



Dreame Z10 Pro tránh vật cản và tự đổ bụi ra sao?
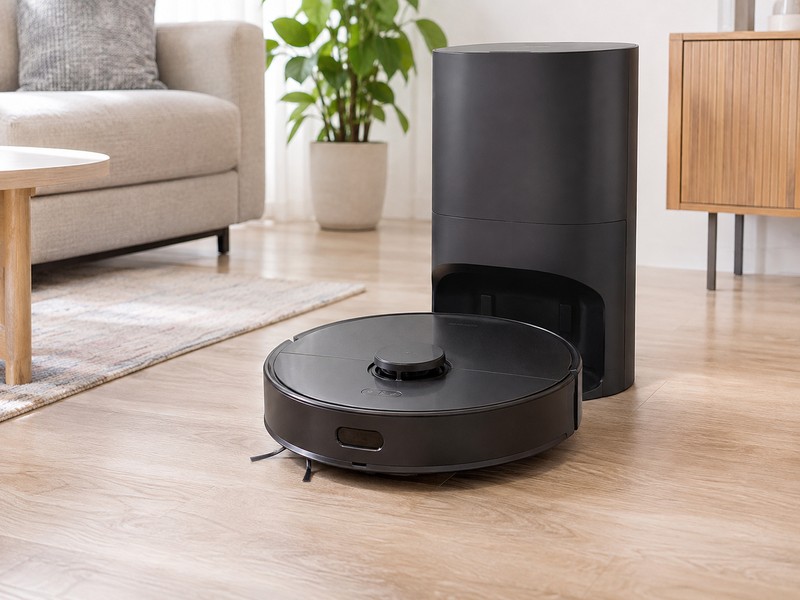
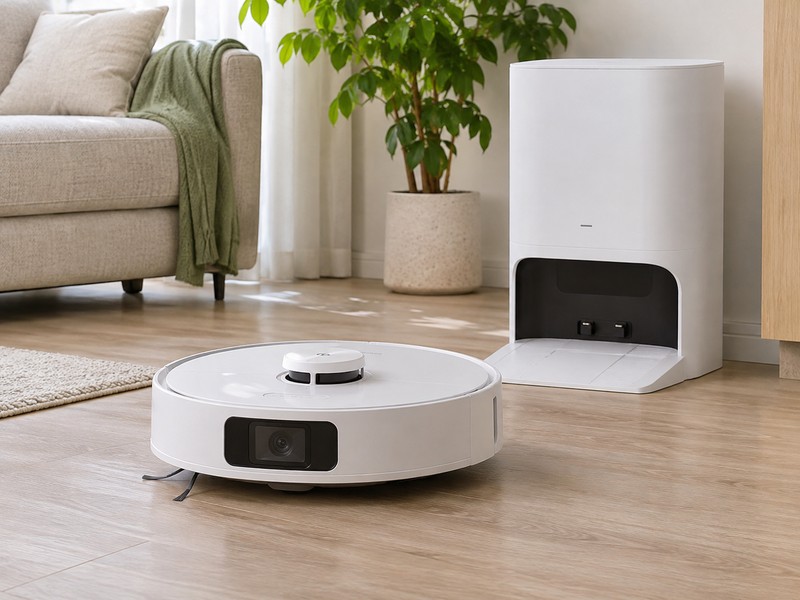
Dreame Z10 Pro kết hợp hệ thống định vị laser, cảm biến tránh chướng ngại vật 3D và trạm sạc có chức năng hút bụi tự động. Hai tính năng hỗ trợ hai giai đoạn khác nhau: robot chủ động di chuyển khi làm sạch, còn trạm thu gom rác sau khi robot hoàn thành nhiệm vụ và quay về dock.
Dreame Z10 Pro phối hợp tránh vật cản và tự đổ bụi như thế nào?
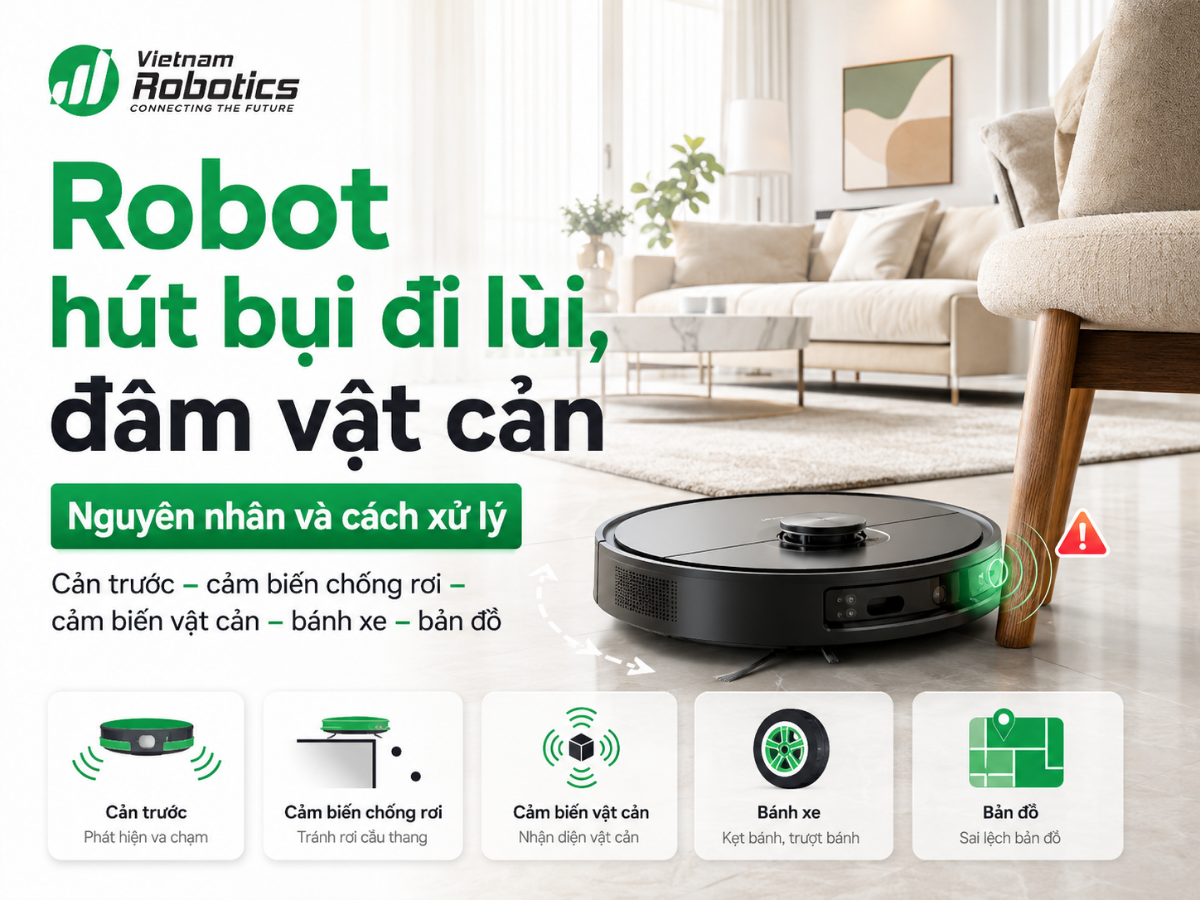
Khi bắt đầu dọn dẹp, robot dùng cảm biến laser LDS để xác định vị trí, lập bản đồ và lên đường đi. Cảm biến 3D ở phía trước hỗ trợ phát hiện vật cản trên đường di chuyển để robot điều chỉnh hướng, giảm va chạm hoặc mắc kẹt. Bụi và rác được hút vào hộp bụi trên robot trong suốt lượt làm sạch.
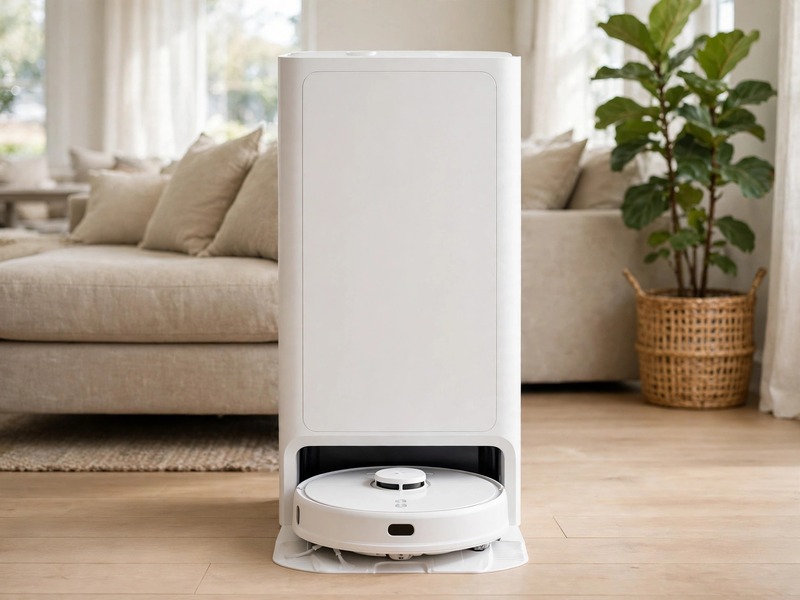
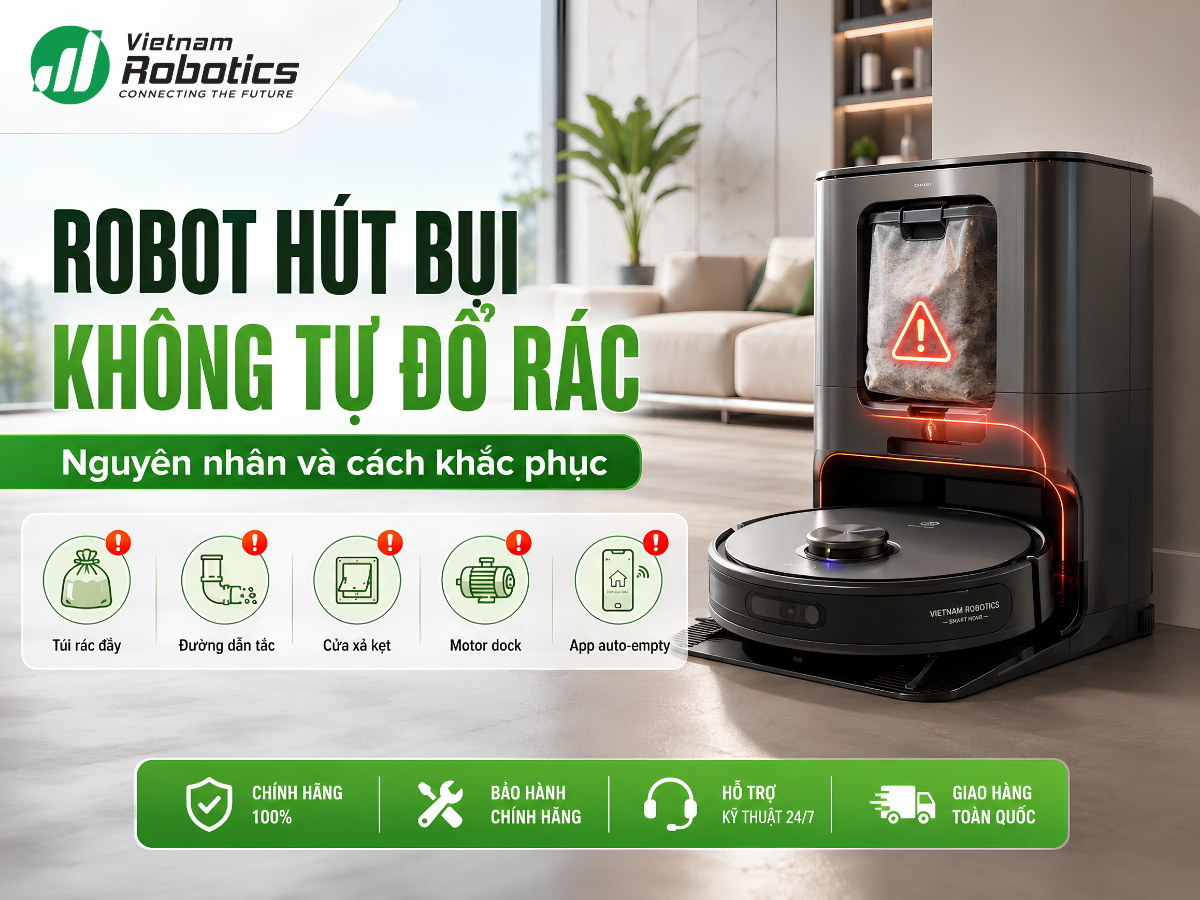
Sau khi hoàn tất và tự quay về trạm, hệ thống hút ở dock có thể tự động chuyển rác từ hộp bụi của robot qua đường dẫn khí vào túi chứa trong trạm. Vì vậy, “tránh vật cản” và “tự đổ bụi” không phải là một cảm biến hay một thao tác chung: chúng hoạt động nối tiếp trong chu trình vệ sinh, giúp giảm hai việc can thiệp thủ công khác nhau.
Cơ chế tránh vật cản bằng laser và cảm biến 3D
Laser LDS phục vụ định vị và lập bản đồ
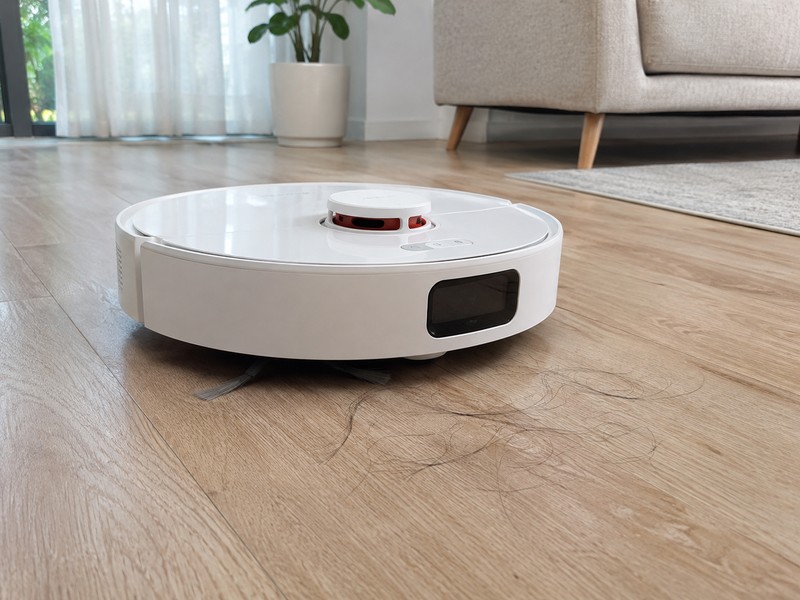
Bộ quét laser LDS nhận biết khoảng cách đến các bề mặt xung quanh để dựng bản đồ và định hướng đường đi. Nhờ bản đồ, robot có thể thực hiện các lượt làm sạch theo khu vực, thay vì chỉ đổi hướng ngẫu nhiên khi chạm đồ vật. Laser dùng để định vị khác với bộ phận cảm biến tránh vật cản 3D ở phía trước.
Cảm biến 3D hỗ trợ xử lý chướng ngại vật gần
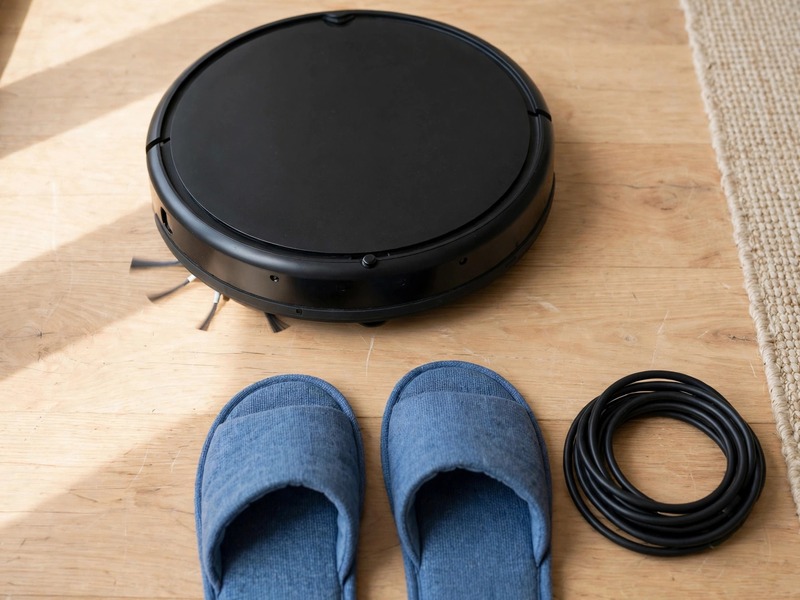
Cụm cảm biến 3D phía trước hỗ trợ phát hiện đồ vật trên sàn và giúp robot đi vòng khi có đủ không gian. Tính năng này được bật mặc định và có thể điều chỉnh trong phần cài đặt ứng dụng. Nó giảm nguy cơ va chạm, nhưng không đồng nghĩa robot nhận diện và né chính xác mọi vật thể.
Các vật nhỏ hoặc khó phát hiện như dây sạc, túi ni-lông mỏng, đồ tối màu, chân bàn tối hoặc vật cản quá thấp vẫn có thể gây vướng, va chạm. Trước khi chạy, nên thu gọn dây điện, vật mềm và đồ chơi nhỏ; đồng thời giữ các cảm biến sạch.
Trạm tự đổ bụi hoạt động ra sao?
Rác đi từ hộp bụi robot sang túi trong dock
Dreame Z10 Pro có hộp bụi trên robot dung tích công bố 400 ml và túi đựng bụi trong dock dung tích 4 lít. Khi robot trở về đúng vị trí sau lượt làm sạch, lực hút từ trạm kéo bụi qua cửa hút và đường dẫn vào túi. Trạm đồng thời là nơi sạc pin cho robot.
Hãng giới thiệu khả năng lưu bụi tối đa khoảng 65 ngày trong túi 4 lít. Đây là mốc quảng bá phụ thuộc lượng bụi, diện tích, tần suất chạy và loại rác trong nhà, không phải cam kết mọi gia đình chỉ cần thay túi sau đúng 65 ngày.
Khi nào quá trình tự đổ bụi không diễn ra?
Nếu robot không vào dock đúng vị trí, túi bụi đầy hoặc lắp sai, cửa hút hay đường khí bị tắc, hệ thống có thể không hút sạch rác. Chế độ Không làm phiền (DND) cũng có thể ngăn tác vụ tự thu bụi. Cần kiểm tra trạng thái trong ứng dụng, tín hiệu báo lỗi và vị trí túi bụi trước khi kết luận trạm bị hỏng.
Hai tính năng đem lại lợi ích gì trong sử dụng thực tế?
Sự phối hợp này giúp robot duy trì hành trình dọn dẹp có định hướng, ít phải giải cứu do vướng đồ hơn trong điều kiện sàn được chuẩn bị tốt. Sau lượt dọn, việc chuyển bụi về trạm làm giảm tần suất người dùng phải mở hộp bụi nhỏ trên robot. Đặc biệt với lịch hút bụi lặp lại, trải nghiệm có thể tiện hơn so với robot chỉ có dock sạc thông thường.
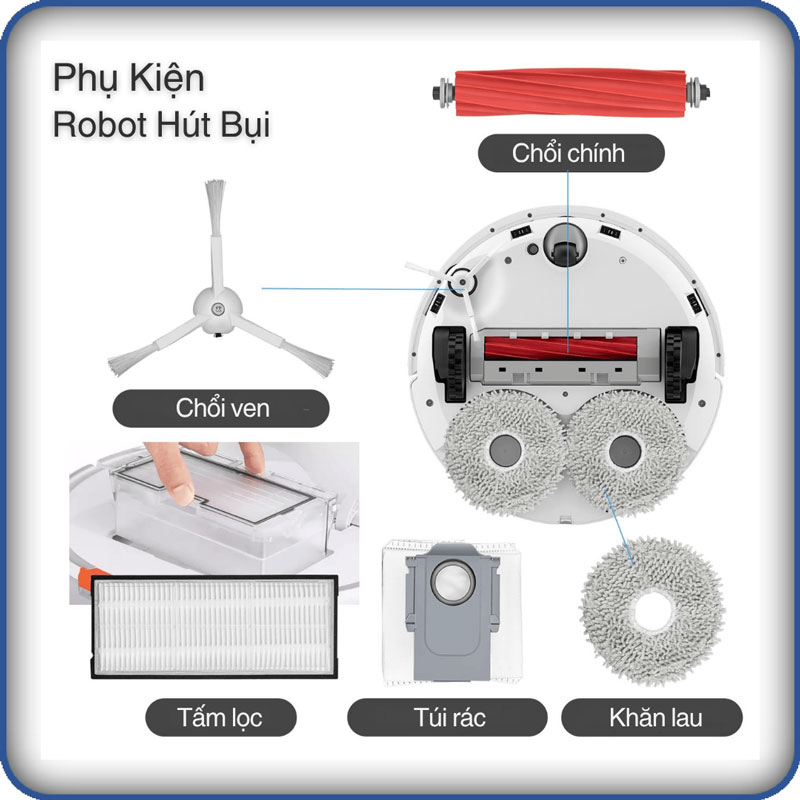
Tuy nhiên, dock tự đổ bụi không có chức năng tự nhặt đồ vướng trên sàn, không làm sạch chổi hoặc bộ lọc thay người dùng, và cũng không đồng nghĩa hệ thống tự giặt giẻ lau. Z10 Pro vẫn cần vệ sinh bàn chải, cảm biến, bộ lọc và thay túi rác khi cần.
Thiết lập và sử dụng để hai chức năng hoạt động ổn định
- Đặt dock trên nền phẳng, sát tường; để khoảng trống tối thiểu 1,5 m phía trước và 0,5 m mỗi bên theo hướng dẫn lắp đặt.
- Cho robot bắt đầu lượt dọn từ dock, tránh di chuyển dock hoặc tự bế robot sang khu vực khác trong lúc làm sạch.
- Kiểm tra tính năng tránh vật cản trong cài đặt ứng dụng; cập nhật ứng dụng khi cần và lau nhẹ cảm biến bằng khăn mềm, khô.
- Thu dọn dây cáp, vải mỏng, túi ni-lông và các vật nhỏ; dùng vùng cấm trên bản đồ tại nơi có nguy cơ mắc kẹt.
- Kiểm tra túi bụi, cửa hút và đường dẫn khí ở trạm khi thấy bụi còn nhiều trong hộp robot hoặc xuất hiện cảnh báo.
Kết luận
Dreame Z10 Pro sử dụng LDS để định vị, cảm biến 3D để hỗ trợ tránh vật cản và trạm hút để gom rác sau khi robot quay về. Điểm đáng chú ý là sự kết hợp giữa chủ động điều hướng và giảm thao tác đổ bụi, nhưng hiệu quả vẫn phụ thuộc cách bố trí nhà, vệ sinh cảm biến và bảo dưỡng đường hút của dock.
- 10/11/2026
-
Thanh