


Robot MOVA dùng LiDAR và DToF để điều hướng thế nào?
- 1.Lidar và dtof thực chất làm nhiệm vụ gì trên robot mova?
- 2.Từ dữ liệu khoảng cách đến bản đồ diễn ra như thế nào?
- 3.Robot dùng bản đồ để lập đường di chuyển ra sao?
- 4.Lidar/dtof có đồng nghĩa với khả năng né mọi vật cản không?
- 5.Vì sao cảm biến 360° hữu ích cho điều hướng?
- 6.Dtof nâng hạ trên một số model mova giải quyết vấn đề gì?
- 7.Lidar và dtof giúp robot hoạt động trong bóng tối như thế nào?
- 8.Lidar và dtof khác nhau thế nào khi xem thông số robot mova?
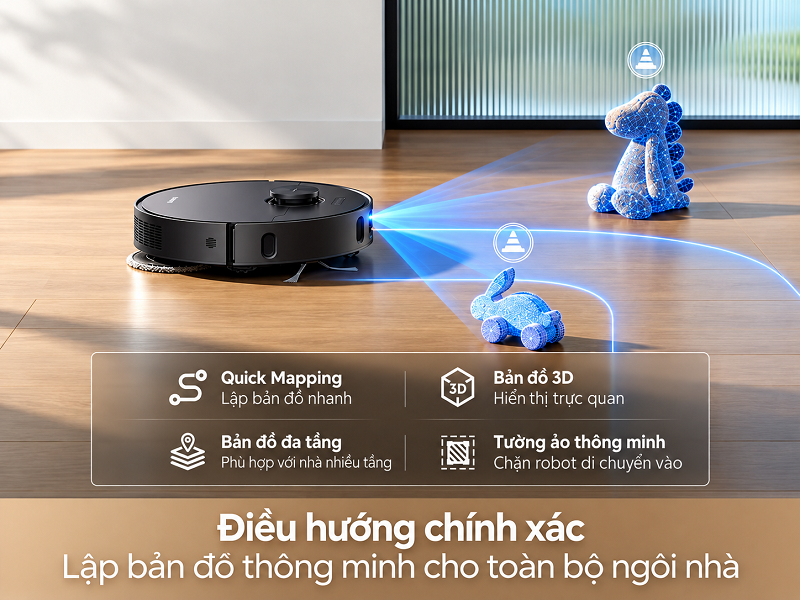
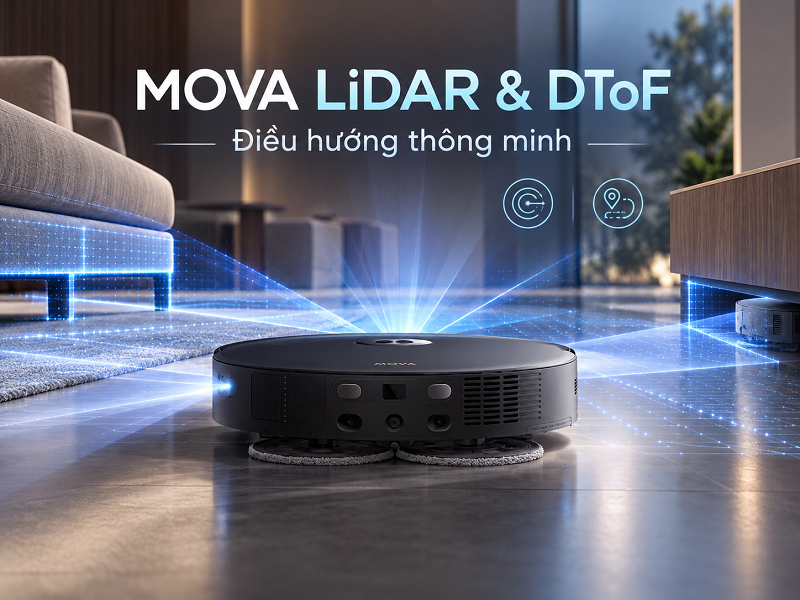
Robot MOVA sử dụng LiDAR hoặc cảm biến DToF để đo khoảng cách tới môi trường, dựng bản đồ, xác định vị trí và lập đường di chuyển. Tùy từng model, hệ thống có thể dùng LDS LiDAR quét 360° hoặc DToF dạng nâng hạ nhằm cân bằng giữa khả năng quan sát và chiều cao thân máy.
LiDAR và DToF trên robot MOVA không đơn giản là hai công nghệ hoàn toàn tách biệt. LiDAR mô tả một hệ thống đo khoảng cách bằng ánh sáng laser để nhận biết không gian, còn dToF (direct Time-of-Flight) là một nguyên lý đo khoảng cách có thể được dùng trong hệ thống LiDAR: cảm biến phát xung ánh sáng, đo thời gian xung phản xạ trở lại rồi suy ra khoảng cách.
Trên các dòng MOVA khác nhau, kiến trúc cảm biến cũng khác nhau. E50 Ultra sử dụng LDS LiDAR quét 360° để lập bản đồ, trong khi V50 Ultra Complete, V70 Ultra Complete, Z60 Ultra Roller và S70 Ultra Roller triển khai DToF trong hệ thống điều hướng. Vì vậy, khi nói “MOVA dùng LiDAR hay DToF”, điều quan trọng hơn tên gọi là xem cảm biến đó cung cấp dữ liệu khoảng cách và trường quan sát như thế nào cho quá trình lập bản đồ, định vị và lập đường đi.
LiDAR và DToF thực chất làm nhiệm vụ gì trên robot MOVA?
Nhiệm vụ cơ bản của cảm biến là biến không gian xung quanh robot thành dữ liệu khoảng cách. Robot cần biết tường, chân bàn, cạnh tủ hoặc vật cản đang nằm ở hướng nào và cách mình bao xa trước khi có thể tính toán đường di chuyển.
Với dToF, một xung ánh sáng được phát về phía môi trường. Sau khi chạm bề mặt, một phần ánh sáng phản xạ trở lại bộ thu. Khoảng cách có thể được xác định từ thời gian khứ hồi của ánh sáng theo quan hệ:
Khoảng cách = tốc độ ánh sáng × thời gian khứ hồi / 2
Việc đo này diễn ra liên tục ở nhiều hướng hoặc nhiều điểm. Một phép đo đơn lẻ chỉ cho biết khoảng cách tới một điểm, nhưng tập hợp nhiều phép đo tạo ra hình dạng tương đối của môi trường.
LDS LiDAR trên E50 Ultra thực hiện quét 360°, nhờ đó robot thu được dữ liệu xung quanh theo nhiều hướng để lập bản đồ và lên kế hoạch làm sạch. Ở những model dùng DToF với góc quan sát toàn cảnh, nguyên tắc sử dụng dữ liệu cũng tương tự: lấy nhiều giá trị khoảng cách để hình thành biểu diễn không gian phục vụ điều hướng.
Điểm cần phân biệt là DToF là cách đo khoảng cách, còn LiDAR là hệ thống cảm nhận không gian bằng ánh sáng laser. Vì thế một thiết bị hoàn toàn có thể được mô tả vừa là LiDAR vừa sử dụng nguyên lý dToF.
Từ dữ liệu khoảng cách đến bản đồ diễn ra như thế nào?
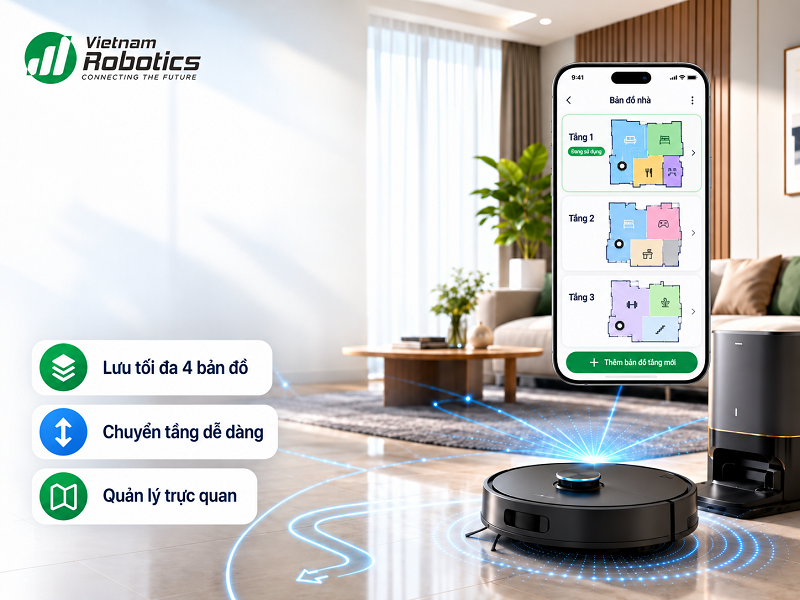
Sau khi có các điểm khoảng cách, robot phải liên hệ chúng với chuyển động của chính mình. Khi robot tiến, lùi hoặc quay, hình ảnh hình học mà cảm biến quan sát cũng thay đổi. Hệ thống điều hướng sử dụng chuỗi dữ liệu đó để cập nhật cấu trúc không gian và vị trí tương đối của robot trong không gian đang được làm sạch.
Kết quả người dùng nhìn thấy là bản đồ phòng, nhưng bản đồ không phải một “bức ảnh” do LiDAR chụp. Nó là mô hình được xây dựng từ rất nhiều phép đo khoảng cách và quá trình di chuyển của robot.
Chẳng hạn, một dãy điểm nằm gần như trên cùng một đường có thể tương ứng với một bức tường. Khi robot tiếp tục di chuyển và quan sát bức tường đó từ vị trí khác, dữ liệu mới giúp hệ thống duy trì quan hệ giữa vị trí của robot và cấu trúc đã được ghi nhận.
MOVA công bố E50 Ultra sử dụng LDS LiDAR quét 360° để lập bản đồ nhanh và lập kế hoạch làm sạch. Với Z60 Ultra Roller, DToF cũng được sử dụng cho lập bản đồ 360° và lập đường đi. Điều này cho thấy cảm biến khoảng cách không chỉ phục vụ phát hiện vật ngay trước robot mà là đầu vào quan trọng cho hệ thống điều hướng ở cấp độ toàn căn nhà.
Tài liệu công khai của MOVA không mô tả chi tiết toàn bộ thuật toán định vị hoặc kiến trúc SLAM bên trong từng model. Vì vậy, có thể xác định vai trò của LiDAR/DToF trong đo khoảng cách, lập bản đồ và hỗ trợ định vị, nhưng không nên suy diễn một thuật toán xử lý cụ thể khi nhà sản xuất không công bố.
Robot dùng bản đồ để lập đường di chuyển ra sao?
Có bản đồ chưa đồng nghĩa robot đã biết phải đi như thế nào. Hệ thống tiếp tục sử dụng thông tin về vị trí hiện tại, vùng chưa làm sạch và các giới hạn môi trường để chọn đường di chuyển phù hợp.
Quá trình có thể hiểu theo chuỗi:
- Cảm biến đo khoảng cách tới môi trường
- Các phép đo được tổ chức thành biểu diễn không gian
- Robot xác định vị trí tương đối của mình trên bản đồ
- Hệ thống xác định vùng cần tiếp cận
- Đường di chuyển được tính toán dựa trên cấu trúc đã nhận biết
- Trong lúc di chuyển, dữ liệu cảm biến mới tiếp tục cập nhật bản đồ và vị trí
Nhờ chu trình liên tục này, robot không phải chạy hoàn toàn theo phản ứng kiểu “đụng vật rồi quay”. Nó có thể dựa vào cấu trúc đã nhận biết để di chuyển có tổ chức hơn.
Trên S70 Ultra Roller, MOVA mô tả hệ thống CovertSense sử dụng DToF laser để quét trường nhìn rộng và hỗ trợ lập đường hiệu quả. Z60 Ultra Roller cũng dùng DToF cho quét 360° và lập kế hoạch đường đi. Đây là khác biệt quan trọng giữa cảm biến điều hướng và cảm biến chống va chạm đơn giản: dữ liệu được dùng không chỉ để phát hiện vật gần mà còn để quyết định robot nên đi đâu tiếp theo.
LiDAR/DToF có đồng nghĩa với khả năng né mọi vật cản không?
Không. Đây là một trong những điểm dễ bị hiểu sai nhất.
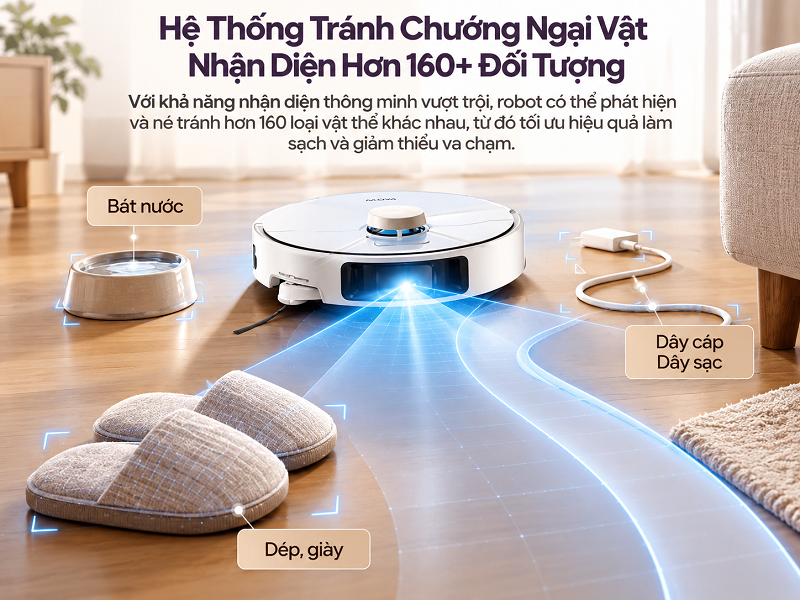
Cảm biến điều hướng toàn cảnh rất hiệu quả trong việc nhận biết cấu trúc không gian như tường, cạnh đồ nội thất và khoảng trống để robot xây dựng bản đồ. Tuy nhiên, vật thể nhỏ, thấp, mảnh hoặc có hình dạng khó nhận biết có thể đòi hỏi thêm hệ thống cảm biến phía trước.
Đó là lý do nhiều robot MOVA kết hợp cảm biến điều hướng với các lớp nhận biết khác. E50 Ultra, chẳng hạn, sử dụng LDS LiDAR cho lập bản đồ nhưng còn có laser một đường phía trước để hỗ trợ phát hiện vật cản. Z60 Ultra Roller bổ sung hệ thống gồm laser cấu trúc 3D, camera RGB AI, laser cạnh bên và đèn hỗ trợ nhận biết môi trường.
Như vậy, hai nhiệm vụ cần được tách rõ:
Điều hướng cấp độ không gian tập trung vào việc robot biết mình đang ở đâu, cấu trúc căn phòng ra sao và nên đi theo đường nào.
Tránh vật cản cục bộ tập trung vào việc nhận biết một đồ vật cụ thể đang nằm trên đường đi và cần giảm tốc, đổi hướng hay tránh nó.
LiDAR hoặc DToF có thể tham gia cả hai nhiệm vụ tùy thiết kế, nhưng khả năng tránh vật thực tế phụ thuộc vào toàn bộ hệ thống cảm biến chứ không chỉ một cảm biến LiDAR.
Vì sao cảm biến 360° hữu ích cho điều hướng?
Quét 360° cho phép robot quan sát cấu trúc xung quanh thay vì chỉ nhìn theo hướng đang chạy. Khi quay hoặc đổi hướng, nó vẫn có nhiều điểm tham chiếu không gian để duy trì bản đồ và xác định đường tiếp theo.
Đây là lý do LDS LiDAR trên E50 Ultra được gắn với chức năng lập bản đồ nhanh và lập kế hoạch làm sạch, còn DToF trên những model như Z60 được dùng cho lập bản đồ toàn cảnh.
Tuy nhiên, khả năng quét 360° không có nghĩa cảm biến nhìn thấy mọi vật thể. Độ cao lắp cảm biến, trường nhìn theo phương đứng và đặc tính phản xạ của vật thể vẫn quyết định những gì được phát hiện.
DToF nâng hạ trên một số model MOVA giải quyết vấn đề gì?
Một cụm cảm biến nhô cao trên thân robot có lợi cho trường quan sát, nhưng lại làm tăng chiều cao tổng thể. Điều đó có thể khiến robot không chui được dưới sofa, giường hoặc tủ thấp.
Một số dòng MOVA giải quyết đánh đổi này bằng cảm biến DToF có khả năng thu xuống. V50 Ultra Complete sử dụng thiết kế DToF dạng nâng hạ: khi cần quan sát không gian mở, cảm biến cung cấp trường nhìn 360° cho lập bản đồ; khi đi vào khu vực thấp, cụm cảm biến có thể hạ xuống để giảm chiều cao thân robot.
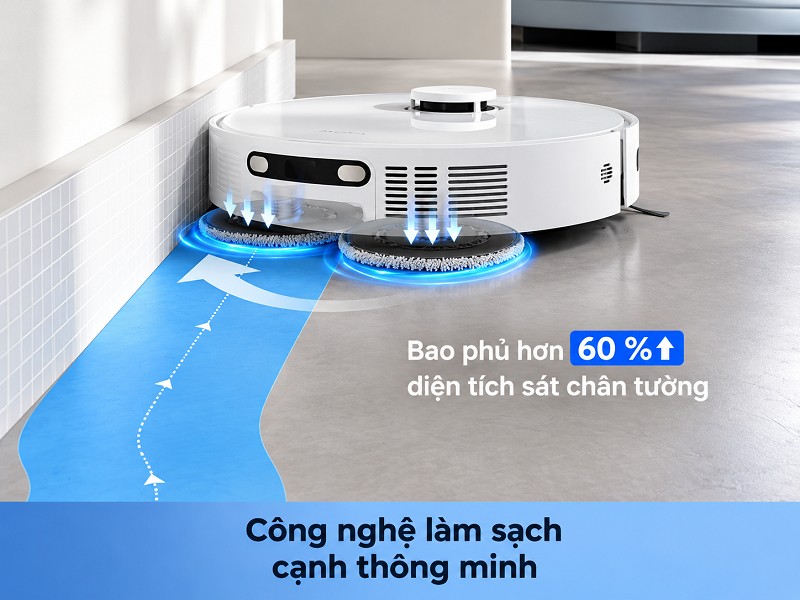
V70 Ultra Complete cũng sử dụng DToF thu gọn nhằm đi dưới đồ nội thất thấp trong khi vẫn duy trì chức năng lập bản đồ và định vị. Z60 Ultra Roller áp dụng nguyên lý tương tự với FlexScope: cảm biến được nâng lên khi cần quan sát toàn cảnh và thu xuống khi robot cần tận dụng thân máy thấp khoảng 96 mm.
Giá trị của thiết kế này không nằm ở việc dToF “đo chính xác hơn” chỉ vì nó nâng hạ, mà ở khả năng thay đổi cấu hình cơ học theo môi trường. Robot có thể ưu tiên trường quan sát ở không gian thoáng và ưu tiên khoảng sáng gầm thấp khi đi dưới nội thất.
LiDAR và DToF giúp robot hoạt động trong bóng tối như thế nào?
Các hệ thống đo khoảng cách bằng laser chủ động phát ánh sáng của chính mình rồi đo tín hiệu phản xạ. Vì thế, phép đo khoảng cách cơ bản không phụ thuộc vào việc căn phòng có đủ ánh sáng nhìn thấy giống như camera RGB thông thường.
Đây là một lợi thế thực tế khi robot chạy ban đêm hoặc đi dưới giường, sofa và tủ, nơi ánh sáng môi trường yếu. Cảm biến vẫn có thể thu nhận thông tin khoảng cách để hỗ trợ định vị và lập đường.
Tuy nhiên, một robot MOVA có thể đồng thời sử dụng camera hoặc cảm biến quang học khác để nhận diện vật thể. Những chức năng phụ thuộc camera vẫn có các yêu cầu khác với phép đo khoảng cách bằng LiDAR/DToF. Vì vậy, khả năng điều hướng trong điều kiện tối không nên được hiểu thành mọi tính năng nhận diện của robot đều hoàn toàn không bị ảnh hưởng bởi ánh sáng.
LiDAR và DToF khác nhau thế nào khi xem thông số robot MOVA?
Không nên đọc thông số theo cách “LiDAR tốt hơn DToF” hoặc “DToF là công nghệ thay thế LiDAR”. Hai thuật ngữ đang mô tả các lớp kỹ thuật khác nhau.
LiDAR nói đến phương pháp cảm nhận khoảng cách hoặc không gian bằng ánh sáng laser. DToF xác định cụ thể cách khoảng cách được tính: đo trực tiếp thời gian một xung ánh sáng đi tới vật thể rồi phản xạ trở lại.
Do đó, khi đánh giá hệ thống điều hướng trên một model MOVA, các thông tin có ý nghĩa thực tế hơn gồm:
- Cảm biến có quét 360° hay chỉ quan sát một vùng
- Cảm biến điều hướng có cố định hay có thể nâng hạ
- Robot có thêm laser, structured light hoặc camera để xử lý vật cản hay không
- Hệ thống sử dụng dữ liệu đó cho lập bản đồ, định vị và lập đường ở mức nào
Ví dụ, E50 Ultra dùng LDS LiDAR 360° cho lập bản đồ và thêm laser phía trước để hỗ trợ tránh va chạm. Trong khi đó, các model như V50, V70 hoặc Z60 sử dụng DToF trong hệ thống điều hướng có thiết kế thu gọn, phù hợp với mục tiêu vừa quan sát không gian vừa giảm chiều cao khi cần chui dưới đồ nội thất.
Vì thế, tên công nghệ chỉ cho biết một phần kiến trúc. Hiệu quả điều hướng thực tế phụ thuộc vào cách MOVA kết hợp cảm biến đo khoảng cách với các cảm biến nhận biết vật cản và thuật toán điều khiển của từng model.
LiDAR và DToF trên robot MOVA tạo nền tảng cho một chu trình liên tục: đo khoảng cách → dựng biểu diễn không gian → xác định vị trí → lập đường → cập nhật lại khi robot di chuyển. LDS LiDAR phù hợp với việc quét toàn cảnh bằng cụm cảm biến cố định, còn các thiết kế DToF mới của MOVA có thể kết hợp quét 360° với cơ cấu thu gọn để robot tiếp cận khu vực thấp.
Điểm quan trọng nhất là không xem LiDAR và DToF như hai lựa chọn đối lập. DToF là một nguyên lý đo khoảng cách có thể nằm trong một hệ thống LiDAR, còn chất lượng điều hướng của robot MOVA phụ thuộc vào toàn bộ kiến trúc cảm biến, trường quan sát và cách dữ liệu khoảng cách được sử dụng cho bản đồ, định vị và tránh vật cản.
- 24/10/2026
-
Admin