


Robot MOVA lập bản đồ như thế nào?
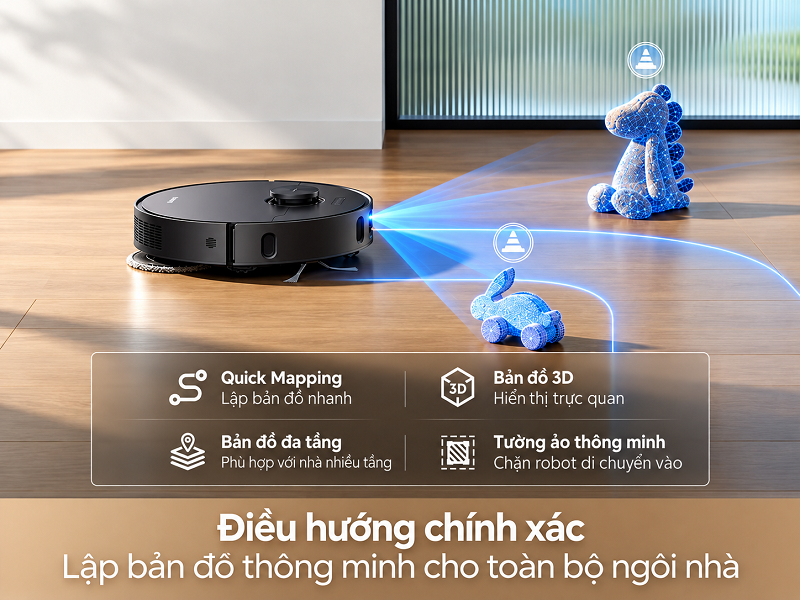
Robot MOVA lập bản đồ bằng cách quét không gian bằng hệ thống định vị laser trên các model tương thích, kết hợp dữ liệu chuyển động để xác định vị trí, nhận diện ranh giới phòng và xây dựng tuyến làm sạch. Tìm hiểu quá trình tạo bản đồ, định vị và những yếu tố có thể khiến bản đồ bị sai lệch.
Robot MOVA lập bản đồ bằng cách vừa di chuyển vừa thu thập thông tin về khoảng cách giữa robot và các vật thể xung quanh. Trên nhiều model, LDS/LiDAR đóng vai trò chính trong quá trình quét không gian; tùy sản phẩm, hệ thống còn được hỗ trợ bởi laser phía trước, cảm biến chuyển động hoặc camera AI để nhận biết môi trường và tránh chướng ngại vật.
Dữ liệu thu được không đơn thuần tạo ra một hình vẽ mặt bằng. Robot còn phải liên tục ước tính mình đang đứng ở đâu trên bản đồ, xác định khu vực đã đi qua và tính tuyến đường đến khu vực tiếp theo. Vì vậy, bản đồ và khả năng định vị là hai phần liên kết chặt chẽ: bản đồ cung cấp môi trường tham chiếu, còn vị trí hiện tại giúp robot biết phải di chuyển như thế nào trong môi trường đó.
Khả năng cảm biến khác nhau giữa các dòng MOVA. Một số model sử dụng LDS đặt trên thân hoặc LDS có thể nâng/hạ, trong khi những model khác kết hợp thêm laser và hệ thống thị giác. Do đó, nguyên lý tổng thể tương tự nhau nhưng khả năng nhận diện chướng ngại vật, hoạt động dưới đồ nội thất và mức chi tiết của bản đồ có thể khác theo từng sản phẩm.
Robot MOVA tạo bản đồ bằng cách nào?
Quá trình lập bản đồ bắt đầu khi robot rời trạm hoặc vị trí xuất phát và khảo sát môi trường. Với model sử dụng LDS/LiDAR, bộ phát laser quét xung quanh để đo khoảng cách từ robot đến tường, đồ nội thất và các bề mặt mà tín hiệu có thể nhận biết.
Tập hợp nhiều phép đo ở các góc khác nhau tạo thành các điểm tham chiếu mô tả hình dạng khu vực xung quanh. Khi robot tiếp tục di chuyển, những dữ liệu mới được ghép với dữ liệu đã có để mở rộng bản đồ.
Vì robot cũng đang chuyển động trong lúc quét, hệ thống phải đồng thời giải hai vấn đề: môi trường xung quanh có hình dạng như thế nào và robot hiện đang nằm ở vị trí nào trong môi trường đó. Về nguyên lý robot tự hành, đây là bài toán định vị và xây dựng bản đồ đồng thời. MOVA không công bố toàn bộ thuật toán nội bộ cho mọi model, vì vậy không nên hiểu rằng tất cả sản phẩm đều sử dụng chính xác cùng một triển khai phần mềm.
LDS/LiDAR đóng vai trò gì trong quá trình lập bản đồ?
LDS/LiDAR hỗ trợ robot đo khoảng cách theo nhiều hướng mà không cần phụ thuộc hoàn toàn vào ánh sáng trong phòng. Khi bộ quét hoạt động, robot có thể nhận ra các ranh giới lớn như tường, cạnh hành lang hoặc đồ nội thất có kích thước đủ rõ để hình thành cấu trúc mặt bằng.
Đây cũng là lý do tình trạng LDS bị bụi che, kẹt hoặc quay không bình thường có thể ảnh hưởng đến cả điều hướng lẫn bản đồ. Khi robot không còn nhận được hệ tham chiếu môi trường ổn định, vị trí ước tính có thể sai và đường đi sau đó cũng dễ lệch theo.
Một số MOVA mới sử dụng LDS có khả năng thay đổi vị trí để robot đi vào khoảng thấp dưới đồ nội thất. Cơ chế cụ thể phụ thuộc model, vì vậy không nên mặc định mọi robot MOVA đều có LDS nâng/hạ.
Robot biến dữ liệu quét thành sơ đồ phòng như thế nào?
Các phép đo riêng lẻ chưa tạo thành một căn phòng hoàn chỉnh. Robot phải liên tục đối chiếu dữ liệu mới với những điểm đã ghi nhận trước đó, từ đó xây dựng đường bao của không gian.
Sau khi khu vực được khảo sát đủ, phần mềm có thể phân chia bản đồ thành các vùng hoặc phòng. Trên những model hỗ trợ tính năng này, người dùng có thể tiếp tục chỉnh sửa ranh giới, đổi tên phòng hoặc thiết lập khu vực làm sạch trong ứng dụng.
Chế độ Quick Mapping trên các model tương thích chủ yếu phục vụ quá trình khảo sát và tạo bản đồ ban đầu mà không cần thực hiện toàn bộ chu trình hút hoặc lau. Điều này giúp robot tập trung vào việc khám phá mặt bằng trước khi các tác vụ làm sạch theo phòng hoặc theo vùng được sử dụng.
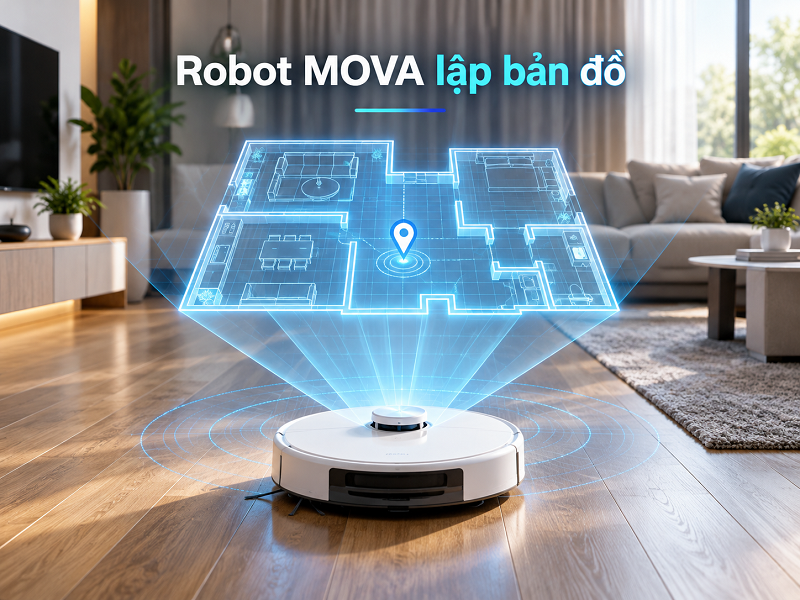
Robot MOVA xác định vị trí của mình trên bản đồ ra sao?
Tạo được bản đồ mới chỉ là một nửa bài toán. Trong khi hoạt động, robot phải biết mình đang ở điểm nào trên bản đồ đã lưu.
Robot thực hiện việc này bằng cách so sánh những gì cảm biến đang quan sát với cấu trúc môi trường đã được ghi nhận. Nếu robot thấy một tập hợp tường, góc và khoảng cách tương ứng với một khu vực trên bản đồ, hệ thống có thể ước tính vị trí và hướng quay hiện tại.
Thông tin chuyển động từ bánh xe và các cảm biến bên trong cũng hỗ trợ quá trình này. Khi bánh xe quay một khoảng nhất định, robot có thể ước tính mình đã di chuyển bao xa. Tuy nhiên, chỉ dựa vào số vòng quay bánh xe sẽ tích lũy sai số, đặc biệt khi bánh trượt hoặc robot bị đẩy. Vì vậy, dữ liệu chuyển động cần được đối chiếu với các mốc môi trường mà hệ thống cảm biến phát hiện.
Vì sao robot vẫn biết đường sau khi đã đi qua nhiều phòng?
Robot không ghi nhớ đường đi như một chuỗi thao tác cố định kiểu “đi thẳng, rẽ trái, rẽ phải”. Thay vào đó, nó duy trì một ước tính về vị trí hiện tại trong hệ tọa độ của bản đồ.
Nhờ đó, nếu tuyến đường bị thay đổi bởi vật cản, robot có thể tính lại đường đi thay vì bắt buộc lặp đúng tuyến cũ. Đây là cơ sở để robot chuyển từ phòng này sang phòng khác, quay lại khu vực còn bỏ sót hoặc tìm đường về trạm sạc.
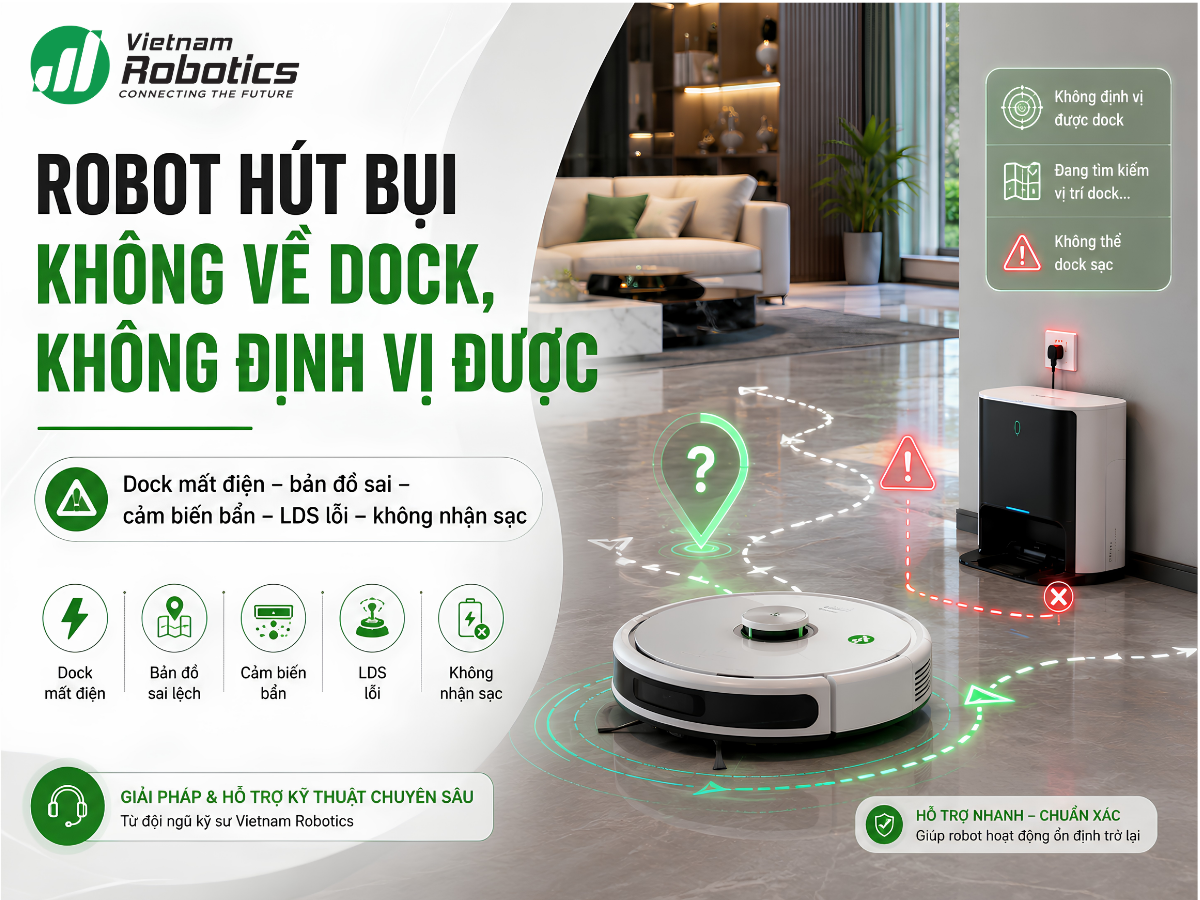
Khả năng này cũng giải thích vì sao bản đồ bị lệch có thể tạo ra nhiều triệu chứng cùng lúc: robot đi sai phòng, chạy theo đường bất thường hoặc khó tìm lại trạm. Khi hệ tham chiếu vị trí không còn khớp với môi trường thật, kế hoạch đường đi được tính trên cơ sở không chính xác.
Camera và cảm biến tránh vật cản có phải là cảm biến lập bản đồ chính không?
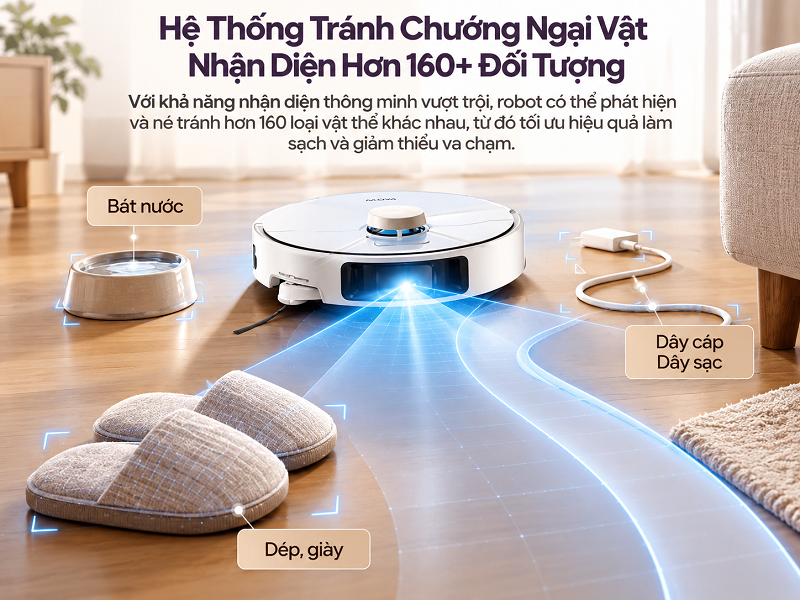
Không nên đánh đồng bản đồ điều hướng với nhận diện chướng ngại vật. Trên những model MOVA có camera AI, laser phía trước hoặc cảm biến nhận diện vật thể, các hệ thống này chủ yếu bổ sung thông tin về những gì nằm ngay trên đường di chuyển.
LDS/LiDAR có thể giúp robot nhận ra cấu trúc không gian lớn, nhưng một vật nhỏ trên sàn có thể không được biểu diễn đầy đủ trên bản đồ mặt bằng. Camera hoặc laser nhận diện chướng ngại vật giúp robot phát hiện thêm các vật như đồ dùng đặt trên sàn và quyết định đi vòng.
Do đó, một robot có bản đồ chính xác vẫn có thể cần hệ thống tránh vật cản riêng. Ngược lại, camera nhận diện tốt không có nghĩa camera đó đang đảm nhiệm toàn bộ quá trình định vị.
Điều gì xảy ra khi robot gặp vật thể mới?
Bản đồ không có nghĩa mọi vật trong nhà đều trở thành một thành phần cố định. Ghế được kéo sang vị trí khác, cửa đóng mở hoặc đồ vật đặt tạm trên sàn làm môi trường thay đổi thường xuyên.
Robot sẽ dùng dữ liệu cảm biến hiện tại để điều chỉnh đường đi trước những thay đổi này. Các chướng ngại tạm thời thường được xử lý trong quá trình điều hướng mà không nhất thiết phải biến thành ranh giới cố định của phòng.
Sự phân biệt này rất quan trọng: bản đồ cần đủ ổn định để đại diện cho mặt bằng, nhưng hệ thống điều hướng cũng phải đủ linh hoạt để phản ứng với môi trường thực tế tại từng lần làm sạch.
Tại sao bản đồ MOVA đôi khi bị lệch hoặc chồng lên nhau?
Bản đồ phụ thuộc vào chất lượng dữ liệu định vị. Nếu robot mất một phần thông tin tham chiếu hoặc ước tính sai chuyển động, các dữ liệu mới có thể được ghép vào sai vị trí. Kết quả thường thấy là phòng bị xoay, khu vực chồng lên nhau hoặc robot xác định sai vị trí của trạm.
Một số nguyên nhân thực tế cần kiểm tra gồm LDS bị bụi hoặc mắc dị vật, bánh xe trượt hay bị kẹt, robot bị nhấc và đặt sang vị trí khác trong khi đang thực hiện nhiệm vụ, trạm sạc bị di chuyển hoặc môi trường thay đổi đáng kể so với thời điểm tạo bản đồ.
Bề mặt phản xạ mạnh hoặc các cấu trúc khó nhận biết cũng có thể làm việc cảm nhận môi trường phức tạp hơn. Vì vậy, bản đồ trong ứng dụng nên được hiểu là mô hình mà robot xây dựng từ dữ liệu cảm biến chứ không phải bản vẽ đo đạc kiến trúc có độ chính xác tuyệt đối.
Khi nào nên tạo lại bản đồ?
Không cần xóa bản đồ chỉ vì robot né một vật cản tạm thời. Nên cân nhắc tạo lại bản đồ khi cấu trúc hiển thị đã sai rõ rệt, các phòng bị chồng lấn, robot thường xuyên xác định sai khu vực hoặc khả năng quay về trạm vẫn bất thường sau khi đã kiểm tra cảm biến và bánh xe.
Trước khi lập lại bản đồ, nên vệ sinh khu vực cảm biến LDS/LiDAR, bảo đảm bộ phận quét hoạt động bình thường, kiểm tra bánh xe và giữ trạm sạc ở vị trí ổn định. Nếu nguyên nhân vật lý chưa được xử lý, việc tạo bản đồ mới có thể chỉ khiến lỗi xuất hiện trở lại.
Bản đồ sau khi tạo được robot MOVA sử dụng như thế nào?
Sau khi bản đồ được lưu, robot có thể dùng nó để chia khu vực làm sạch, xác định tuyến di chuyển và thực hiện các lệnh theo phòng hoặc theo vùng trên những model hỗ trợ tương ứng.
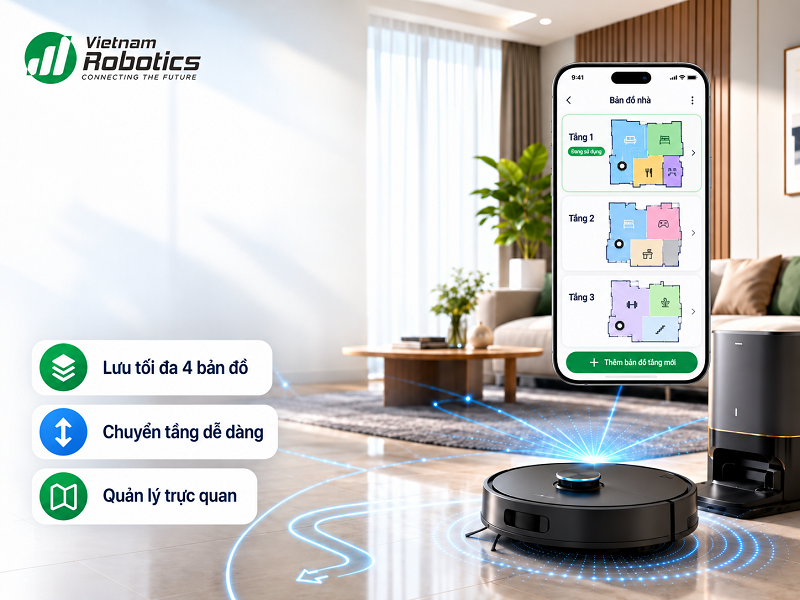
Bản đồ còn cho phép người dùng điều chỉnh cách robot làm việc mà không phải dẫn robot đến từng vị trí. Tùy model và phiên bản ứng dụng, người dùng có thể quản lý phòng, thiết lập vùng làm sạch hoặc vùng hạn chế và lưu nhiều bản đồ cho nhà nhiều tầng.
Một số model MOVA hỗ trợ quản lý nhiều bản đồ. Khi đưa robot lên một tầng mới, người dùng có thể tạo bản đồ riêng cho tầng đó rồi chọn bản đồ thích hợp khi làm sạch. Số lượng bản đồ hỗ trợ và cách chuyển bản đồ không giống nhau trên mọi sản phẩm nên cần kiểm tra theo model cụ thể.
Điểm quan trọng là bản đồ không chỉ để xem trên điện thoại. Nó là hệ tham chiếu để robot liên kết ba việc với nhau: mình đang ở đâu, khu vực nào cần làm sạch và nên đi theo đường nào để đến đó.
Robot MOVA tạo bản đồ bằng cách thu thập dữ liệu khoảng cách và chuyển động trong khi khảo sát căn nhà, sau đó liên tục đối chiếu dữ liệu cảm biến để ước tính vị trí của chính robot. Trên nhiều model, LDS/LiDAR là thành phần quan trọng của quá trình này; các cảm biến laser hoặc thị giác bổ sung có thể hỗ trợ nhận diện chướng ngại vật tùy cấu hình sản phẩm.
Vì vậy, chất lượng bản đồ không phụ thuộc vào một cảm biến duy nhất mà phụ thuộc vào toàn bộ chuỗi quan sát môi trường → xác định vị trí → cập nhật bản đồ → lập tuyến di chuyển. Khi chuỗi này hoạt động ổn định, robot có thể ghi nhớ cấu trúc căn nhà, làm sạch theo khu vực và tự tìm đường trở lại trạm thay vì di chuyển ngẫu nhiên.
- 24/10/2026
-
Vietnamrobotics