
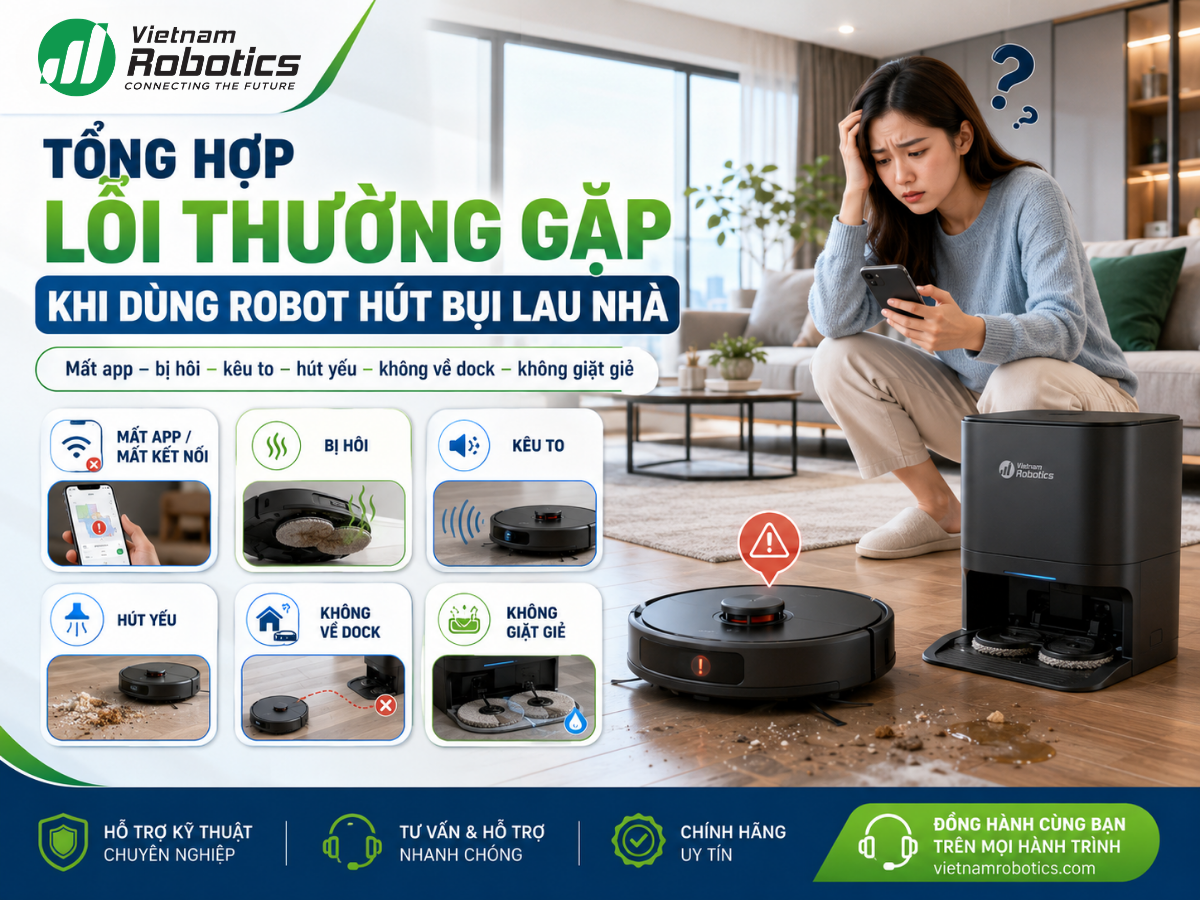


Robot MOVA không về dock do đâu?
Robot MOVA không về dock thường liên quan đến nguồn điện của dock, vị trí đặt trạm, vật cản, vùng phát tín hiệu, bản đồ định vị hoặc cảm biến. Xác định đúng biểu hiện sẽ giúp bạn xử lý lỗi theo thứ tự đơn giản trước khi cần kiểm tra phần cứng.
Khi robot MOVA không tự quay về dock, nguyên nhân thường không nằm ở một lỗi duy nhất. Robot phải đồng thời xác định được vị trí của mình, nhận biết vị trí trạm sạc, tìm được đường di chuyển phù hợp và tiếp cận dock đủ chính xác. Chỉ cần một mắt xích trong quá trình này bị gián đoạn, robot có thể chạy vòng quanh, dừng giữa đường, đi tới gần dock rồi quay ra hoặc hoàn toàn không tìm được trạm.
Vì vậy, cách kiểm tra hiệu quả là quan sát robot thất bại ở giai đoạn nào: không nhận ra dock, không tìm được đường về hay đã tới dock nhưng không thể tiếp cận đúng vị trí.
Vì sao MOVA không về dock?
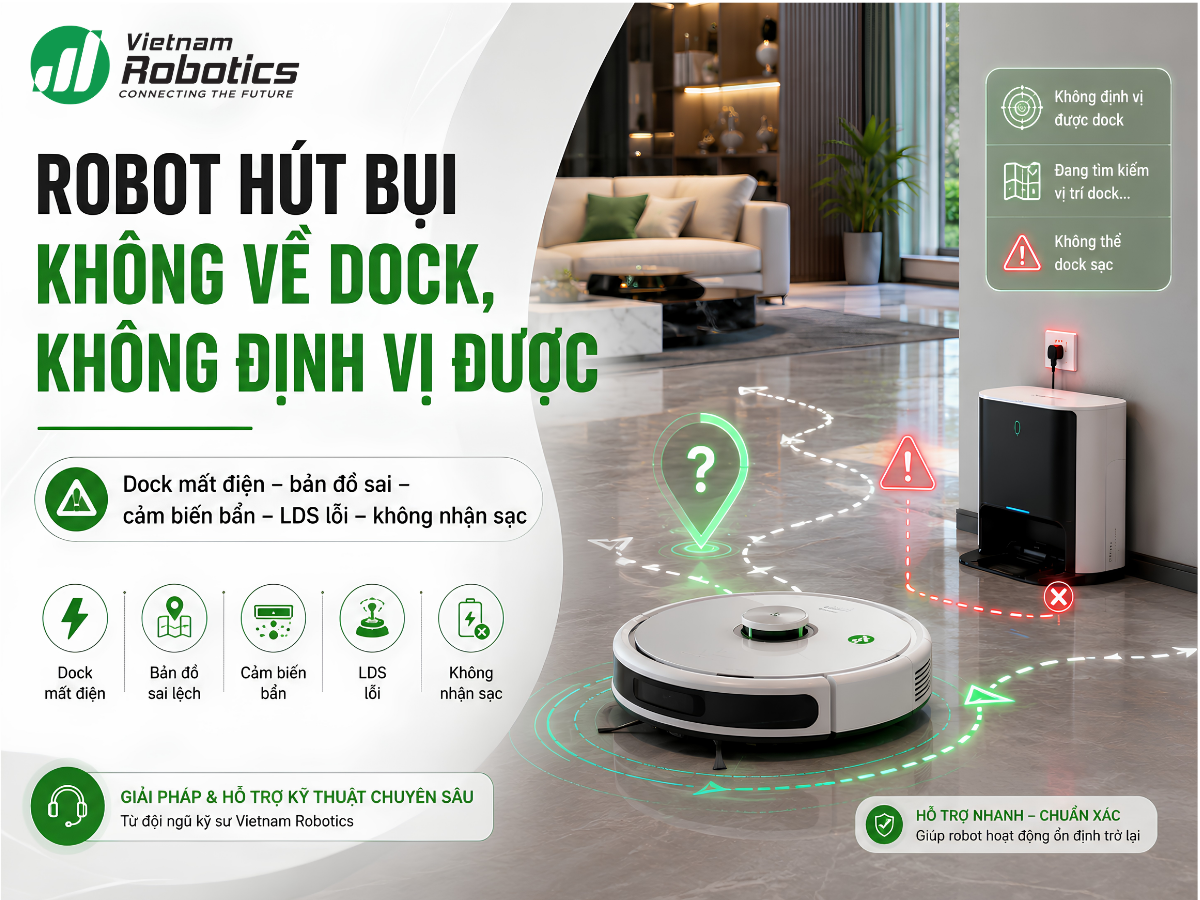
Dock mất nguồn hoặc đã bị thay đổi vị trí
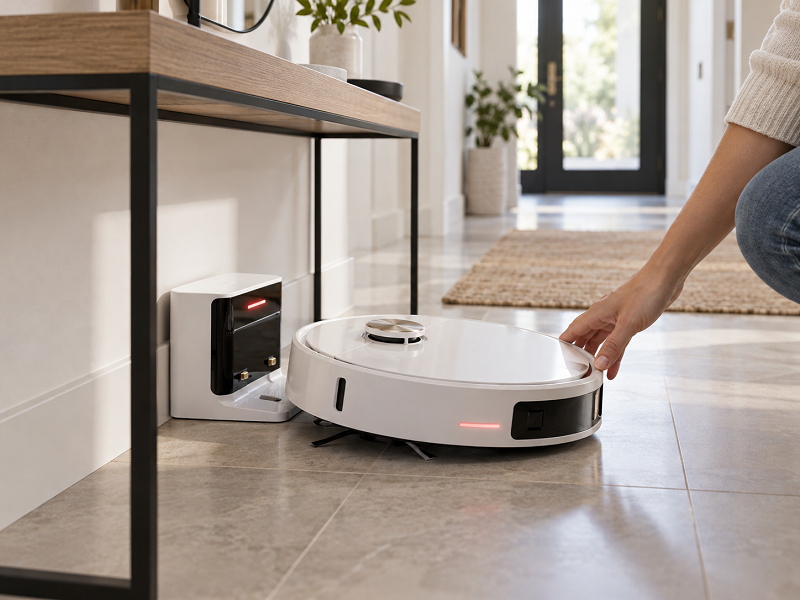
Robot cần nhận diện được trạm sạc tại vị trí mà hệ thống đã ghi nhận. Nếu dock bị rút điện, dây nguồn lỏng hoặc trạm đã được chuyển sang vị trí khác sau khi bản đồ được thiết lập, robot có thể không xác định được đích đến chính xác.
Dấu hiệu thường gặp là robot tìm kiếm quanh khu vực đặt dock cũ, chạy lòng vòng hoặc kết thúc tác vụ mà không quay về trạm.
Hãy kiểm tra dock đang có điện, dây nguồn được cắm chắc và vị trí trạm không bị thay đổi ngoài ý muốn. Nếu vừa di chuyển dock, nên đặt robot trực tiếp lên trạm để hệ thống xác lập lại vị trí trước khi thử cho robot tự quay về.
Khu vực quanh dock có quá nhiều vật cản
Robot không chỉ cần biết dock nằm ở đâu mà còn phải có khoảng đường đủ thông thoáng để tiếp cận. Ghế, thùng đồ, dây điện, chân bàn hoặc đồ vật đặt sát hai bên và phía trước trạm có thể khiến thuật toán điều hướng không tìm được góc tiếp cận phù hợp.
Trường hợp này thường có biểu hiện robot đã tới gần trạm nhưng quay ra, đổi hướng nhiều lần hoặc liên tục thử tiếp cận từ các góc khác nhau.
Nên dọn thoáng phía trước và hai bên dock, đồng thời tránh đặt trạm trong góc quá hẹp hoặc vị trí có nhiều đồ vật thay đổi thường xuyên.
Vùng tín hiệu hoặc cảm biến bị bám bụi
Dock và robot sử dụng hệ thống cảm biến để hỗ trợ quá trình định vị và tiếp cận trạm. Khi vùng tín hiệu trên dock hoặc các cảm biến liên quan bị phủ bụi, tóc, cặn bẩn, robot có thể xác định được khu vực của trạm nhưng gặp khó khăn ở bước tiếp cận cuối cùng.
Bạn có thể nhận biết tình trạng này khi robot chạy đến rất gần dock nhưng không căn được hướng, chạm trạm rồi lùi ra hoặc lặp lại thao tác vào dock nhiều lần.
Nên tắt thiết bị nếu cần thiết và dùng khăn mềm, khô để lau vùng cảm biến, vùng phát tín hiệu và các bề mặt liên quan. Không nên dùng vật sắc hoặc làm ướt khu vực chứa cảm biến và tiếp điểm điện.
Bản đồ hoặc vị trí của robot bị lệch
Robot MOVA dựa vào dữ liệu điều hướng để xác định tương quan giữa vị trí hiện tại và dock. Nếu robot bị nhấc bằng tay sang khu vực khác, dock bị di chuyển hoặc môi trường thay đổi đáng kể, hệ thống có thể định vị lại không thành công.
Khi đó, bản đồ trên ứng dụng có thể vẫn tồn tại nhưng vị trí thực tế của robot không còn khớp với dữ liệu đang sử dụng. Robot vì thế có thể chọn sai đường hoặc không xác định được cách quay về dock.
Nếu lỗi xuất hiện ngay sau khi bạn bê robot hoặc di chuyển trạm sạc, hãy đặt robot trở lại dock, chờ thiết bị nhận diện trạng thái ổn định rồi chạy thử một tác vụ ngắn. Chỉ nên cân nhắc tạo lại bản đồ khi lỗi định vị tiếp tục lặp lại và các nguyên nhân đơn giản hơn đã được loại trừ.
Đường về dock bị chặn hoặc sàn khiến robot khó di chuyển
Một tuyến đường từng sử dụng bình thường có thể trở nên không khả dụng khi cửa phòng bị đóng, đồ đạc được thay đổi hoặc có vật cản mới xuất hiện. Robot biết vị trí dock nhưng không tìm được tuyến đường thực tế để tới đó.
Sàn quá ướt ở khu vực trước trạm cũng có thể làm bánh xe giảm độ bám. Khi đó robot dễ lệch hướng trong giai đoạn cần căn chỉnh chính xác để vào dock.
Hãy kiểm tra toàn bộ đường từ vị trí robot đến trạm, đặc biệt là cửa ra vào, dây điện, mép thảm và khu vực ngay trước dock.
Robot bị kẹt hoặc hệ thống điều hướng gặp lỗi tạm thời
Nếu bánh xe, chổi hoặc thân robot bị vướng, thiết bị có thể không hoàn tất hành trình về dock dù hệ thống đã ra lệnh quay lại. Một lỗi phần mềm tạm thời cũng có thể khiến robot phản hồi bất thường, dừng giữa chừng hoặc không thực hiện đúng lệnh trở về trạm.
Trong trường hợp robot có cảnh báo lỗi, nên xử lý cảnh báo đó trước. Nếu không phát hiện vật cản nhưng robot vẫn phản hồi bất thường, có thể khởi động lại thiết bị theo hướng dẫn dành cho đúng model MOVA đang sử dụng.
Cách xác định nhanh MOVA đang lỗi ở dock, định vị hay đường di chuyển
Có thể khoanh vùng nguyên nhân dựa vào hành vi của robot thay vì thực hiện hàng loạt thao tác cùng lúc.
Nếu robot hoàn toàn không hướng về phía dock sau khi nhận lệnh quay về, hãy ưu tiên kiểm tra nguồn của trạm, vị trí dock và trạng thái định vị.
Nếu robot đi đúng về khu vực đặt trạm nhưng chạy vòng quanh gần đó, vùng tín hiệu, cảm biến hoặc không gian tiếp cận dock là những vị trí cần kiểm tra trước.
Nếu robot đã tới trước dock nhưng nhiều lần tiến vào rồi lùi ra, hãy kiểm tra vật cản sát trạm, độ trơn của sàn và bề mặt cảm biến.
Nếu robot bắt đầu quay về nhưng dừng hoặc bị mắc trên đường, vấn đề thường nằm ở tuyến di chuyển, bánh xe, vật cản hoặc môi trường đã thay đổi so với lúc robot lập bản đồ.
Việc phân biệt các biểu hiện này giúp tránh xóa bản đồ hoặc khôi phục cài đặt quá sớm khi nguyên nhân thực tế chỉ là dock mất điện hoặc một vật cản nhỏ trước trạm.
Cách khắc phục MOVA không về dock theo thứ tự
Nên xử lý từ những nguyên nhân dễ kiểm tra và ít ảnh hưởng đến dữ liệu của robot trước.
- Kiểm tra nguồn điện của dock
- Đảm bảo trạm được cấp điện và dây nguồn không bị lỏng
- Giữ nguyên vị trí dock
- Nếu trạm vừa được di chuyển, đặt robot trực tiếp trở lại dock để thiết bị tái xác định vị trí
- Dọn thông thoáng khu vực quanh trạm
- Loại bỏ đồ vật, dây điện và các vật cản trước hoặc sát hai bên dock
- Lau vùng tín hiệu và cảm biến
- Sử dụng khăn mềm, khô để loại bỏ bụi và cặn bẩn trên các bề mặt liên quan đến việc nhận diện trạm
- Kiểm tra đường robot quay về
- Mở các cửa cần thiết, loại bỏ vật cản và kiểm tra khu vực sàn trơn hoặc ướt
- Đặt robot lên dock rồi thử lại
- Sau khi robot nhận trạm ổn định, cho máy thực hiện một tác vụ ngắn và dùng lệnh quay về dock để kiểm tra
- Khởi động lại robot nếu hành vi vẫn bất thường
- Thực hiện đúng thao tác dành cho model MOVA đang sử dụng, tránh tự ý dùng tổ hợp phím của model khác
- Kiểm tra bản đồ khi các bước trên không hiệu quả
- Nếu vị trí robot trên bản đồ liên tục sai hoặc thiết bị không thể tái định vị, lúc này mới nên xem xét xử lý bản đồ hoặc thiết lập lại theo hướng dẫn của model
Thứ tự này giúp hạn chế việc xóa dữ liệu bản đồ trong khi lỗi thực chất đến từ nguồn điện, vật cản hoặc cảm biến bẩn.
Khi nào lỗi không về dock có thể liên quan đến phần cứng?
Nên nghĩ đến khả năng phần cứng khi lỗi vẫn lặp lại sau khi dock đã được cấp điện ổn định, khu vực xung quanh thông thoáng, cảm biến được vệ sinh và robot đã được đặt lại đúng vị trí.
Một số dấu hiệu đáng chú ý gồm robot liên tục không nhận ra dock dù đứng rất gần, bánh xe vận hành bất thường, cảm biến báo lỗi kéo dài hoặc thiết bị không thể thực hiện quá trình tiếp cận trạm sau nhiều lần khởi động lại.
Cũng cần phân biệt lỗi không tìm được dock với lỗi đã vào dock nhưng không sạc. Nếu robot có thể tự tìm và vào trạm chính xác nhưng pin không nhận sạc, vấn đề đã chuyển sang quá trình tiếp xúc và cấp điện, không còn là lỗi điều hướng về dock đơn thuần.
Nếu đã loại trừ các yếu tố môi trường và lỗi vẫn xuất hiện ổn định, nên kiểm tra mã lỗi trên ứng dụng hoặc tài liệu hướng dẫn đúng model trước khi yêu cầu hỗ trợ kỹ thuật. Việc này giúp xác định chính xác bộ phận cần kiểm tra thay vì reset thiết bị nhiều lần.
MOVA không về dock thường bắt nguồn từ bốn nhóm chính: trạm sạc không được nhận diện đúng, môi trường quanh dock cản trở việc tiếp cận, dữ liệu định vị không còn khớp hoặc robot gặp trở ngại trong quá trình di chuyển. Hãy bắt đầu bằng việc kiểm tra nguồn dock, vị trí trạm, vật cản và cảm biến; sau đó mới kiểm tra bản đồ và khởi động lại hệ thống. Nếu robot vẫn không thể tìm hoặc tiếp cận dock trong điều kiện bình thường, việc kiểm tra lỗi phần cứng theo đúng model sẽ phù hợp hơn so với tiếp tục thay đổi bản đồ hoặc cài đặt.
- 27/10/2026
-
Biên tập