


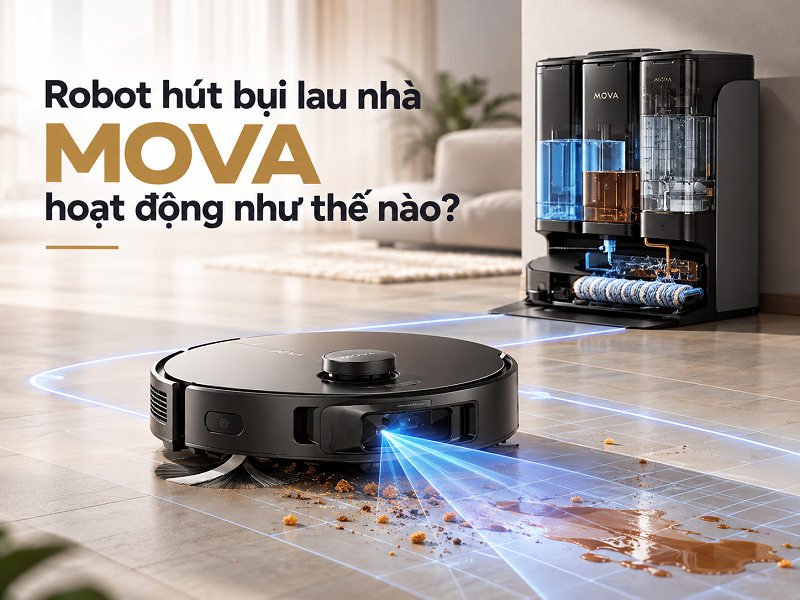
Robot hút bụi lau nhà MOVA hoạt động như thế nào?
- 1.Robot mova nhận biết không gian và lập đường đi như thế nào?
- 2.Mova hút bụi theo cơ chế nào?
- 3.Hệ thống lau sàn của robot mova hoạt động ra sao?
- 4.Robot mova xử lý mép tường, góc phòng và thảm như thế nào?
- 5.Trạm sạc hỗ trợ robot mova vận hành tự động như thế nào?
- 6.Ứng dụng điều khiển ảnh hưởng thế nào đến cách mova làm sạch?
Robot hút bụi lau nhà MOVA kết hợp hệ thống định vị, chổi quét, lực hút, bộ phận lau sàn và trạm sạc để tự lập kế hoạch di chuyển, thu gom bụi, xử lý vết bẩn và duy trì chu trình làm sạch với mức can thiệp thủ công thấp hơn.
Robot hút bụi lau nhà MOVA không đơn thuần chạy quanh phòng rồi hút bụi theo đường ngẫu nhiên. Một chu trình làm sạch thường gồm nhiều hệ thống phối hợp: cảm biến thu thập dữ liệu môi trường, robot tạo hoặc sử dụng bản đồ đã lưu, thuật toán lập đường đi, chổi đưa rác về cửa hút, động cơ hút chuyển bụi vào hộp chứa, bộ phận lau tác động lên bề mặt sàn và robot quay về trạm khi cần sạc hoặc bảo dưỡng.
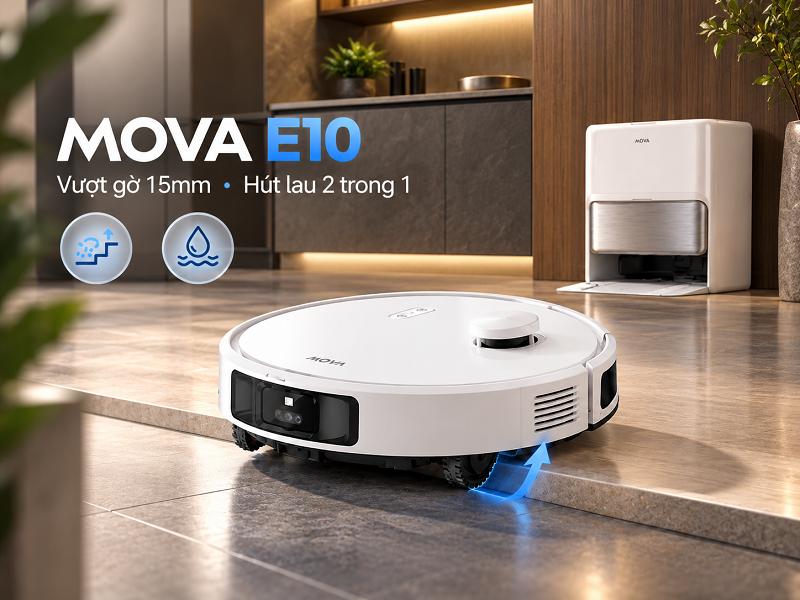
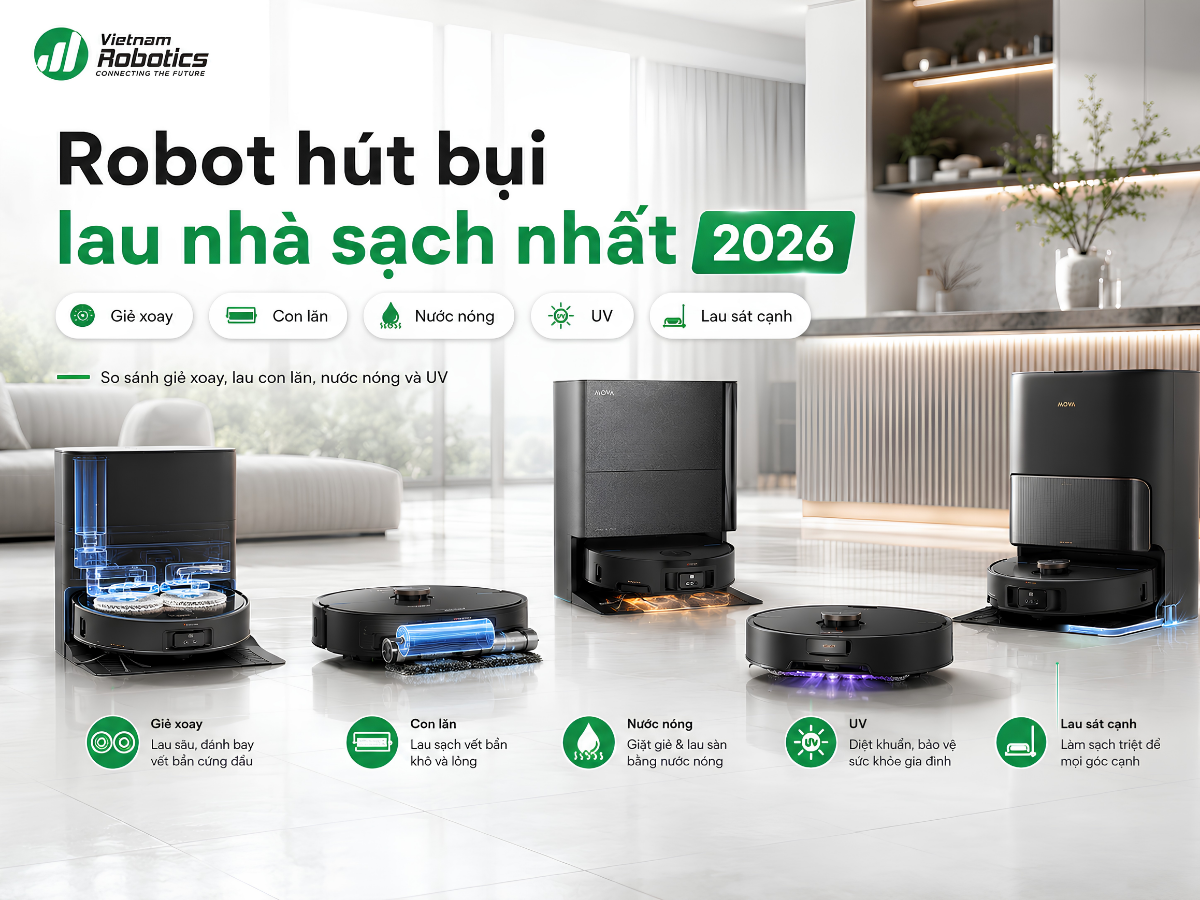
Điểm cần lưu ý là MOVA có nhiều dòng robot với cấu hình khác nhau. Một số máy dùng hai pad lau xoay, một số sử dụng con lăn lau; khả năng nhận diện vật cản, nâng bộ phận lau, xử lý thảm hay tự làm sạch tại trạm cũng không giống nhau. Vì vậy, nguyên lý vận hành chung tương đối giống nhau nhưng cách thực hiện từng bước phụ thuộc vào model cụ thể.
Robot MOVA nhận biết không gian và lập đường đi như thế nào?
Trước khi làm sạch hiệu quả, robot cần xác định mình đang ở đâu và khu vực nào cần được xử lý. Các dòng MOVA có thể sử dụng hệ thống định vị bằng laser, cảm biến khoảng cách, cảm biến chống rơi và các cảm biến hỗ trợ nhận diện vật cản. Dữ liệu này được dùng để xây dựng hoặc cập nhật bản đồ không gian.
Khi đã có bản đồ, robot không cần liên tục chọn hướng một cách ngẫu nhiên. Hệ thống điều hướng có thể chia không gian thành các vùng, xác định ranh giới phòng, theo dõi phần sàn đã đi qua và tính đường di chuyển tiếp theo. Việc này giúp hạn chế tình trạng làm sạch một khu vực nhiều lần trong khi bỏ sót khu vực khác.
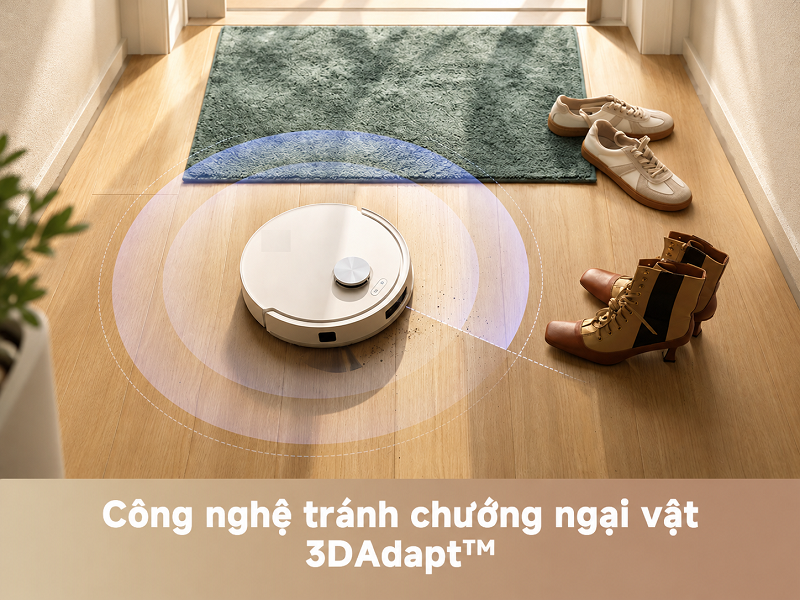
Trong quá trình chạy, bản đồ không phải yếu tố duy nhất quyết định chuyển động. Robot vẫn phải phản ứng theo dữ liệu cảm biến thời gian thực. Khi phát hiện tường, chân bàn, đồ vật hoặc mép cầu thang, máy sẽ điều chỉnh hướng hoặc khoảng cách di chuyển. Với những model có khả năng nhận diện vật cản nâng cao, robot có thể chủ động né một số đồ vật thay vì chỉ đổi hướng sau khi tiếp xúc.
Điều đó cũng giải thích vì sao bản đồ tốt không đồng nghĩa robot có thể vượt qua mọi tình huống trong nhà. Dây điện nhỏ, đồ vật quá thấp, vật có hình dạng khó nhận diện hoặc khu vực chật vẫn có thể ảnh hưởng đến đường đi. Dọn bớt những vật dễ mắc vào chổi trước khi chạy vẫn giúp chu trình ổn định hơn.
MOVA hút bụi theo cơ chế nào?
Quá trình hút bụi thường diễn ra theo ba bước liên tiếp: gom rác, đưa rác vào luồng khí và giữ rác trong hộp bụi.
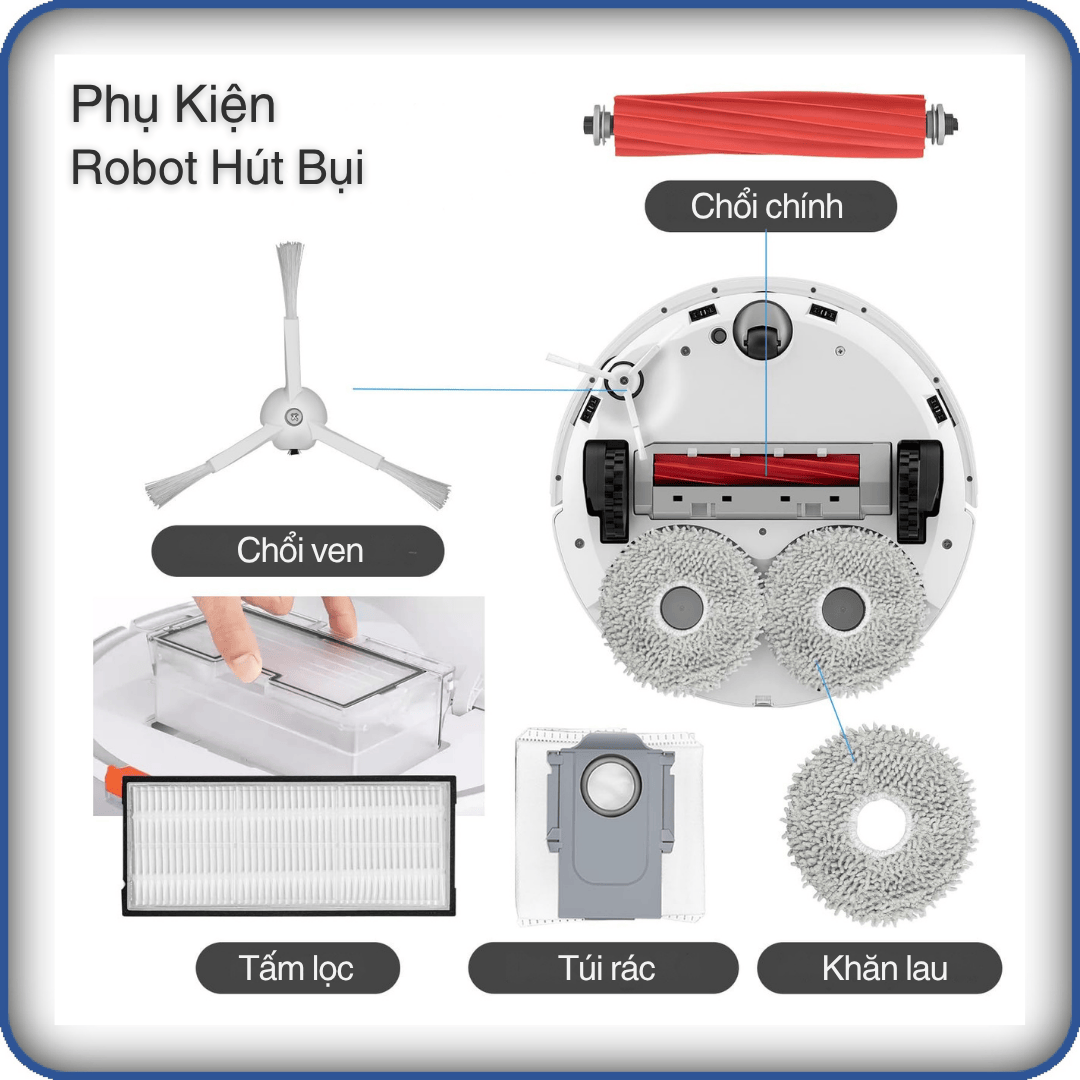
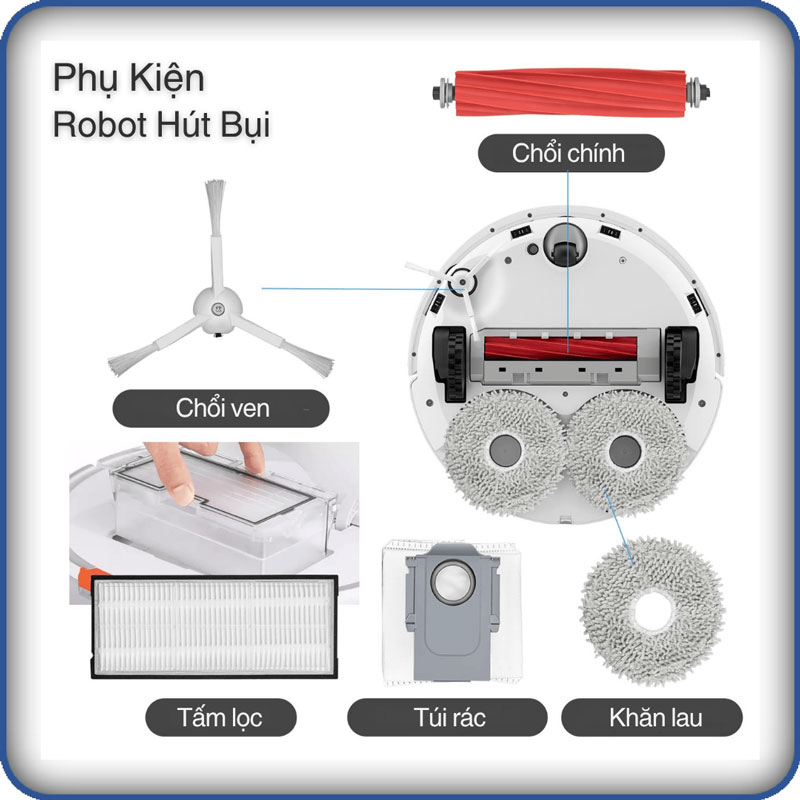
Chổi cạnh đảm nhiệm việc quét bụi, tóc và mảnh vụn từ mép tường hoặc khu vực bên cạnh thân máy về phía đường hút. Ở giữa robot, chổi chính tiếp tục tác động lên bề mặt sàn, làm tách bụi và rác khỏi sàn rồi đưa chúng đến cửa hút. Động cơ tạo chênh lệch áp suất để luồng không khí mang chất bẩn vào hộp chứa.
Vì vậy, lực hút chỉ là một phần của hiệu quả làm sạch. Nếu chổi không đưa được tóc hoặc mảnh vụn đến đúng vùng hút, tăng lực hút chưa chắc giải quyết hoàn toàn vấn đề. Ngược lại, cấu trúc chổi, khả năng tiếp cận mép tường và thuật toán điều chỉnh công suất đều ảnh hưởng đến lượng bụi thực tế được thu gom.
Ở những model MOVA có nhiều mức công suất, robot có thể thay đổi lực hút theo chế độ người dùng chọn hoặc theo loại bề mặt mà máy nhận biết. Khi đi lên thảm, một số model có thể tăng công suất để kéo bụi ra khỏi lớp sợi thay vì giữ nguyên thiết lập dùng cho sàn cứng.
Khả năng làm sạch thực tế cũng phụ thuộc vào loại chất bẩn. Bụi mịn, tóc, vụn thức ăn và hạt lớn tạo ra yêu cầu khác nhau đối với chổi và luồng hút. Do đó, không nên hiểu thông số lực hút tối đa là mức công suất robot luôn duy trì trong toàn bộ chu trình.
Hệ thống lau sàn của robot MOVA hoạt động ra sao?
Sau hoặc đồng thời với quá trình hút, hệ thống lau xử lý phần bụi mịn và vết bẩn còn bám trên bề mặt. Tùy model, MOVA có thể sử dụng pad lau xoay hoặc hệ thống lau dạng con lăn.
Với cơ cấu pad xoay, động cơ làm hai miếng lau quay khi tiếp xúc với sàn. Chuyển động liên tục tạo ma sát với bề mặt thay vì chỉ kéo một tấm khăn tĩnh phía sau robot. Nước được cấp cho bộ phận lau ở mức phù hợp để duy trì độ ẩm trong quá trình vận hành.
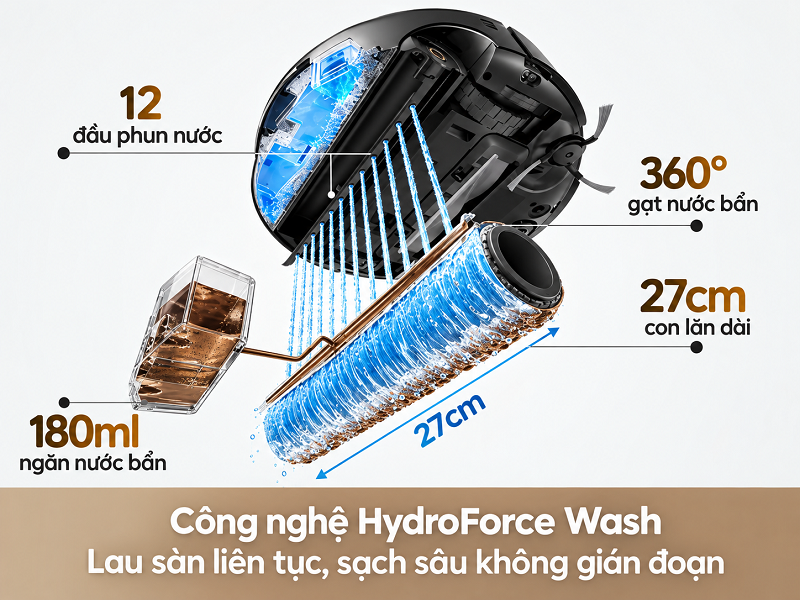
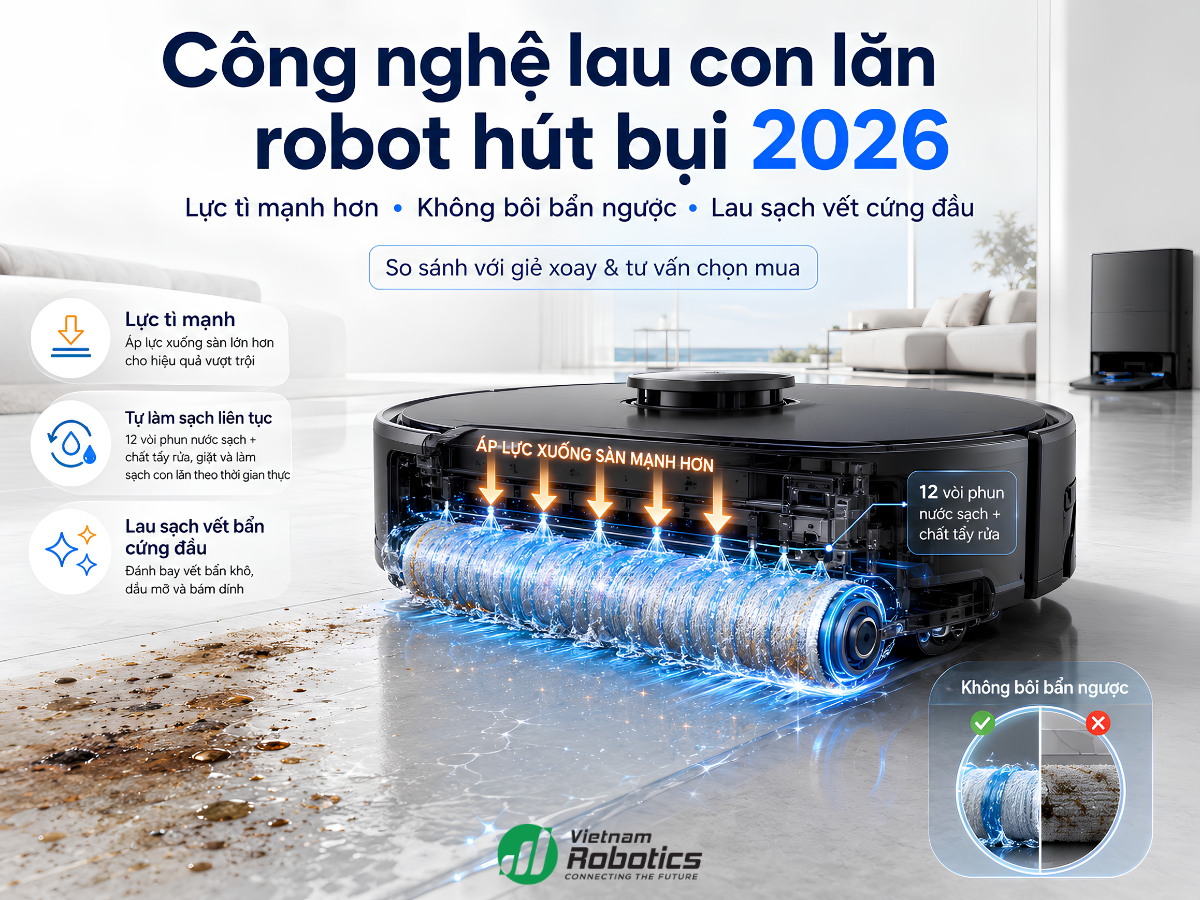
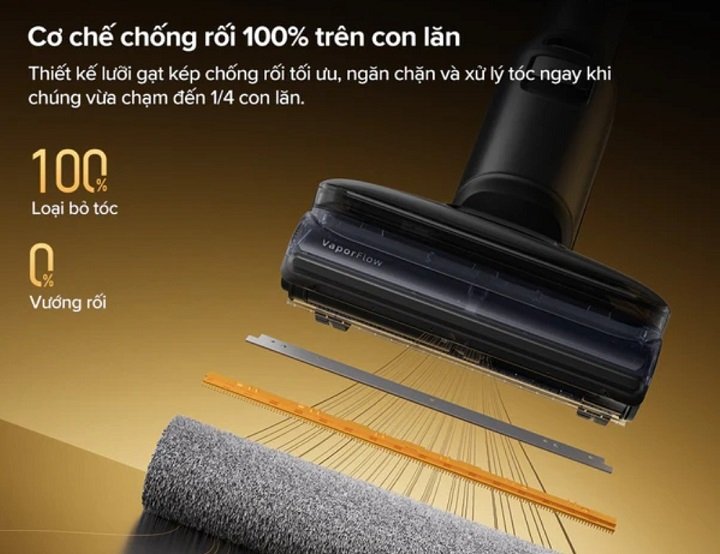
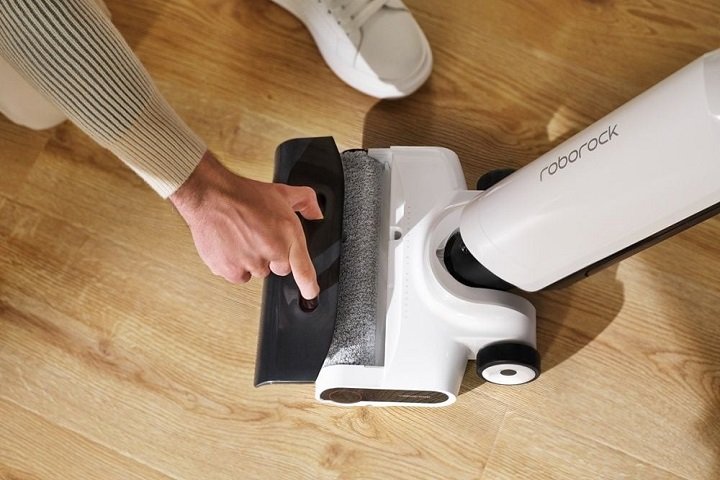
Ở thiết kế con lăn, bề mặt lau quay liên tục khi robot di chuyển. Một số hệ thống còn kết hợp cấp nước sạch và thu nước bẩn trong quá trình lau. Cách vận hành này nhằm hạn chế việc cùng một bề mặt lau mang chất bẩn đi qua nhiều khu vực của sàn.
Cơ chế lau có thể xử lý tốt bụi mịn và nhiều vết bẩn thông thường, nhưng không phải mọi chất bẩn đều có đặc tính giống nhau. Vết khô lâu ngày, chất dính đặc hoặc khe sàn sâu có thể cần nhiều lượt, chế độ làm sạch mạnh hơn hoặc xử lý thủ công.
Lượng nước cũng là một biến số quan trọng. Cấp quá ít nước làm giảm khả năng làm mềm vết bẩn; cấp quá nhiều có thể không phù hợp với một số loại sàn. Vì vậy, nếu ứng dụng của model cho phép điều chỉnh độ ẩm hoặc chế độ lau, thiết lập nên phù hợp với vật liệu sàn thay vì sử dụng một mức cố định cho mọi phòng.
Robot MOVA xử lý mép tường, góc phòng và thảm như thế nào?
Hình tròn của robot tạo ra một giới hạn cơ học: bộ phận làm sạch nằm bên dưới thân máy khó chạm hoàn toàn vào góc vuông nếu không có cơ cấu hỗ trợ. Vì vậy, một số dòng MOVA sử dụng chổi cạnh hoặc bộ phận lau có khả năng đưa ra phía ngoài thân máy để tiến sát mép tường và chân đồ nội thất hơn.
Cơ chế này đặc biệt quan trọng ở những vùng mà chổi chính nằm giữa máy không thể tiếp cận. Khi robot chạy dọc tường, chổi cạnh gom bụi về vùng hút; nếu model có bộ lau mở rộng, pad hoặc con lăn cũng có thể dịch ra gần mép sàn hơn.
Thảm lại đặt ra một vấn đề khác. Hút bụi trên thảm là cần thiết nhưng mang khăn lau ướt lên thảm thường không mong muốn. Do đó, tùy model, robot MOVA có thể nhận diện thảm rồi thực hiện một trong các chiến lược như nâng bộ phận lau, tránh khu vực đó, thay đổi chế độ làm sạch hoặc sử dụng cơ chế bảo vệ thảm chuyên dụng.
Khả năng này có giới hạn. Thảm dày, thảm có tua dài hoặc bề mặt chuyển tiếp phức tạp có thể ảnh hưởng đến khả năng di chuyển và nhận diện. Người dùng vẫn nên thiết lập vùng tránh trong ứng dụng nếu loại thảm thực tế không phù hợp với cơ chế xử lý của robot.
Trạm sạc hỗ trợ robot MOVA vận hành tự động như thế nào?
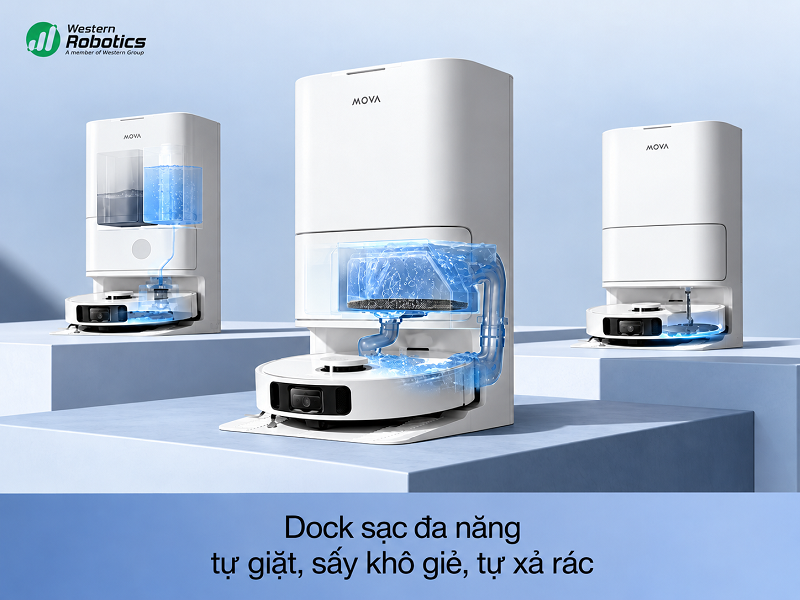
Ở các hệ thống có trạm đa chức năng, dock không chỉ cấp điện. Nó trở thành một phần của chu trình làm sạch.
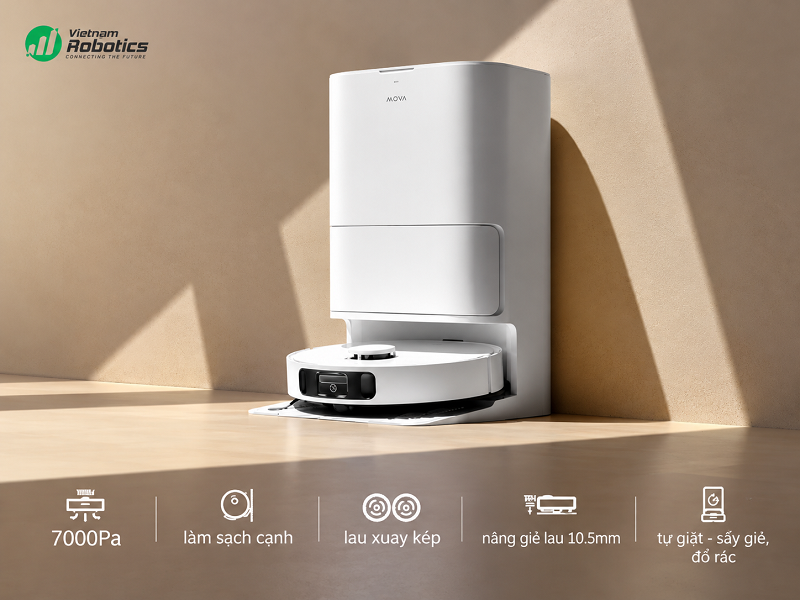
Khi hộp bụi của robot cần được xử lý, trạm tương thích có thể dùng luồng khí để chuyển bụi từ hộp chứa trên robot sang túi bụi lớn hơn trong dock. Cơ chế này kéo dài khoảng thời gian giữa các lần người dùng phải đổ hộp bụi trực tiếp.
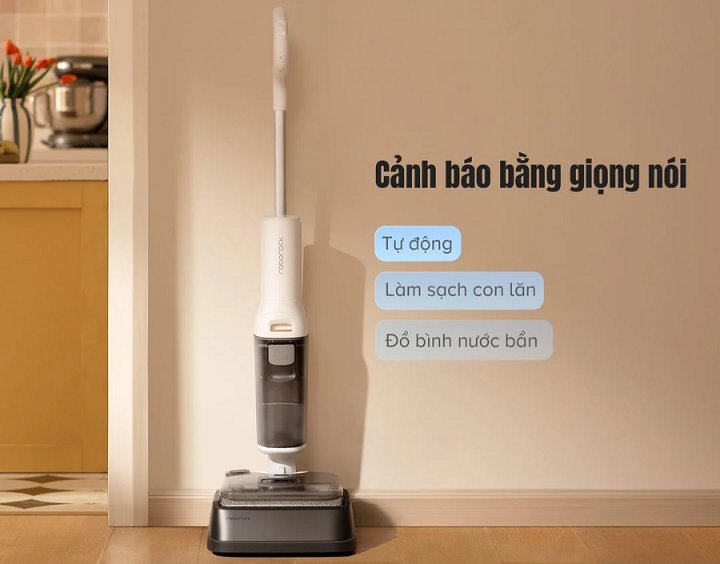
Đối với chức năng lau, một số trạm có thể giặt bộ phận lau, cấp lại nước cho robot và làm khô khăn hoặc con lăn sau khi làm sạch. Các dòng cao hơn có thể bổ sung nước nóng, khí nóng hoặc hệ thống cấp dung dịch tự động. Mục đích của các chức năng này là giảm lượng cặn bẩn và độ ẩm còn lại trên bộ phận lau trước chu trình tiếp theo.
Robot cũng sử dụng dock như điểm quản lý năng lượng. Khi pin xuống mức cần thiết, máy có thể quay về sạc; trên những hệ thống hỗ trợ tiếp tục công việc, robot có thể trở lại khu vực chưa hoàn thành sau khi đạt mức pin phù hợp.
Tuy nhiên, “tự động” không có nghĩa là hoàn toàn không cần bảo dưỡng. Người dùng vẫn phải bổ sung nước sạch, đổ nước bẩn, thay hoặc làm sạch túi bụi, bộ lọc, chổi và các bộ phận hao mòn theo cấu hình của từng model. Cảm biến và khu vực tiếp xúc của trạm cũng cần được giữ sạch để quá trình định vị và bảo dưỡng hoạt động đúng.
Ứng dụng điều khiển ảnh hưởng thế nào đến cách MOVA làm sạch?
Phần cứng quyết định robot có thể làm gì, còn ứng dụng quyết định phần lớn robot sẽ thực hiện khả năng đó như thế nào trong từng ngôi nhà.
Sau khi bản đồ được tạo, người dùng có thể sử dụng các tính năng mà model hỗ trợ để chọn phòng, vùng làm sạch, thứ tự phòng, chế độ hút hoặc lau, lịch chạy và khu vực cần tránh. Nhờ vậy, cùng một robot có thể được cấu hình khác nhau giữa phòng khách, phòng ngủ và khu vực thường có nhiều bụi.
Một số model còn có chế độ tự động điều chỉnh chiến lược dựa trên dữ liệu cảm biến, chẳng hạn thay đổi công suất hút, tập trung vào khu vực bẩn hoặc xử lý khác khi gặp thảm. Khi đó, thuật toán không trực tiếp “làm sạch” sàn mà đóng vai trò điều phối các hệ thống cơ khí: robot đi đâu, chạy bao nhiêu lượt, dùng lực hút nào và kích hoạt bộ phận lau ra sao.
Khả năng điều khiển bằng ứng dụng cũng có giới hạn theo từng sản phẩm và phiên bản phần mềm. Vì vậy, khi muốn biết chính xác robot có hỗ trợ một tính năng như nhận diện vật cản bằng hình ảnh, nâng khăn lau hay tự pha dung dịch hay không, cần đối chiếu đúng model thay vì mặc định mọi robot MOVA đều có chung chức năng.
Robot hút bụi lau nhà MOVA vận hành theo một chuỗi phối hợp: nhận biết môi trường và lập bản đồ, tính đường di chuyển, gom rác bằng chổi, tạo luồng hút để đưa bụi vào hộp chứa, lau bề mặt bằng hệ thống lau tương ứng rồi quay về trạm để sạc hoặc thực hiện các tác vụ bảo dưỡng mà model hỗ trợ. Hiệu quả cuối cùng vì thế không phụ thuộc vào một thông số riêng lẻ như lực hút, mà đến từ khả năng phối hợp giữa điều hướng, chổi, hệ thống hút, cơ cấu lau, cảm biến và trạm sạc.
Khi đánh giá cách một robot MOVA cụ thể hoạt động, yếu tố quan trọng nhất là xác định đúng cấu hình của model. Các dòng khác nhau có thể dùng kiểu lau, cơ chế xử lý thảm, công nghệ tránh vật cản và mức độ tự động hóa tại trạm khác nhau, dù đều dựa trên cùng nguyên tắc làm sạch tổng thể.
- 22/10/2026
-
Biên tập