


Robot vệ sinh hồ bơi MOVA hoạt động như thế nào?
- 1.Robot mova làm sạch hồ bằng cơ chế chà, hút và lọc như thế nào?
- 2.Robot mova biết phải di chuyển ở đâu trong hồ bằng cách nào?
- 3.Robot mova xử lý đáy, thành và đường nước ra sao?
- 4.Cảm biến và điều hướng thông minh giúp việc làm sạch hiệu quả hơn thế nào?
- 5.Pin, chế độ làm sạch và tự đỗ phối hợp với quá trình vệ sinh như thế nào?
- 6.Hiệu quả làm sạch của robot mova phụ thuộc vào những yếu tố nào?
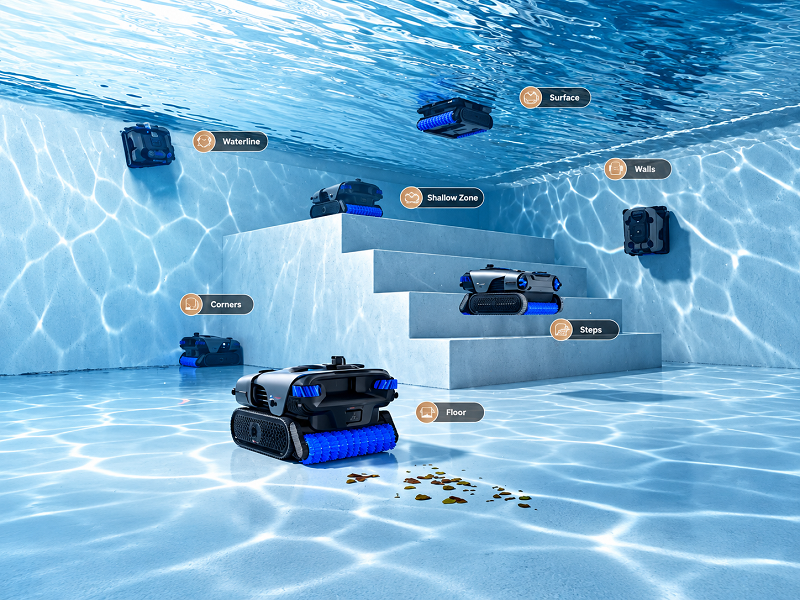
Robot vệ sinh hồ bơi MOVA kết hợp chổi chà, lực hút, bộ lọc và hệ thống điều hướng để thu gom cặn bẩn ở đáy, thành và đường nước tùy từng model.
Robot vệ sinh hồ bơi MOVA hoạt động theo một chu trình cơ bản: di chuyển trong hồ, chà tách chất bẩn khỏi bề mặt, hút dòng nước chứa cặn vào máy, giữ rác trong bộ lọc rồi tiếp tục làm sạch theo lộ trình được thiết lập. Trên các model cao hơn, robot còn sử dụng cảm biến, thuật toán điều hướng và lập bản đồ để nhận biết hình dạng hồ, thay đổi đường đi và xử lý nhiều khu vực thay vì di chuyển ngẫu nhiên.
Cơ chế cụ thể không hoàn toàn giống nhau trên mọi robot MOVA. Diver R10 chủ yếu làm sạch đáy hồ, Diver A10 có thể xử lý đáy, thành và đường nước, trong khi Rover X10 mở rộng khả năng làm sạch sang nhiều vùng như mặt nước, bậc thang, góc và vùng nước nông. Vì vậy, hiểu cách robot MOVA làm sạch cần tách hai phần: nguyên lý vệ sinh chung và khả năng thực tế của từng model.
Robot MOVA làm sạch hồ bằng cơ chế chà, hút và lọc như thế nào?
Ba hoạt động quan trọng nhất trong quá trình vệ sinh là chà bề mặt, tạo dòng hút và lọc cặn. Chúng diễn ra liên tục khi robot di chuyển.
Chổi chà tách cặn khỏi bề mặt hồ
Bụi, cát, tóc, tảo hoặc lớp bẩn bám trên đáy và thành hồ không phải lúc nào cũng có thể được hút trực tiếp. Chổi của robot tiếp xúc với bề mặt để khuấy hoặc tách lớp cặn này ra.
Khi robot chạy qua một khu vực, chuyển động của chổi làm chất bẩn mất liên kết với bề mặt. Dòng nước do hệ thống bơm tạo ra sau đó đưa phần cặn vừa được tách về cửa hút.
Hiệu quả thực tế phụ thuộc vào loại cặn, tình trạng bề mặt và khu vực robot có thể tiếp cận. Một lớp bám lâu ngày hoặc cặn hóa học trên thành hồ không nên được hiểu là chắc chắn có thể loại bỏ chỉ bằng một chu kỳ robot.
Hệ thống bơm hút nước và cặn vào robot
Sau khi cặn được tách, motor bơm tạo lưu lượng nước đi qua robot. Nước mang theo lá cây, tóc, cát và các hạt bẩn vào khoang lọc.
Lưu lượng hút khác nhau đáng kể giữa các model. Diver R10 có lưu lượng tối đa khoảng 5.700 L/giờ, Diver A10 đạt khoảng 22.700 L/giờ, còn Rover X10 đạt tối đa khoảng 38.000 L/giờ.
Con số lớn hơn cho thấy khả năng tuần hoàn nước qua robot cao hơn trong điều kiện đo tương ứng, nhưng không đồng nghĩa một model sẽ luôn làm sạch mọi hồ nhanh hơn theo cùng tỷ lệ. Hình dạng hồ, lượng rác, chế độ vệ sinh, độ bám của cặn và tình trạng bộ lọc đều ảnh hưởng đến kết quả.
Bộ lọc giữ rác bên trong máy
Nước được hút vào không giữ nguyên toàn bộ chất bẩn trong robot. Nó đi qua bộ lọc, cặn bị giữ lại còn nước được đưa trở lại hồ.
Kích thước mắt lọc quyết định phần nào loại hạt robot có khả năng giữ. Diver R10 sử dụng bộ lọc khoảng 180 μm với giỏ chứa 1,7 lít. Diver A10 có giỏ khoảng 3,5 lít và có tùy chọn lọc siêu mịn 3 μm. Rover X10 sử dụng giỏ khoảng 5 lít, kết hợp bộ lọc 180 μm và bộ lọc siêu mịn 3 μm.
Bộ lọc mịn phù hợp hơn với bụi nhỏ và cặn mịn, nhưng cũng cần được làm sạch thường xuyên hơn. Khi lưới lọc bị phủ kín bởi cặn, lưu lượng nước có thể giảm và hiệu quả hút thực tế cũng giảm theo.
Robot MOVA biết phải di chuyển ở đâu trong hồ bằng cách nào?
Khả năng làm sạch không chỉ phụ thuộc vào lực hút. Robot còn phải đưa chổi và cửa hút đến đúng khu vực cần vệ sinh.
Các dòng MOVA đơn giản có thể sử dụng quy luật di chuyển và đổi hướng để bao phủ đáy hồ. Các dòng cao hơn bổ sung cảm biến và thuật toán lập lộ trình nhằm giảm việc đi lặp lại không cần thiết.
Diver A10 sử dụng hệ thống PoolNavi kết hợp dữ liệu cảm biến để điều chỉnh đường đi. Robot có thể áp dụng những dạng lộ trình khác nhau để tăng mức bao phủ và thích ứng với hình dạng hồ. Hệ thống EdgePulse hỗ trợ robot duy trì vị trí tốt hơn khi xử lý khu vực mép và đường nước.
Rover X10 đi xa hơn với hệ thống quét 360° AquaScan, sử dụng cảm biến khoảng cách dưới nước để xây dựng thông tin về không gian hồ. Dữ liệu này được kết hợp với PoolNavi để robot điều chỉnh lộ trình theo đường viền, góc và các vùng cần vệ sinh.
Điểm quan trọng là robot không “nhìn” hồ giống con người. Nó dựa vào tín hiệu cảm biến, trạng thái chuyển động và thuật toán điều hướng. Vì thế các điều kiện như vật cản bất thường, hình dạng hồ phức tạp hoặc vị trí robot ban đầu vẫn có thể ảnh hưởng đến khả năng bao phủ.
Robot MOVA xử lý đáy, thành và đường nước ra sao?
Không phải robot vệ sinh hồ bơi MOVA nào cũng xử lý cùng một số vùng. Phạm vi làm sạch phụ thuộc trực tiếp vào cấu tạo di chuyển và chế độ của từng model.
Làm sạch đáy hồ
Đáy là vùng cơ bản nhất. Robot di chuyển trực tiếp trên bề mặt, chổi khuấy cặn rồi hệ thống bơm hút cặn vào bộ lọc.
Diver R10 được thiết kế chủ yếu cho đáy hồ phẳng, đặc biệt là hồ nổi hoặc hồ âm đất nhỏ có đáy phẳng, với diện tích làm sạch tối đa khoảng 80 m². Đây là ví dụ cho thấy không thể mặc định mọi robot MOVA đều có khả năng leo thành.
Diver A10 mở rộng diện tích làm sạch tới khoảng 180 m², còn Rover X10 có thể xử lý khu vực lớn hơn, tối đa khoảng 500 m² trong điều kiện và chế độ tương ứng.
Leo thành và làm sạch đường nước
Để xử lý thành hồ, robot phải vừa duy trì lực bám vừa tạo đủ lực chuyển động theo phương đứng. Đồng thời hệ thống chà và hút vẫn phải hoạt động ổn định khi tư thế robot thay đổi.
Diver A10 có chế độ làm sạch đáy, thành và đường nước. Khi tiếp cận đường nước, hệ thống chà thực hiện nhiều lượt trên khu vực thường tích tụ dầu, tảo và cặn nổi bám vào thành.
Rover X10 sử dụng bốn motor Jet-Drive để điều chỉnh chuyển động và lực đẩy, cho phép robot xử lý nhiều địa hình hơn. Phạm vi công bố gồm mặt nước, đáy, thành, góc, đường nước, bậc thang và vùng nước nông.
Do sự khác biệt này, khả năng leo thành hay vệ sinh bậc thang phải được xác định theo từng model chứ không phải dựa chung vào tên thương hiệu MOVA.
Cảm biến và điều hướng thông minh giúp việc làm sạch hiệu quả hơn thế nào?
Một robot có lực hút mạnh nhưng liên tục chạy qua cùng một đoạn vẫn có thể bỏ sót phần khác của hồ. Vai trò của hệ thống điều hướng là sử dụng thời gian pin và khả năng làm sạch hiệu quả hơn.
Khi dữ liệu cảm biến cho thấy robot đang đến mép, đổi độ dốc hoặc tiếp cận vật cản, bộ điều khiển có thể thay đổi hướng hoặc chế độ vận động. Trên những model có khả năng lập bản đồ, robot còn có thể sử dụng thông tin về cấu trúc hồ để lập lộ trình có tổ chức hơn.
Rover X10 có 29 cảm biến và 15 motor, trong đó bốn motor Jet-Drive tham gia điều khiển chuyển động. Robot còn có khả năng phát hiện khu vực có cặn và điều chỉnh tốc độ, đường đi hoặc mức xử lý phù hợp.
Diver A10 sử dụng hệ thống cảm biến kết hợp điều hướng thích ứng và cảm biến quang học. Việc điều chỉnh theo dữ liệu môi trường giúp robot duy trì khả năng nhận biết trong những vùng có điều kiện ánh sáng dưới nước khác nhau.
Tuy nhiên, “AI” hoặc lập bản đồ không có nghĩa robot có thể bảo đảm mọi centimet bề mặt đều được làm sạch trong mọi hồ. Đây vẫn là một hệ thống cơ điện tử chịu giới hạn bởi cảm biến, thời lượng pin, hình dạng hồ, độ bám của bánh hoặc xích và khả năng tiếp cận từng khu vực.
Pin, chế độ làm sạch và tự đỗ phối hợp với quá trình vệ sinh như thế nào?
Các robot MOVA dùng pin có thể hoạt động dưới nước mà không cần kéo dây nguồn trong lúc vệ sinh. Sau khi được chọn chế độ và thả xuống hồ, motor di chuyển và motor bơm chỉ bắt đầu chu trình theo trạng thái vận hành của robot.
Thời gian chạy phụ thuộc vào model. Diver R10 hoạt động tối đa khoảng 120 phút, Diver A10 đạt tối đa khoảng 240 phút. Rover X10 có thể đạt khoảng 6 giờ khi làm sạch đáy và lâu hơn trong một số chế độ chuyên biệt.
Dung lượng pin không chỉ quyết định thời gian robot chạy. Nó còn giới hạn diện tích mà robot có thể bao phủ trước khi phải kết thúc chu kỳ.
Một số model hỗ trợ cơ chế tự đỗ. Khi chu kỳ kết thúc hoặc pin giảm tới điều kiện được thiết lập, robot di chuyển về khu vực thuận tiện hơn cho việc lấy máy khỏi hồ. Đây là chức năng hỗ trợ thu hồi robot, không nên nhầm với khả năng tự sạc hoàn toàn dưới nước trên tất cả các dòng.
Các model có kết nối ứng dụng còn cho phép chọn chế độ, xem lịch sử làm sạch hoặc thiết lập lịch vận hành. Tuy nhiên, chức năng ứng dụng không thay thế cơ chế làm sạch vật lý; phần trực tiếp loại bỏ cặn vẫn là tổ hợp chổi, dòng hút và bộ lọc.
Hiệu quả làm sạch của robot MOVA phụ thuộc vào những yếu tố nào?
Thông số lực hút hoặc thời gian pin chỉ mô tả một phần hiệu quả thực tế. Kết quả cuối cùng còn phụ thuộc vào việc robot có phù hợp với hồ hay không.
Trước hết là phạm vi làm sạch. Nếu hồ cần vệ sinh thành và đường nước nhưng robot chỉ hỗ trợ đáy, phần còn lại vẫn cần được xử lý bằng thiết bị hoặc phương pháp khác.
Tiếp theo là loại cặn. Lá cây và mảnh rác lớn cần dung tích giỏ và bộ lọc phù hợp, trong khi bụi mịn cần mắt lọc nhỏ hơn. Sử dụng bộ lọc siêu mịn trong hồ có quá nhiều rác lớn cũng có thể khiến bộ lọc nhanh đầy hơn.
Hình dạng và bề mặt hồ cũng quan trọng. Độ dốc, bậc thang, góc hẹp và vật cản có thể ảnh hưởng đến lộ trình của robot. Vì vậy một model có khả năng làm sạch nhiều vùng sẽ phù hợp với hồ phức tạp hơn một thiết bị chỉ được thiết kế cho đáy phẳng.
Cuối cùng, bộ lọc phải được vệ sinh sau quá trình sử dụng. Giỏ chứa đầy hoặc lưới lọc bị nghẹt làm cản dòng nước, trong khi chính dòng nước này tạo ra cơ chế vận chuyển cặn vào robot.
Robot vệ sinh hồ bơi cũng không thay thế toàn bộ hệ thống chăm sóc nước hồ. Robot chủ yếu giải quyết chất bẩn vật lý trên bề mặt và trong dòng nước đi qua máy; việc tuần hoàn nước, duy trì pH, chất khử trùng và cân bằng hóa học vẫn là nhiệm vụ riêng của hệ thống vận hành hồ.
Tóm lại, robot vệ sinh hồ bơi MOVA làm sạch bằng cách phối hợp di chuyển có kiểm soát, chổi chà, dòng hút và bộ lọc. Cảm biến và thuật toán điều hướng quyết định robot đi đâu; chổi tách cặn khỏi bề mặt; motor bơm đưa nước cùng chất bẩn vào máy; bộ lọc giữ cặn trước khi nước quay lại hồ.
Sự khác biệt lớn nằm ở mức tự động hóa và phạm vi xử lý của từng model. Diver R10 tập trung vào đáy hồ phẳng, Diver A10 có thể làm sạch đáy, thành và đường nước, còn Rover X10 được thiết kế để xử lý nhiều vùng và địa hình phức tạp hơn. Vì vậy, cách robot MOVA hoạt động về nguyên lý là tương tự nhau, nhưng khả năng làm sạch thực tế phải được đánh giá theo đúng model và cấu trúc hồ.
- 29/10/2026
-
Mai Phương