


Robot cắt cỏ MOVA thiết lập ranh giới thế nào?
- 1.Robot cắt cỏ mova dùng ranh giới ảo thay cho dây giới hạn
- 2.Cách thiết lập ranh giới mova khi tạo bản đồ lần đầu
- 3.Mova có thể tự nhận diện ranh giới hay không?
- 4.Sau khi tạo ranh giới có thể chia khu vực cắt như thế nào?
- 5.Những trường hợp nên thiết lập ranh giới thủ công
- 6.Có thể chỉnh ranh giới sau khi đã tạo bản đồ không?
- 7.Thiết lập ranh giới thế nào để robot cắt sát mép nhưng vẫn an toàn?
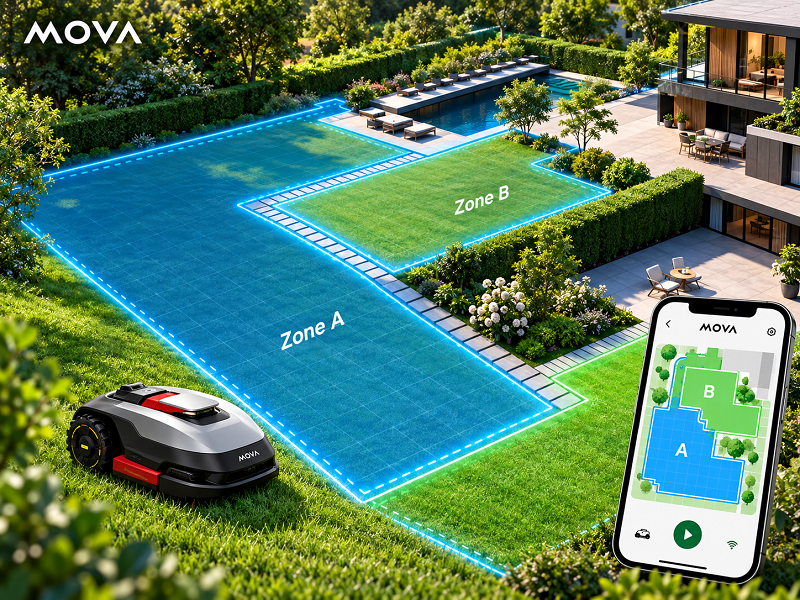
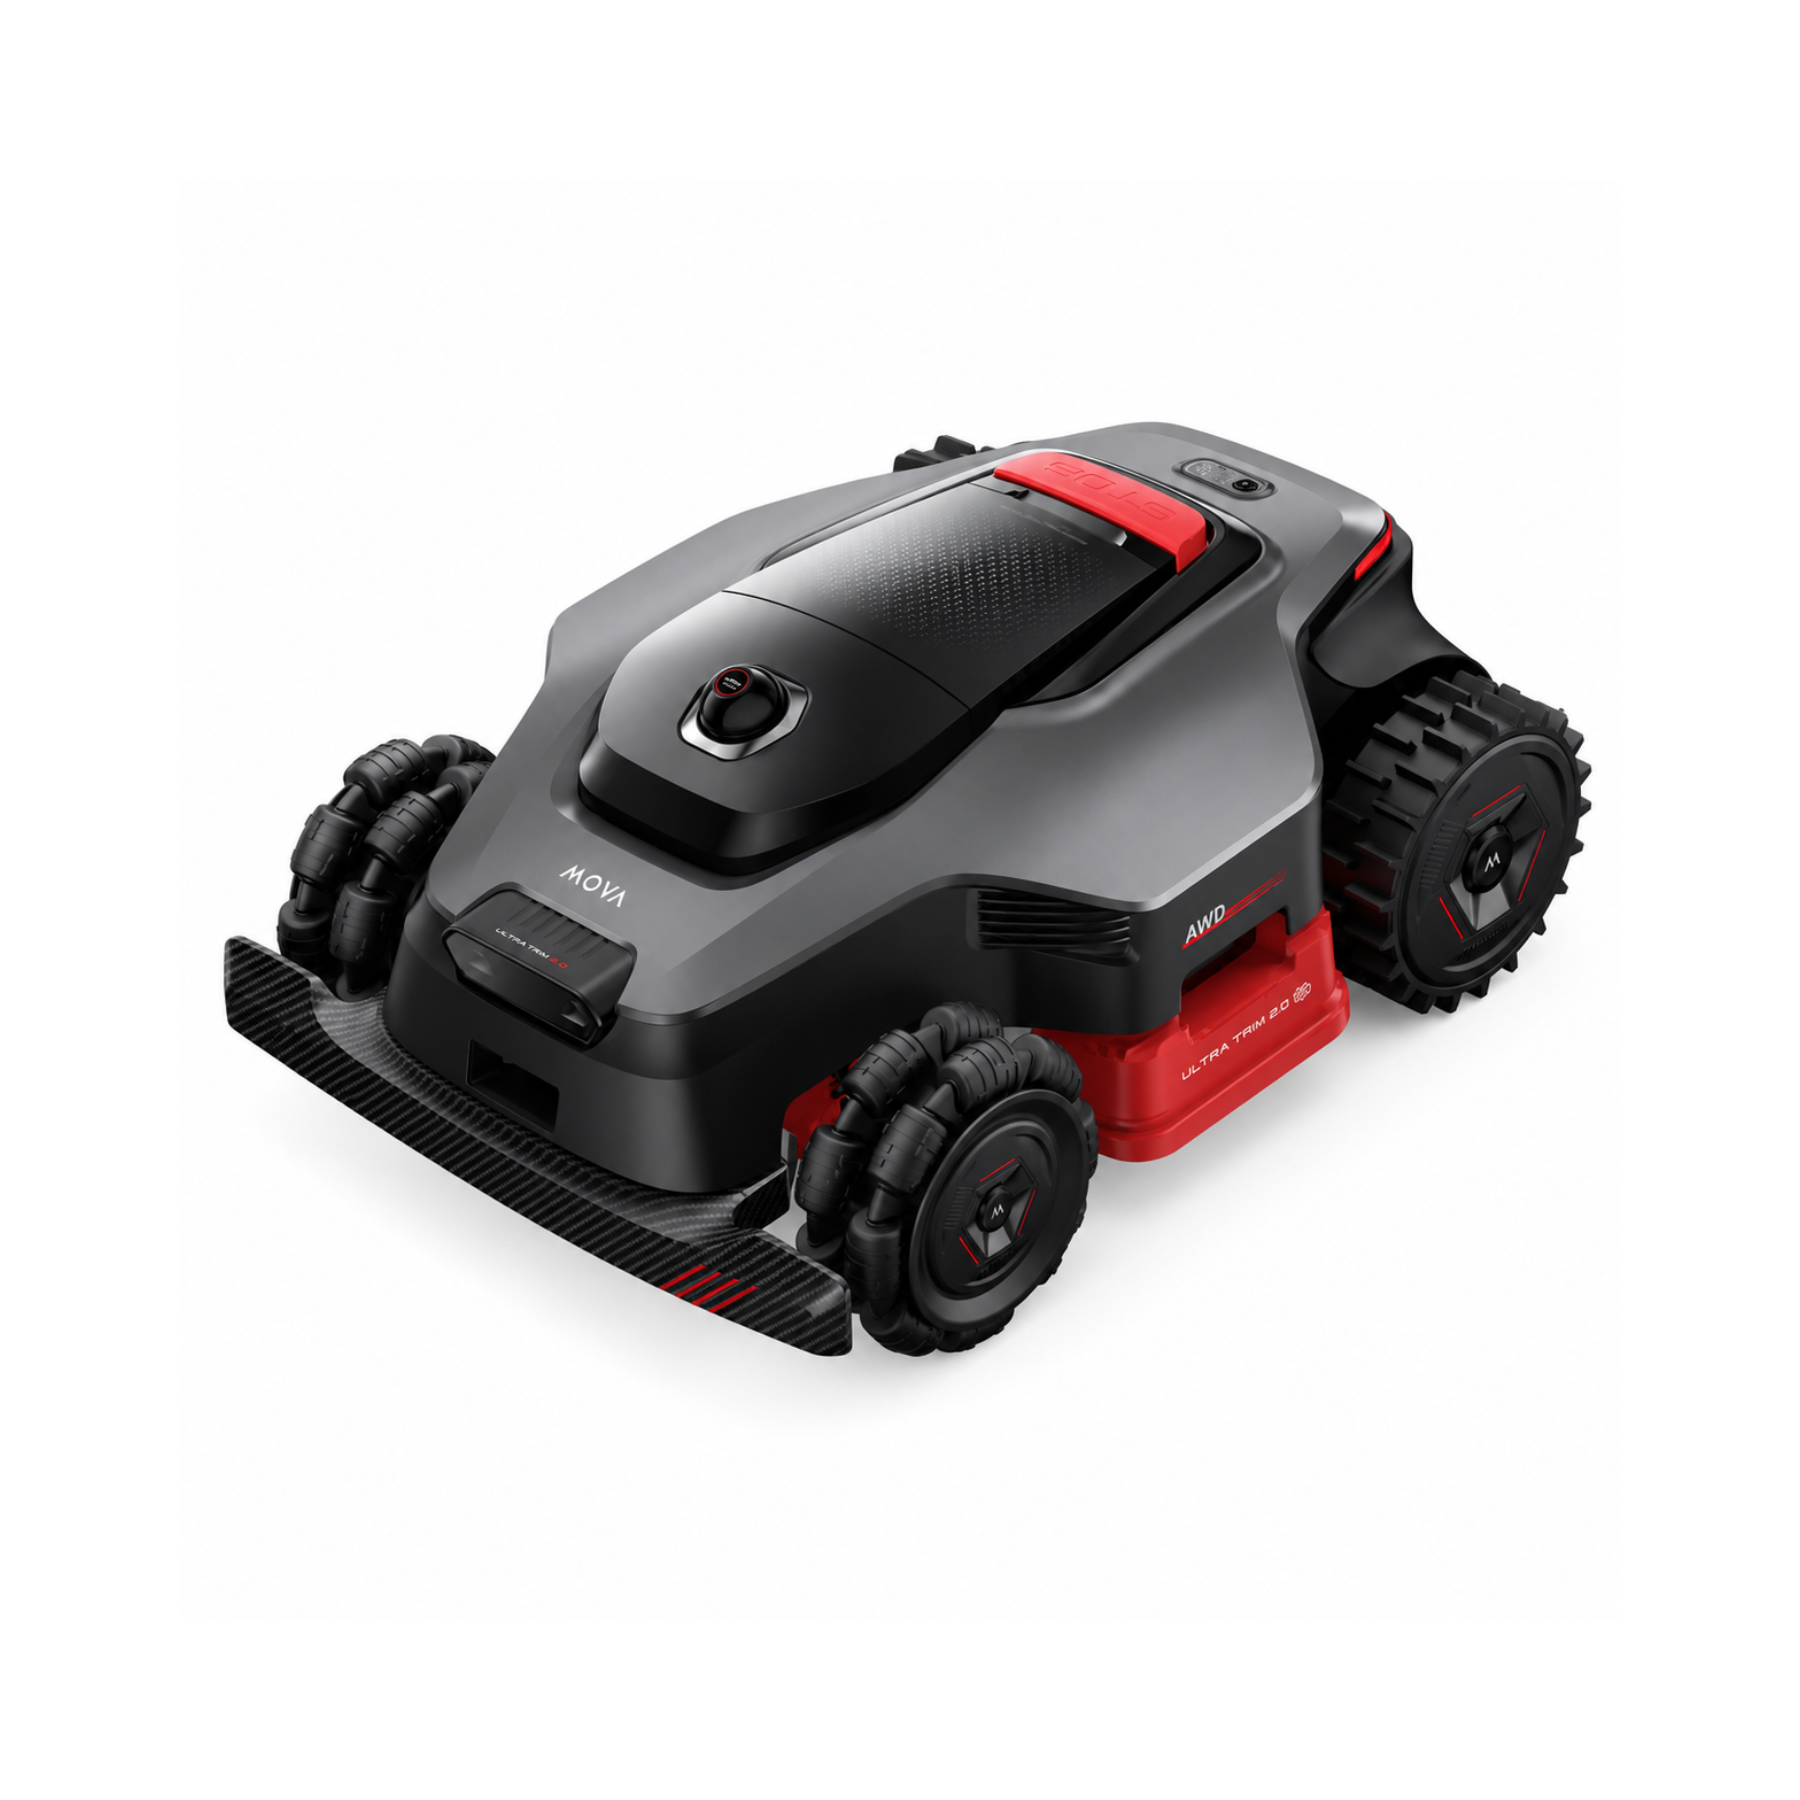
Robot cắt cỏ MOVA thiết lập ranh giới bằng bản đồ ảo thay vì dây giới hạn truyền thống. Tùy dòng máy, người dùng có thể điều khiển robot chạy dọc mép cỏ hoặc sử dụng tính năng nhận diện ranh giới tự động, sau đó chỉnh vùng cắt, vùng cấm và lối kết nối ngay trên ứng dụng.
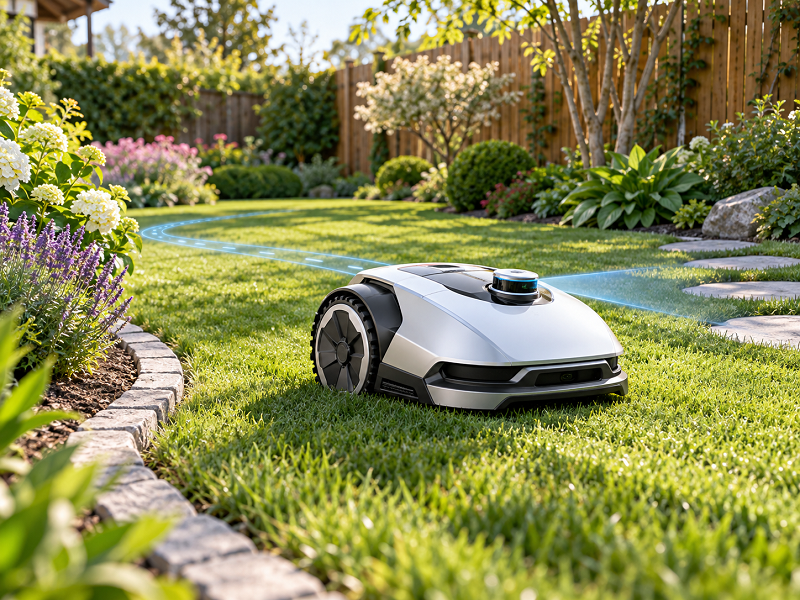
Robot cắt cỏ MOVA xác định khu vực làm việc bằng ranh giới ảo được lưu trên bản đồ, thay vì bắt buộc phải chôn dây giới hạn quanh bãi cỏ. Khi thiết lập lần đầu, robot ghi nhận đường bao khu vực cắt thông qua quá trình lập bản đồ. Người dùng có thể điều khiển robot chạy theo mép sân để xác định chính xác đường biên; trên những dòng hỗ trợ nhận diện ranh giới tự động, robot còn có thể hỗ trợ phát hiện mép bãi cỏ và tạo bản đồ nhanh hơn.
Sau khi bản đồ được lưu, ranh giới trở thành dữ liệu điều hướng để robot biết khu vực nào được phép cắt, vị trí nào cần tránh và cách di chuyển giữa các vùng. Đây là điểm khác biệt quan trọng so với robot cắt cỏ sử dụng dây điện vật lý: khi bố cục sân thay đổi, người dùng chủ yếu thao tác lại trên bản đồ hoặc tái lập một phần khu vực thay vì phải đào và bố trí lại toàn bộ dây quanh sân.
Robot cắt cỏ MOVA dùng ranh giới ảo thay cho dây giới hạn
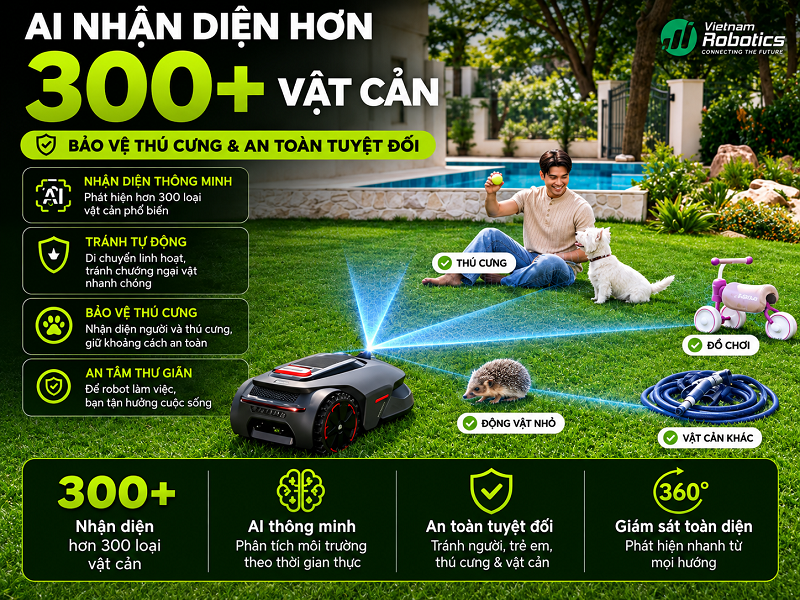
Ở các dòng MOVA sử dụng hệ thống định vị và cảm nhận môi trường bằng LiDAR, robot không phụ thuộc vào dây dẫn chạy quanh chu vi bãi cỏ. Robot quan sát môi trường, xác định vị trí của mình trên bản đồ và sử dụng đường biên đã được thiết lập trong ứng dụng để giới hạn phạm vi làm việc.
Cần phân biệt hai nhiệm vụ khác nhau của hệ thống này. Định vị giúp robot biết mình đang đứng ở đâu trên bản đồ; còn ranh giới ảo quy định robot được phép cắt đến đâu. Vì vậy, LiDAR không có nghĩa robot tự động biết chính xác đâu là ranh giới sở hữu của khu vườn. Nếu hai bãi cỏ liền nhau và không có mép vật lý rõ ràng, người dùng vẫn nên xác lập đường biên mong muốn khi tạo bản đồ.
Cơ chế này đặc biệt hữu ích với sân có hình dạng phức tạp. Một bản đồ có thể bao gồm đường bao chính, nhiều vùng làm việc và các khu vực cần loại trừ. Robot dựa trên những dữ liệu đó để lập đường cắt có hệ thống mà không phải lần theo một sợi dây chôn dưới đất.
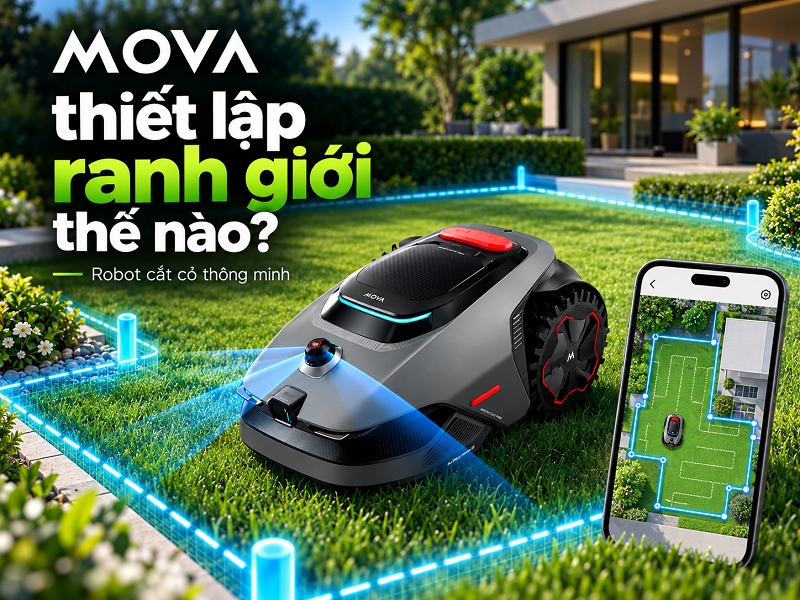
Cách thiết lập ranh giới MOVA khi tạo bản đồ lần đầu
Phương pháp kiểm soát tốt nhất là cho robot ghi lại đường bao thực tế của bãi cỏ. Quy trình trên các dòng MOVA tương thích thường bắt đầu từ chức năng tạo bản đồ trong ứng dụng.
Đưa robot đến mép khu vực cần cắt
Sau khi robot và ứng dụng được kết nối, người dùng bắt đầu quá trình lập bản đồ rồi điều khiển robot từ trạm sạc đến vị trí thích hợp trên mép bãi cỏ.
Tại đây, điểm bắt đầu của ranh giới được xác lập. Vị trí này đóng vai trò mốc để hệ thống biết khi nào đường bao đã được hoàn thành.
Điều khiển robot chạy quanh chu vi bãi cỏ
Người dùng tiếp tục điều khiển robot men theo đường biên thực tế. Khi robot di chuyển, đường đi được thể hiện đồng thời trên bản đồ trong ứng dụng và trở thành cơ sở để hình thành ranh giới ảo.
Ở bước này, không nên cố đưa robot sát mép bằng mọi giá. Ranh giới cần phản ánh tuyến đường mà robot có thể di chuyển ổn định trong quá trình cắt thực tế.
Nếu cạnh sân nằm bên một bề mặt phẳng và an toàn như lối lát ngang bằng với cỏ, ranh giới có thể được thiết lập phù hợp với khả năng robot đi sát mép. Ngược lại, cạnh có bậc cao, rãnh sâu, hồ nước hoặc khu vực robot có nguy cơ rơi xuống cần được để khoảng an toàn thích hợp.
Khép kín đường biên và lưu bản đồ
Khi robot quay trở lại gần điểm bắt đầu, người dùng đóng đường bao để hoàn thành khu vực.
Hệ thống lúc này có một vùng khép kín xác định nơi robot được phép làm việc. Sau khi bản đồ được lưu, robot có thể sử dụng đường biên đó cho những lần cắt tiếp theo mà không cần người dùng điều khiển lại quanh sân mỗi lần.
MOVA có thể tự nhận diện ranh giới hay không?
Một số thế hệ MOVA mới hỗ trợ AI-assisted auto boundary recognition, tức robot có thể hỗ trợ nhận biết mép bãi cỏ trong quá trình tạo bản đồ. Khi ranh giới giữa cỏ và khu vực xung quanh đủ rõ, tính năng này giúp giảm lượng thao tác điều khiển thủ công.
Tuy nhiên, nhận diện tự động và ranh giới ảo không phải là cùng một khái niệm. Nhận diện tự động chỉ là phương pháp giúp tạo đường biên; kết quả cuối cùng vẫn là một đường ranh giới được lưu trên bản đồ.
Khả năng nhận diện cũng phụ thuộc điều kiện thực tế. Mép cỏ rõ ràng bên cạnh đường lát thường dễ xác định hơn một đường phân chia vô hình giữa hai thảm cỏ giống nhau. Bóng cây, cỏ mọc tràn, vật thể sát mép hoặc địa hình không đồng đều cũng có thể làm việc nhận diện khó hơn.
Vì vậy, với đường biên quan trọng như ranh đất giữa hai nhà, mép hồ hoặc khu vực có nguy cơ rơi, nên kiểm tra trực tiếp bản đồ và ưu tiên kiểm soát ranh giới thủ công thay vì phụ thuộc hoàn toàn vào khả năng nhận diện tự động.
Sau khi tạo ranh giới có thể chia khu vực cắt như thế nào?
Ranh giới ngoài chỉ xác định phạm vi tổng thể. Bên trong bản đồ, người dùng còn có thể tổ chức sân thành nhiều khu vực để robot làm việc chính xác hơn.
Chia thành nhiều vùng cắt
Một bãi cỏ lớn có thể được chia thành các zone riêng. Việc phân vùng hữu ích khi sân trước, sân sau hoặc những phần cỏ khác nhau cần lịch cắt và cách vận hành khác nhau.
Các khu vực vẫn nằm trong bản đồ đã thiết lập nhưng có thể được quản lý riêng thay vì coi toàn bộ khu vườn là một vùng duy nhất.
Tạo vùng cấm
Những vị trí không muốn robot đi vào có thể được đánh dấu thành vùng cấm trên bản đồ. Ví dụ điển hình là hồ bơi, bồn cây, khu vui chơi hoặc một phần sân đang sửa chữa.
Trên các phiên bản ứng dụng hỗ trợ, vùng cấm có thể được tạo bằng cách điều khiển robot chạy quanh chu vi khu vực cần loại trừ hoặc vẽ trực tiếp trên bản đồ. Khi được lưu, vùng này hoạt động như một “hòn đảo” nằm bên trong khu vực cắt: robot làm việc xung quanh nhưng không đi vào phần đã loại trừ.
Thiết lập hành lang giữa các vùng
Nếu hai bãi cỏ tách nhau bởi một đoạn chỉ dùng để di chuyển, MOVA có thể sử dụng hành lang kết nối thay vì xem toàn bộ lối đi là diện tích cần cắt.
Người dùng xác định tuyến kết nối trên bản đồ để robot biết cách đi từ vùng này sang vùng khác hoặc từ khu vực làm việc về trạm sạc. Cách thiết lập này phù hợp khi sân trước và sân sau được nối bằng lối lát hoặc đoạn hẹp.
Những trường hợp nên thiết lập ranh giới thủ công
Tự động nhận diện mang lại sự thuận tiện nhưng không phải khu vườn nào cũng có đường biên mà cảm biến có thể suy ra chính xác. Ranh giới thủ công đặc biệt có giá trị trong một số trường hợp.
Nếu bãi cỏ nhà bạn nối liền với bãi cỏ hàng xóm, màu sắc và kết cấu bề mặt gần như không thay đổi. Robot không thể tự biết đường phân chia quyền sở hữu nằm ở đâu nếu không có dấu hiệu vật lý rõ ràng. Khi đó, đường biên do người dùng xác định mới là giới hạn đáng tin cậy.
Tương tự, nên chủ động thiết lập biên an toàn quanh:
- Hồ nước hoặc hồ bơi
- Bậc cao và mép có nguy cơ rơi
- Mương hoặc rãnh sâu
- Khu vực công cộng sát sân
- Đường xe chạy
- Vị trí mà ranh giới tự nhiên không rõ ràng
Ranh giới ảo có độ linh hoạt cao nhưng việc lập bản đồ đúng ngay từ đầu vẫn quyết định cách robot vận hành về sau.
Có thể chỉnh ranh giới sau khi đã tạo bản đồ không?
Khả năng chỉnh sửa phụ thuộc dòng máy và phiên bản phần mềm, nhưng bản đồ MOVA không phải lúc nào cũng phải tạo lại hoàn toàn chỉ vì sân có một thay đổi nhỏ.
Ở những chức năng chỉnh sửa được hỗ trợ, người dùng có thể vào trình chỉnh sửa bản đồ để bổ sung hoặc mở rộng một khu vực, chia vùng, hợp nhất vùng hoặc thiết lập thêm vùng cấm. Một số thao tác chỉnh đường biên yêu cầu điều khiển robot thực tế đến khu vực cần thay đổi để hệ thống ghi nhận đường mới.
Điểm cần lưu ý là không phải mọi kiểu chỉnh sửa đường biên đều có thể thực hiện bằng cách kéo đường trực tiếp trên màn hình. Khả năng chỉnh map khác nhau giữa MOVA 600, MOVA 1000, LiDAX Ultra, ViAX và các thế hệ phần mềm. Với thay đổi lớn về chu vi sân hoặc vị trí trạm sạc, một số trường hợp có thể cần lập lại bản đồ.
Vì thế, khi tạo bản đồ lần đầu nên ưu tiên một đường biên ổn định, dễ nhận biết và phù hợp với điều kiện vận hành lâu dài.
Thiết lập ranh giới thế nào để robot cắt sát mép nhưng vẫn an toàn?
Đường biên lập quá xa mép cỏ có thể để lại dải cỏ chưa cắt; nhưng đẩy ranh giới quá sát chướng ngại hoặc mép nguy hiểm lại tăng khả năng va chạm và mắc kẹt. Thiết lập phù hợp phải cân bằng hai yếu tố này.
Với cạnh bằng phẳng, chẳng hạn cỏ tiếp giáp lối lát cùng cao độ, có thể cho robot tiếp cận gần mép hơn nếu điều kiện vận hành cho phép. Với tường, cây, bậc, rãnh hoặc vật cản cứng, cần tính thêm khoảng mà robot sử dụng để tránh chướng ngại.
Một số dòng MOVA còn có thiết lập tránh vật cản khi cắt cạnh. Bật tránh vật cản giúp robot thận trọng hơn nhưng có thể làm phần cỏ sát mép còn lại nhiều hơn. Tắt hoặc giảm mức tránh ở khu vực phù hợp có thể giúp cắt sát hơn, đổi lại nguy cơ robot chạm vào vật thể cũng tăng.
Do đó, mục tiêu của việc tạo ranh giới không phải là vẽ đường càng sát cỏ càng tốt. Đường biên tốt là đường giúp robot lặp lại chính xác, không đi ra ngoài vùng mong muốn và vẫn duy trì khoảng an toàn phù hợp với địa hình thực tế.
Robot cắt cỏ MOVA thiết lập ranh giới chủ yếu bằng bản đồ ảo, kết hợp dữ liệu cảm nhận môi trường và đường biên được tạo trong ứng dụng. Người dùng có thể điều khiển robot chạy quanh chu vi để ghi nhận ranh giới; một số dòng mới còn hỗ trợ nhận diện mép cỏ tự động. Sau khi bản đồ hoàn thành, có thể tiếp tục chia zone, tạo vùng cấm và thiết lập hành lang kết nối giữa các khu vực.
Với sân có ranh giới rõ ràng, quá trình này giúp loại bỏ nhu cầu lắp dây giới hạn vật lý. Với những nơi không có đường phân cách trực quan, đặc biệt là bãi cỏ nối liền nhà hàng xóm hoặc khu vực sát hồ, đường xe chạy và mép nguy hiểm, thiết lập thủ công vẫn là cách kiểm soát phạm vi cắt chính xác và an toàn hơn.
- 29/10/2026
-
Biên tập