


Robot lau kính MOVA hoạt động như thế nào?
- 1.Robot lau kính mova bám vào kính bằng cách nào?
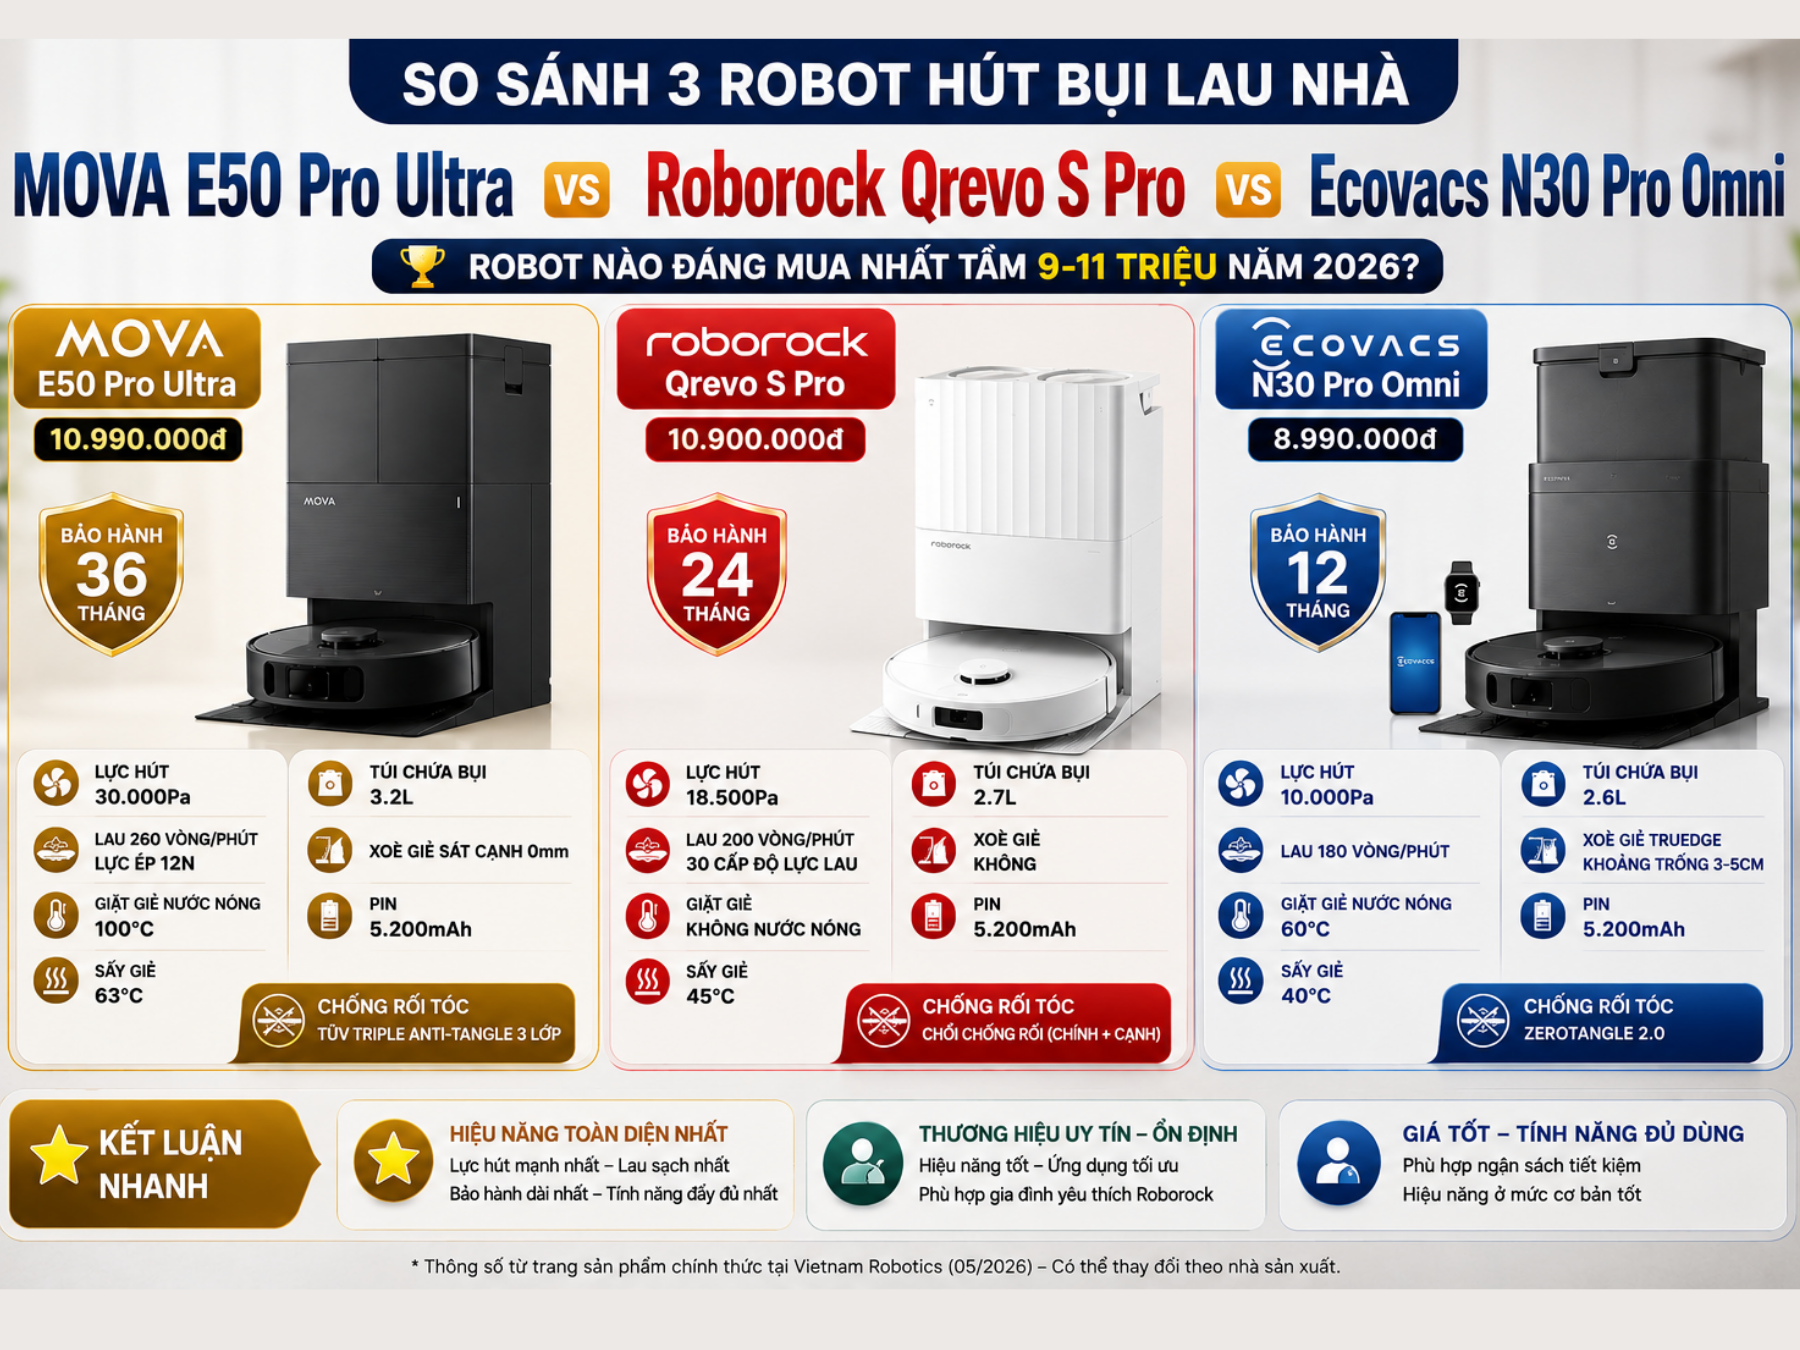
- 2.Robot di chuyển trên mặt kính mà không bị trượt ra sao?
- 3.Mova xác định đường đi và tránh mép kính như thế nào?
- 4.Robot mova thực sự làm sạch bụi và vết bẩn bằng cách nào?
- 5.Điều gì giúp robot hạn chế rơi khi đang lau kính?
- 6.Một chu trình lau kính mova diễn ra theo trình tự nào?
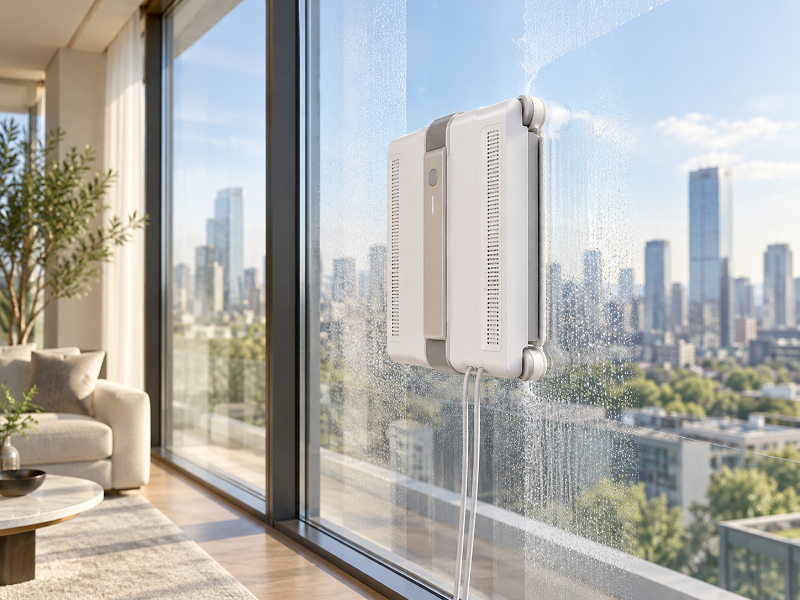
Robot lau kính MOVA hoạt động bằng cách tạo lực hút để bám lên bề mặt, kết hợp hệ thống di chuyển, cảm biến, phun ẩm và khăn lau để xử lý bụi bẩn. Tìm hiểu cơ chế bám kính, làm sạch, định hướng và bảo vệ chống rơi qua cách vận hành của MOVA N1.
Robot lau kính MOVA không đơn thuần là một chiếc khăn lau chạy bằng động cơ. Thiết bị phải đồng thời giải quyết bốn nhiệm vụ: giữ thân máy áp sát kính, di chuyển có kiểm soát, làm ẩm và lau bề mặt, đồng thời phát hiện tình huống có nguy cơ mất bám.
Trên MOVA N1, các nhiệm vụ này được phối hợp bằng hệ thống hút 8.000 Pa, cơ chế bù áp suất phản hồi trong khoảng 0,02 giây, cảm biến nhận biết mép/vật cản, bánh xe và dải chống trượt, bình nước cùng khăn lau. Robot sau đó lập đường đi theo dạng Z hoặc N để bao phủ bề mặt thay vì di chuyển ngẫu nhiên.
Điểm cần hiểu là lực hút chỉ giúp robot bám; khả năng làm sạch thực tế còn phụ thuộc vào nước, khăn lau, chuyển động tương đối giữa khăn và kính, số lượt đi qua vết bẩn cũng như tình trạng của bề mặt.
Robot lau kính MOVA bám vào kính bằng cách nào?
Cốt lõi của cơ chế bám là tạo chênh lệch áp suất giữa vùng bên dưới robot và không khí bên ngoài. Quạt hút bên trong liên tục rút không khí khỏi vùng tiếp xúc, khiến áp suất tại đây thấp hơn áp suất môi trường. Chênh lệch đó tạo lực ép thân máy về phía mặt kính.
Ở MOVA N1, lực hút được công bố ở mức 8.000 Pa. Thiết bị còn sử dụng cơ chế bù áp suất với thời gian phản hồi khoảng 0,02 giây nhằm điều chỉnh trạng thái hút khi điều kiện tiếp xúc thay đổi.
Vì sao robot vẫn cần bề mặt tương đối kín và phẳng?
Muốn duy trì chênh lệch áp suất, vùng tiếp xúc không được rò khí quá lớn. Vì vậy, thiết kế khung nổi và khăn lau ôm sát bề mặt cũng tham gia vào quá trình giữ kín vùng hút. MOVA mô tả N1 sử dụng chassis nổi kết hợp khăn chuyên dụng để hạn chế rò khí.
Điều này cũng giải thích vì sao khả năng bám không nên được hiểu là robot có thể làm việc trên mọi loại bề mặt. Nhà sản xuất giới hạn điều kiện sử dụng ở các bề mặt phù hợp, tương đối phẳng, nhẵn và không có khe nối gây ảnh hưởng đến tiếp xúc.
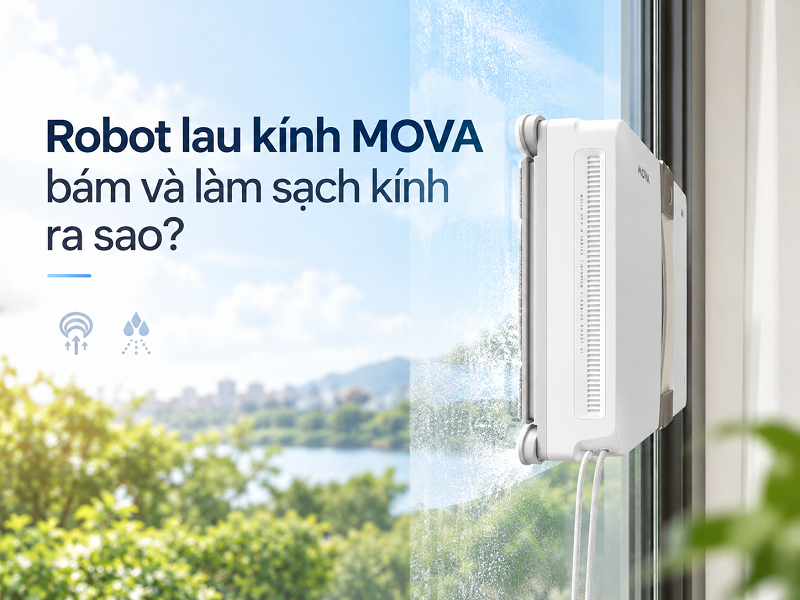
Robot di chuyển trên mặt kính mà không bị trượt ra sao?
Sau khi lực hút ép robot vào kính, hệ thống truyền động mới đảm nhiệm việc đưa thân máy đi lên, xuống hoặc sang hai bên. Hai chức năng này liên quan chặt chẽ nhưng không giống nhau: hút tạo lực giữ, còn hệ thống bánh xe và độ bám tạo chuyển động.
MOVA N1 sử dụng bánh xe hỗ trợ leo theo phương thẳng đứng và dải chống trượt để duy trì độ bám ngay cả khi bề mặt có bụi hoặc hơi ẩm.
Khi bánh xe quay, ma sát giữa hệ thống truyền động và mặt kính tạo lực kéo robot dịch chuyển. Trong lúc đó, quạt hút vẫn phải hoạt động liên tục. Nếu lực hút giảm quá mức trong khi robot đang chuyển động, khả năng bám và khả năng điều khiển đường đi đều bị ảnh hưởng.
Vì sao khăn quá ướt có thể ảnh hưởng đến chuyển động?
Lau ướt giúp xử lý vết bẩn, nhưng quá nhiều chất lỏng có thể làm thay đổi ma sát tại vùng tiếp xúc. Do đó, robot cần cân bằng giữa lượng ẩm đủ để hỗ trợ làm sạch và độ bám cần thiết cho hệ thống truyền động.
Đây là lý do cơ chế lau kính tự động không thể tách riêng thành “hút mạnh” hoặc “phun nhiều nước”. Hiệu quả vận hành phụ thuộc vào sự phối hợp giữa áp suất, ma sát, chuyển động và độ ẩm.
MOVA xác định đường đi và tránh mép kính như thế nào?
Robot cần biết khi nào phải tiếp tục tiến, đổi hướng hoặc tránh vật cản. Trên N1, nhiều nhóm cảm biến được sử dụng để nhận biết điều kiện xung quanh, gồm cảm biến va chạm, quang, dòng điện và áp suất. Hệ thống xử lý dữ liệu sau đó điều chỉnh hướng di chuyển.
Thay vì chạy ngẫu nhiên, N1 sử dụng đường đi dạng Z hoặc N. Mục tiêu của cách di chuyển này là quét lần lượt các vùng trên kính, hạn chế bỏ sót và giảm việc đi lại không cần thiết. Thông số của hãng cho biết mức bao phủ lớn hơn 90% trong điều kiện xác định.
Robot xử lý tay nắm hoặc khóa cửa kính ra sao?
Khi hệ thống cảm biến nhận thấy vật cản như tay nắm hoặc khóa cửa, robot có thể thay đổi hướng thay vì tiếp tục ép thân máy về phía trước.
Tuy vậy, cảm biến không biến mọi cấu trúc cửa kính thành bề mặt phù hợp. Kính có nhiều gờ, khe sâu hoặc hình dạng làm mất vùng tiếp xúc vẫn có thể nằm ngoài điều kiện vận hành tối ưu.
Robot MOVA thực sự làm sạch bụi và vết bẩn bằng cách nào?
Quá trình làm sạch dựa trên ba tác động chính: làm ẩm, ma sát và lặp lại chuyển động.
Nước hoặc dung dịch làm sạch giúp làm mềm và phân tán lớp bụi bẩn. Khi robot di chuyển, khăn lau áp vào kính nhờ chính lực ép của hệ thống hút. Chuyển động của khăn so với mặt kính tạo ma sát, kéo bụi và chất bẩn khỏi bề mặt rồi giữ chúng trong sợi khăn.
Ở MOVA N1, bình chứa có dung tích 120 ml và được công bố có khả năng hỗ trợ lau tối đa khoảng 32 m² mỗi lần châm đầy trong điều kiện thử nghiệm của hãng. Hệ thống được thiết kế để xử lý các dạng bẩn như bụi, vết nước mưa, cặn nước, cát hoặc phấn hoa.
Lực hút mạnh có đồng nghĩa kính sạch hơn không?
Không hoàn toàn. Lực hút lớn trước hết phục vụ việc giữ robot ổn định và tạo áp lực tiếp xúc giữa khăn với kính. Vết bẩn có được loại bỏ hay không còn phụ thuộc vào đặc tính của vết bẩn, độ ẩm, độ sạch của khăn và số lần robot đi qua.
Ví dụ, bụi khô nhẹ có thể được xử lý tương đối nhanh, trong khi vết bẩn đã khô cứng hoặc bám lâu ngày thường cần làm ẩm và lau nhiều hơn. Vì vậy N1 cung cấp nhiều chế độ như làm sạch nhanh, làm sạch sâu, làm sạch kỹ, lau mép và xử lý điểm bẩn thay vì chỉ vận hành với một chu trình duy nhất.
Điều gì giúp robot hạn chế rơi khi đang lau kính?
Không nên xem lực hút là lớp bảo vệ duy nhất. Với thiết bị hoạt động trên cửa kính cao, cơ chế an toàn cần dự phòng cho trường hợp mất điện, giảm áp suất hoặc chuyển động bất thường.
MOVA N1 kết hợp các lớp bảo vệ điện tử, cơ học và vật lý. Hệ thống điện tử theo dõi áp suất và trạng thái vận hành; khi nguồn điện chính bị gián đoạn, nhà sản xuất công bố robot có thể duy trì lực hút trong khoảng 30 phút. Robot cũng phát cảnh báo bằng giọng nói khi phát hiện trạng thái cần chú ý.
Ở tầng cơ học, cảm biến, dải chống trượt và thiết kế hạn chế rò khí hỗ trợ giữ trạng thái vận hành ổn định. Ở tầng cuối cùng, dây an toàn đóng vai trò bảo vệ vật lý nếu robot mất bám khỏi kính.
Có dây an toàn thì có thể bỏ qua việc kiểm tra lực bám không?
Không. Dây an toàn là lớp dự phòng, không thay thế điều kiện bám chính. Robot vẫn cần được đặt trên bề mặt phù hợp và đạt trạng thái hút ổn định trước khi bắt đầu di chuyển.
Hiểu đúng thứ tự bảo vệ sẽ dễ hơn: lực hút giữ robot trong hoạt động bình thường; cảm biến và điều khiển phát hiện bất thường; dây an toàn hạn chế hậu quả nếu các lớp trước không giữ được thiết bị.
Một chu trình lau kính MOVA diễn ra theo trình tự nào?
Khi bắt đầu một chu trình, robot có thể được hình dung là vận hành theo chuỗi phối hợp liên tục:
- Quạt hút tạo vùng áp suất thấp để ép robot vào kính
- Hệ thống theo dõi áp suất kiểm tra và điều chỉnh lực bám
- Cảm biến nhận diện mép kính, vật cản và trạng thái chuyển động
- Bộ điều khiển lựa chọn hoặc duy trì đường đi Z/N
- Hệ thống truyền động đưa robot di chuyển trên bề mặt
- Nước hoặc dung dịch tạo độ ẩm cần thiết
- Khăn lau ma sát với kính để thu bụi và xử lý vết bẩn
- Robot đổi hướng khi gặp biên hoặc vật cản và tiếp tục cho đến khi hoàn thành vùng được lập kế hoạch
N1 có kích thước khoảng 215 × 215 × 59 mm, khối lượng 1,3 kg, hỗ trợ sáu chế độ làm sạch và điều khiển qua nút trên máy, điều khiển từ xa hoặc ứng dụng. Những thành phần điều khiển này không trực tiếp làm sạch kính nhưng cho phép thay đổi cách robot thực hiện chu trình phù hợp với tình trạng bề mặt.
Cần lưu ý rằng các con số như 8.000 Pa, 0,02 giây, 32 m² hay thời gian duy trì hút khi mất điện là thông số/thử nghiệm của N1 trong các điều kiện do nhà sản xuất xác định; hiệu quả thực tế có thể thay đổi theo bề mặt, mức độ bẩn và môi trường sử dụng.
Robot lau kính MOVA hoạt động hiệu quả nhờ một hệ thống phối hợp, không phải nhờ riêng lực hút. Quạt hút tạo độ bám; cơ cấu truyền động giúp robot di chuyển; cảm biến và thuật toán xác định hướng đi; nước cùng khăn lau thực hiện quá trình làm sạch; còn các lớp giám sát và dây an toàn giảm rủi ro khi xảy ra bất thường.
Với MOVA N1, cơ chế này được cụ thể hóa bằng lực hút 8.000 Pa, bù áp suất 0,02 giây, đường đi Z/N, hệ thống cảm biến và các lớp bảo vệ chống rơi. Vì vậy, khi đánh giá robot có “lau sạch” hay không, cần nhìn đồng thời vào khả năng bám, khả năng di chuyển, cơ chế xử lý vết bẩn và điều kiện bề mặt, thay vì chỉ nhìn vào thông số lực hút.
- 29/10/2026
-
Mai Phương