


Robot cắt cỏ MOVA tránh vật cản như thế nào?
- 1.Robot mova nhìn thấy vật cản bằng cách nào?
- 2.Mova xử lý thế nào sau khi phát hiện có vật cản?
- 3.Vì sao mova kết hợp dữ liệu 3d với bản đồ khi tránh vật cản?
- 4.Khả năng tránh vật cản khác nhau như thế nào giữa các dòng mova?
- 5.Robot mova có tránh được mọi vật cản không?
- 6.Khả năng tránh vật cản có ý nghĩa gì khi robot cắt cỏ thực tế?
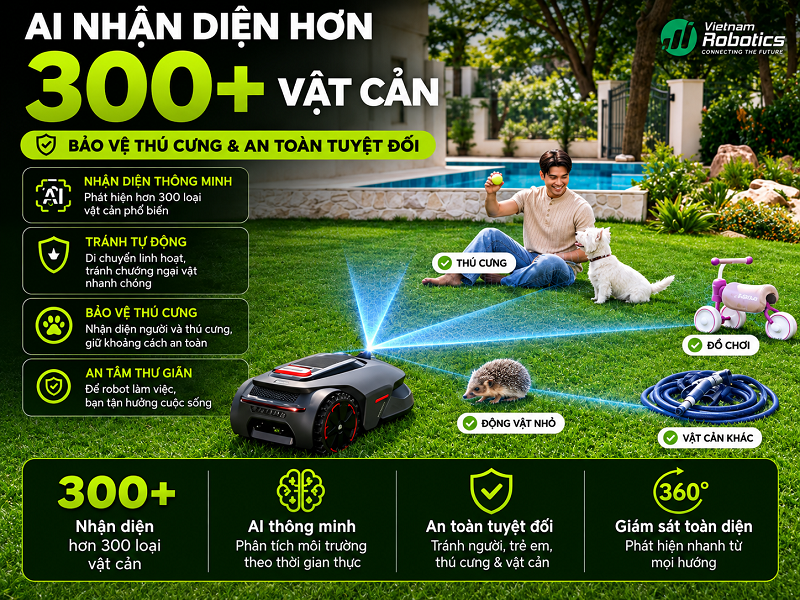
Robot cắt cỏ MOVA nhận biết không gian bằng cảm biến 3D, xác định vật cản trước khi tiếp cận và điều chỉnh đường đi để tiếp tục cắt. Cách tránh vật cản khác nhau theo từng thế hệ: MOVA 600/1000 dùng 3D LiDAR, trong khi các dòng LiDAX Ultra mới kết hợp LiDAR với AI Vision và lớp bảo vệ vật lý.
Robot cắt cỏ MOVA không chỉ chờ đến khi va vào đồ vật rồi mới đổi hướng. Trên MOVA 600/1000, hệ thống UltraView sử dụng 3D LiDAR để quét môi trường, tạo dữ liệu đám mây điểm và phục vụ đồng thời cho lập bản đồ, định vị và tránh vật cản. LiDAR của hai mẫu này có góc quan sát 360° × 59°, tầm phát hiện được công bố tới 30 m và độ chính xác ở cấp centimet.
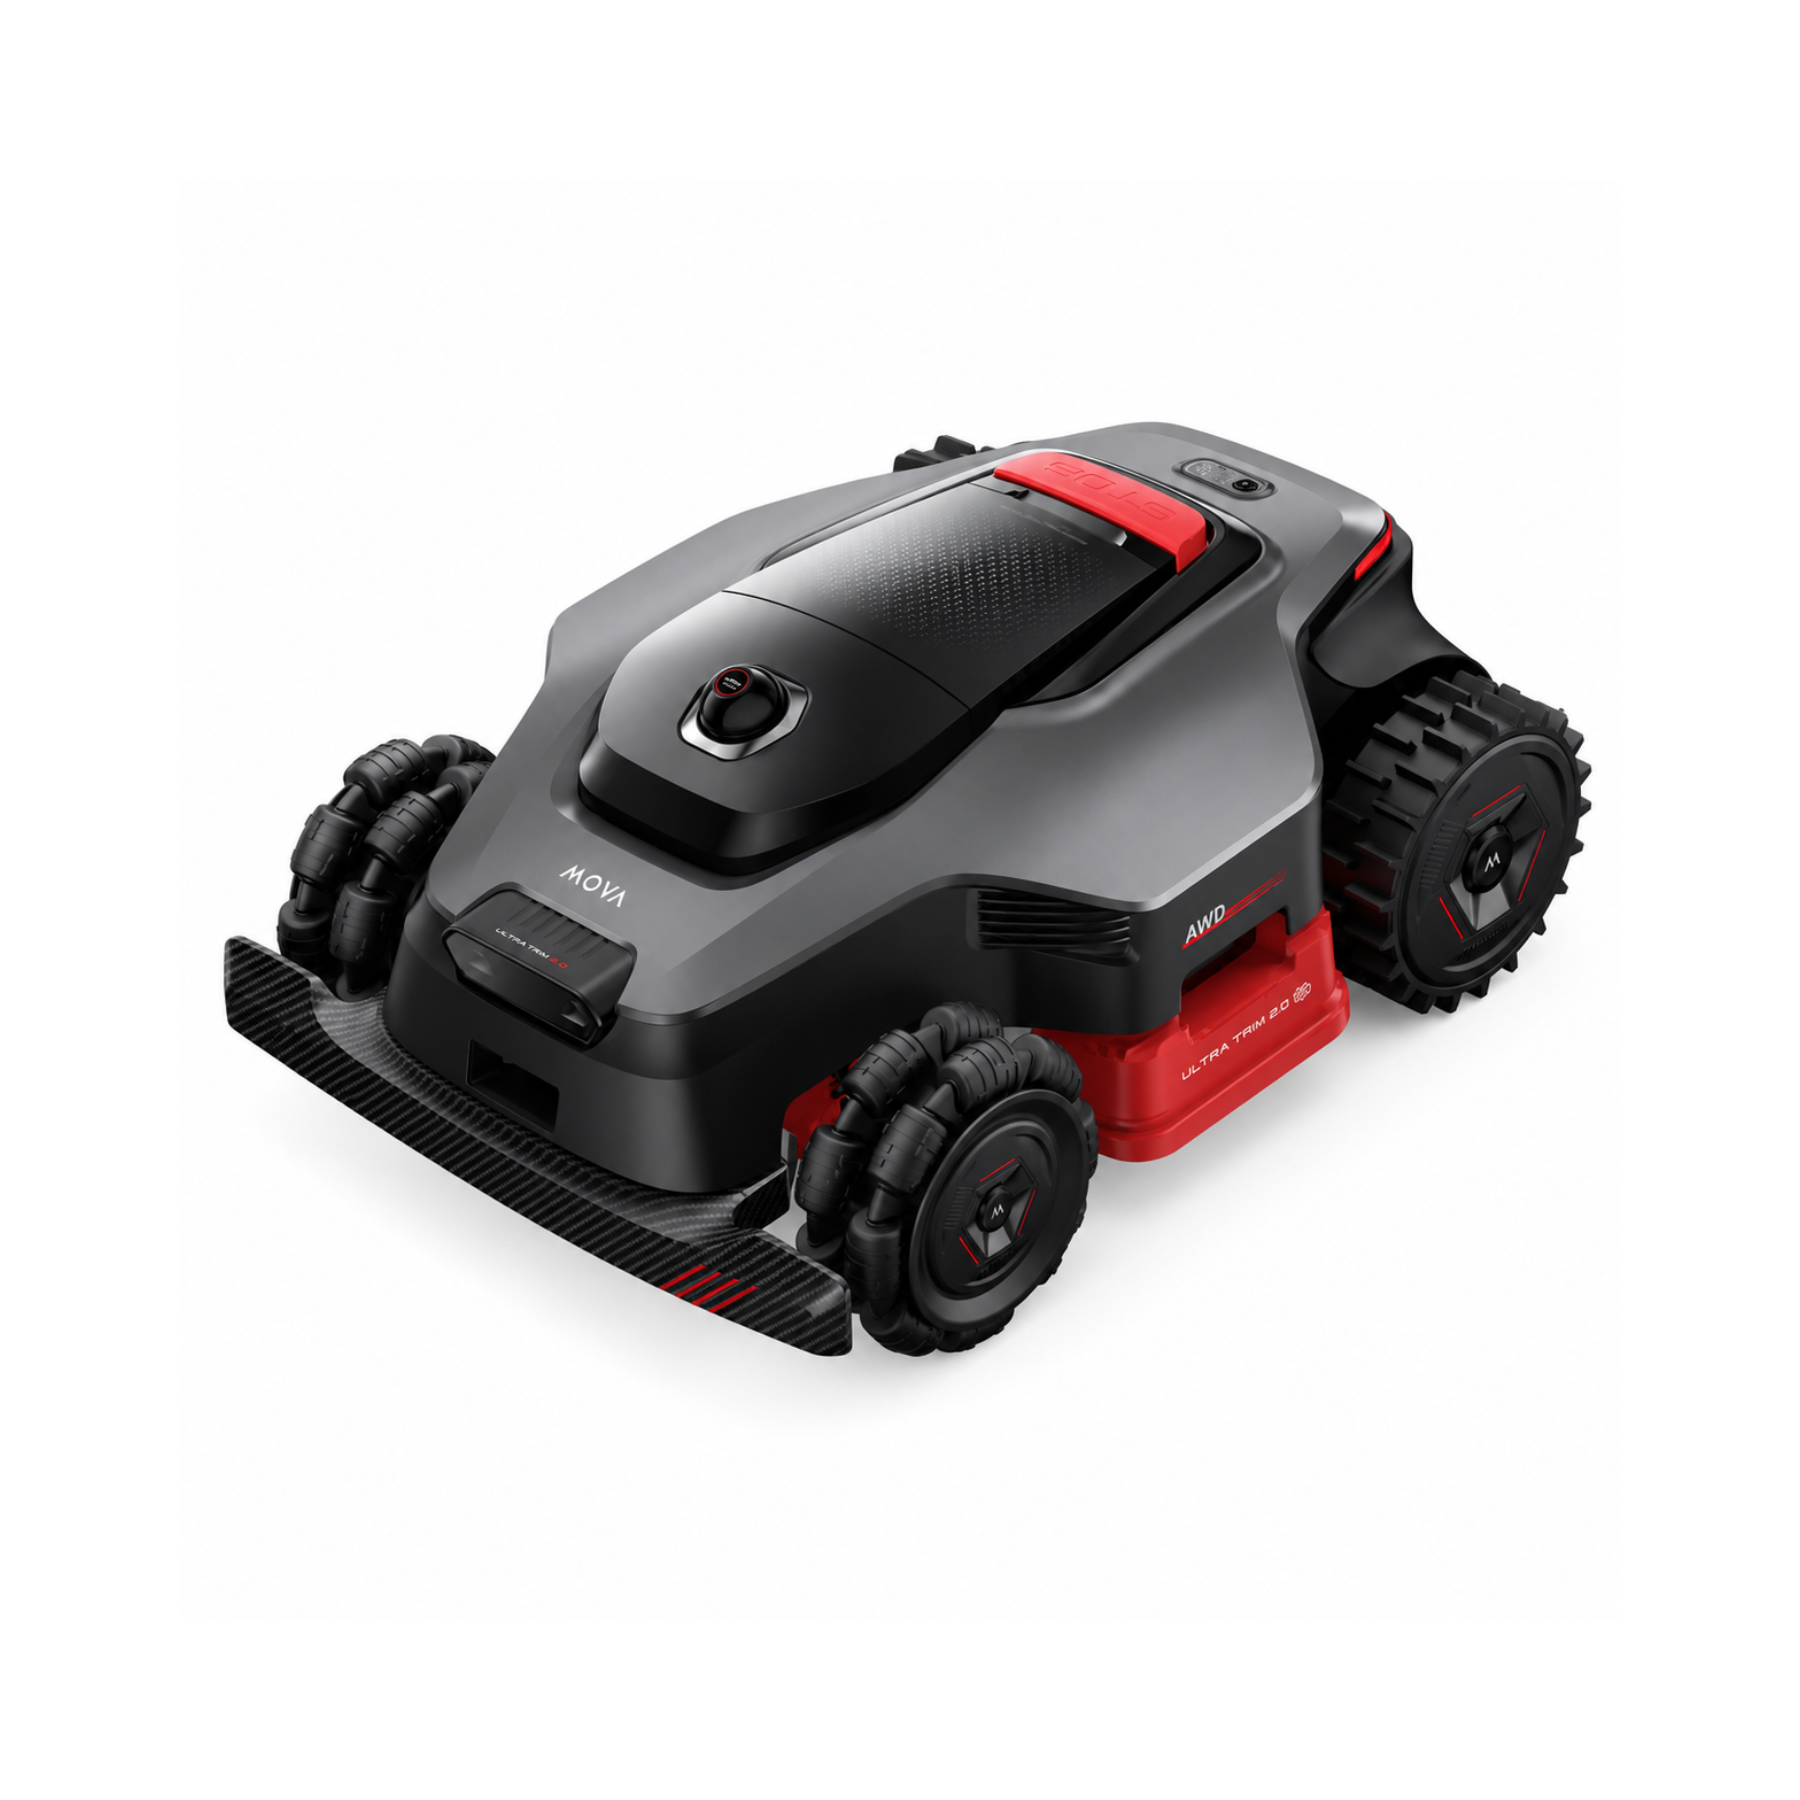
Ở các thế hệ mới như LiDAX Ultra, cơ chế nhận biết được mở rộng thành tổ hợp 360° 3D LiDAR và AI Vision. Camera hỗ trợ phân loại đối tượng, còn LiDAR cung cấp thông tin hình học và khoảng cách của môi trường. MOVA công bố hệ thống này có khả năng nhận diện hơn 300 loại vật cản; cấu hình LiDAX Ultra AWD còn kết hợp thêm bumper làm lớp phản ứng khi xảy ra tiếp xúc vật lý.
Điểm quan trọng là “tránh vật cản” không phải một thao tác đơn lẻ. Robot phải thực hiện liên tục chuỗi nhận biết môi trường → xác định vùng không thể đi qua → điều chỉnh quỹ đạo → tiếp tục công việc mà vẫn duy trì vị trí trên bản đồ.
Robot MOVA nhìn thấy vật cản bằng cách nào?
Cốt lõi của hệ thống tránh vật cản là khả năng dựng lại không gian xung quanh robot trước khi bánh xe và cụm dao tiến đến vật thể.
3D LiDAR đo hình dạng và khoảng cách của môi trường
LiDAR phát tín hiệu ra môi trường và sử dụng dữ liệu phản hồi để xác định vị trí tương đối của các bề mặt xung quanh. Nhiều phép đo liên tục tạo thành một tập hợp điểm không gian, thường được gọi là dữ liệu đám mây điểm 3D.
Với MOVA 600 và MOVA 1000, dữ liệu này được UltraView sử dụng cho cả lập bản đồ, điều hướng và tránh vật cản. Góc quét toàn hướng giúp robot không phụ thuộc vào việc vật thể phải nằm trực tiếp phía trước mới có thể nhận biết. Thông số chính thức của dòng này là trường nhìn 360° × 59°, tầm phát hiện tới 30 m và định vị ở cấp centimet.
Điều đó đặc biệt hữu ích trong sân có cây, bàn ghế ngoài trời, bồn hoa hoặc nhiều vật thể cố định. Robot vừa biết mình đang ở đâu trên bản đồ, vừa có dữ liệu để nhận ra rằng một phần không gian phía trước không thể tiếp tục đi thẳng.
AI Vision bổ sung khả năng nhận dạng đối tượng ở dòng mới
LiDAR rất phù hợp để xác định hình học và khoảng cách, nhưng biết “có một vật thể ở đây” khác với hiểu “đó là vật gì”. Vì vậy, các dòng LiDAX Ultra mới kết hợp 3D LiDAR với hệ thống camera AI.
MOVA cho biết LiDAX Ultra sử dụng dữ liệu đám mây điểm 3D cùng AI Vision để phát hiện hơn 300 loại vật cản trên bãi cỏ. Với LiDAX Ultra AWD, hệ thống UltraView 3.0 kết hợp 360° 3D LiDAR và AI Dual Vision, có thể nhận biết cả vật thể đứng yên lẫn đang di chuyển. Hãng công bố khả năng phát hiện vật nhỏ đến khoảng 2 × 2 cm trong điều kiện phù hợp.
Nhờ đó, hệ thống không chỉ hình thành một vùng cần né theo dữ liệu khoảng cách mà còn có thêm thông tin để phân biệt các nhóm vật thể thường xuất hiện trong sân.
MOVA xử lý thế nào sau khi phát hiện có vật cản?
Nhận diện chỉ là bước đầu. Giá trị thực tế của hệ thống nằm ở việc dữ liệu cảm biến được đưa vào quá trình điều hướng.
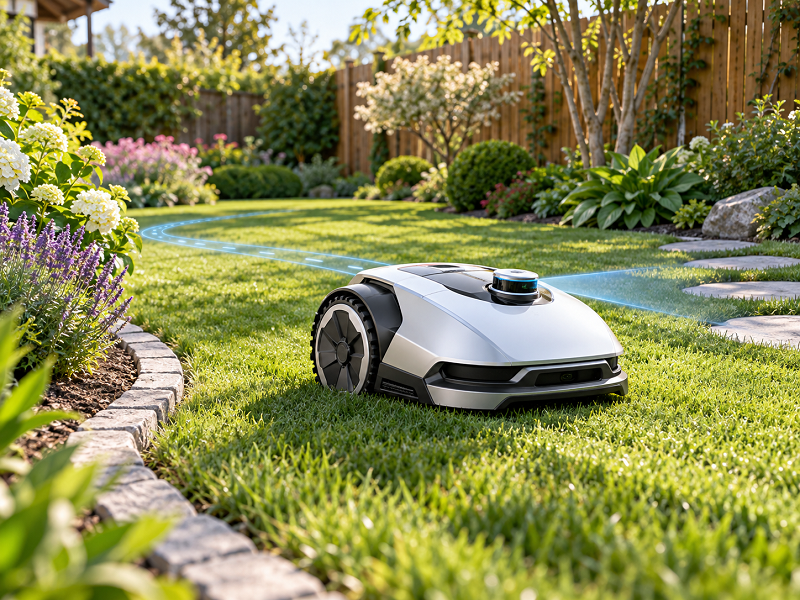
Khi phát hiện một vùng không thể tiếp tục đi qua an toàn, robot không cần duy trì đường chạy ban đầu bằng mọi giá. Thông tin về vật cản được kết hợp với bản đồ môi trường và vị trí hiện tại để robot thay đổi hướng hoặc quỹ đạo, đi vòng qua khu vực đó rồi tiếp tục nhiệm vụ cắt cỏ.
Cơ chế này khác với robot chỉ dựa vào cảm biến va chạm. Nếu chỉ có bumper, robot thường phải chạm vào vật thể trước khi biết đường đang bị chặn. Với nhận biết 3D, hệ thống có khả năng phát hiện vật cản từ trước và lập phản ứng điều hướng mà không lấy va chạm làm nguồn thông tin chính.
Ở LiDAX Ultra AWD, bumper vẫn được MOVA giữ lại bên cạnh 3D LiDAR và AI Dual Vision. Vì vậy, có thể xem cấu hình này như nhiều lớp nhận biết: cảm biến không tiếp xúc đảm nhiệm phát hiện từ xa, còn bumper cung cấp thêm một lớp phản ứng khi vật thể thực sự chạm vào robot.
Vì sao MOVA kết hợp dữ liệu 3D với bản đồ khi tránh vật cản?
Một robot cắt cỏ không chỉ cần “né được chiếc ghế”. Sau khi né, nó còn phải biết mình đang ở vị trí nào và phải đi đâu tiếp theo để không làm mất logic cắt cỏ.
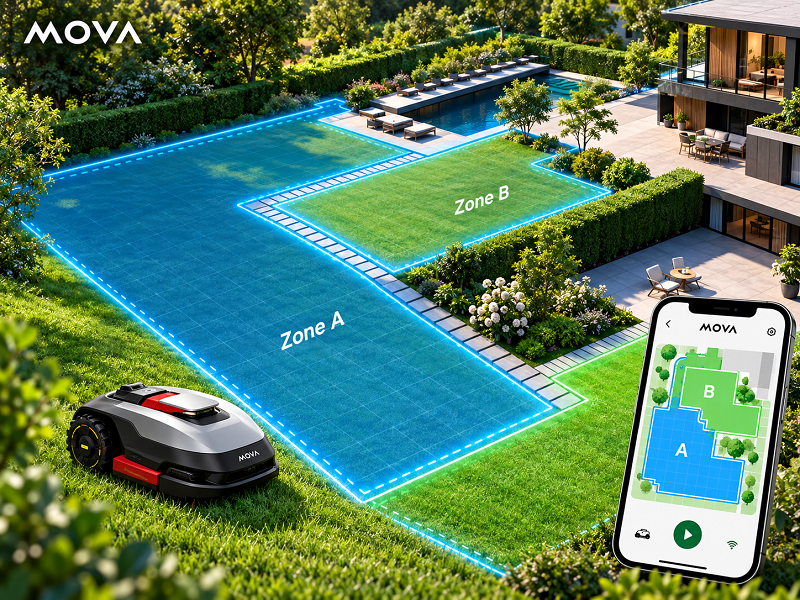
Đây là lý do cảm nhận môi trường và điều hướng có quan hệ trực tiếp với nhau. Trên MOVA 600/1000, cùng hệ thống LiDAR phục vụ việc dựng bản đồ 3D thời gian thực, xác định vị trí và tránh vật cản. Robot vì thế có thể đặt vật cản vào đúng bối cảnh không gian thay vì xử lý nó như một sự kiện tách biệt.
Ví dụ, khi một vật nằm giữa đường cắt, robot cần đồng thời biết:
- Vật cản nằm ở đâu so với robot
- Khoảng không nào vẫn có thể di chuyển
- Robot đang ở đâu trong vùng cỏ đã lập bản đồ
- Hướng nào cho phép tiếp tục công việc sau khi né
Sự liên kết này giúp việc tránh vật cản không phá vỡ toàn bộ quá trình điều hướng.
Khả năng tránh vật cản khác nhau như thế nào giữa các dòng MOVA?
Không nên xem mọi robot cắt cỏ MOVA là có cùng một hệ thống cảm biến.
MOVA 600 và MOVA 1000 dùng 3D LiDAR
Ở MOVA 600/1000, thông số chính thức xác định hệ thống tránh vật cản là 3D LiDAR. UltraView đảm nhiệm cảm nhận môi trường 3D, với phạm vi phát hiện tới 30 m và góc quét 360° × 59°.
Ưu điểm của cấu hình này là cảm biến phục vụ đồng thời nhiều nhiệm vụ: lập bản đồ, định vị, điều hướng và phát hiện vùng bị chắn.
LiDAX Ultra bổ sung AI Vision
LiDAX Ultra tiến thêm một bước khi kết hợp 360° 3D LiDAR với camera AI. MOVA công bố dòng này có khả năng nhận biết hơn 300 loại vật cản; hệ thống cảm nhận còn được thiết kế để hoạt động mà không phải dựa vào GPS cho việc định vị tại sân.
Bản LiDAX Ultra AWD sử dụng UltraView 3.0 với 360° 3D LiDAR, AI Dual Vision và bumper cho chức năng tránh vật cản. Vì vậy, khi đánh giá khả năng né đồ vật của một robot MOVA cụ thể, cần kiểm tra đúng model thay vì lấy khả năng của thế hệ mới áp dụng cho MOVA 600 hoặc MOVA 1000.
Robot MOVA có tránh được mọi vật cản không?
Không nên hiểu các thông số nhận diện là bảo đảm robot sẽ tránh chính xác mọi vật thể trong mọi tình huống.
Khả năng cảm nhận thực tế còn phụ thuộc vào kích thước, hình dạng, vị trí và đặc tính của vật thể, cũng như điều kiện môi trường và cấu hình cảm biến của từng model. Con số “hơn 300 loại vật cản” là khả năng được MOVA công bố cho các dòng LiDAX Ultra có AI Vision, không phải thông số chung của mọi robot cắt cỏ MOVA.
Các vật rất nhỏ, thấp sát mặt cỏ, bị che khuất hoặc có hình dạng khó phân biệt luôn là nhóm cần thận trọng hơn. Vì thế, tránh vật cản bằng cảm biến nên được xem là một lớp chủ động giảm khả năng robot đi vào vật thể, chứ không phải lý do để bỏ hoàn toàn việc chuẩn bị sân.
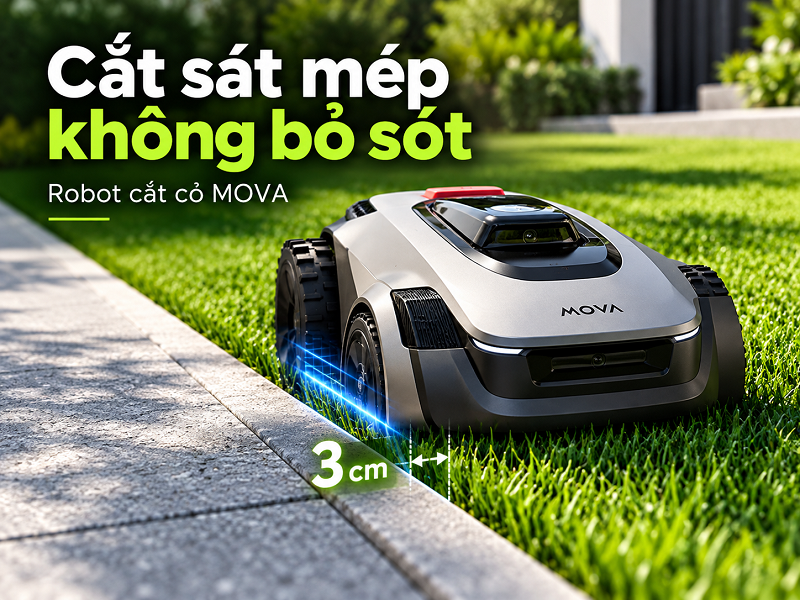
Trong thực tế, trước khi cho robot hoạt động vẫn nên dọn những vật nhỏ không cần thiết như dây, dụng cụ làm vườn hoặc đồ chơi nhỏ. Những khu vực robot không nên đi vào lâu dài có thể được xử lý bằng vùng cấm trên bản đồ thay vì trông chờ robot nhận diện lại vật cản trong mỗi lần cắt.
Khả năng tránh vật cản có ý nghĩa gì khi robot cắt cỏ thực tế?
Lợi ích lớn nhất không nằm ở việc robot “thông minh” hơn về mặt mô tả, mà ở khả năng duy trì quá trình cắt cỏ khi môi trường không hoàn toàn trống.
Với vật thể cố định, cảm nhận 3D giúp robot phát hiện vùng bị chắn và thay đổi đường chạy. Với các hệ thống có AI Vision, lớp nhận dạng hình ảnh bổ sung khả năng phân loại nhiều loại đối tượng trong sân. Khi kết hợp với bản đồ và định vị, robot có thể né vật cản nhưng vẫn giữ được bối cảnh về khu vực đang cắt.
Điều này cũng giải thích tại sao chất lượng tránh vật cản không nên đánh giá chỉ bằng số lượng cảm biến. Một hệ thống hữu ích phải kết nối được ba yếu tố: cảm nhận vật thể, xác định vị trí và điều chỉnh đường đi. Ở MOVA, 3D LiDAR đóng vai trò nền tảng cho mối liên kết đó; các dòng mới bổ sung AI Vision và bumper để tạo thêm lớp nhận biết.
Robot cắt cỏ MOVA tránh vật cản bằng cách cảm nhận không gian trước và xung quanh robot, đưa dữ liệu đó vào hệ thống bản đồ rồi điều chỉnh đường đi khi phát hiện khu vực bị chắn. MOVA 600/1000 chủ yếu dựa vào 3D LiDAR, trong khi các dòng LiDAX Ultra mới kết hợp LiDAR với AI Vision; một số cấu hình còn có bumper bổ sung.
Vì công nghệ khác nhau theo model, khả năng của một dòng MOVA không nên được mặc định cho toàn bộ sản phẩm. Dù cảm biến giúp robot chủ động né nhiều vật thể, việc dọn các đồ vật nhỏ và thiết lập vùng cấm cho khu vực cần bảo vệ vẫn là cách sử dụng hợp lý hơn so với phụ thuộc hoàn toàn vào hệ thống nhận diện.
- 29/10/2026
-
Mai Phương