


Robot cắt cỏ MOVA lập bản đồ sân như thế nào?

Robot cắt cỏ MOVA tạo bản đồ sân bằng cách kết hợp cảm biến môi trường, định vị trong không gian và ranh giới ảo trên ứng dụng. Hiểu đúng quy trình này giúp thiết lập khu vực cắt, vùng cấm và lối di chuyển chính xác hơn.
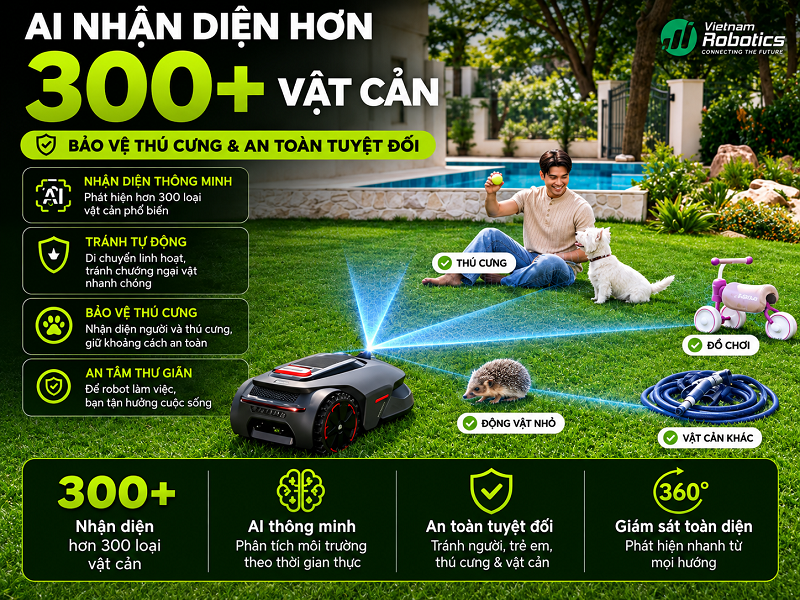
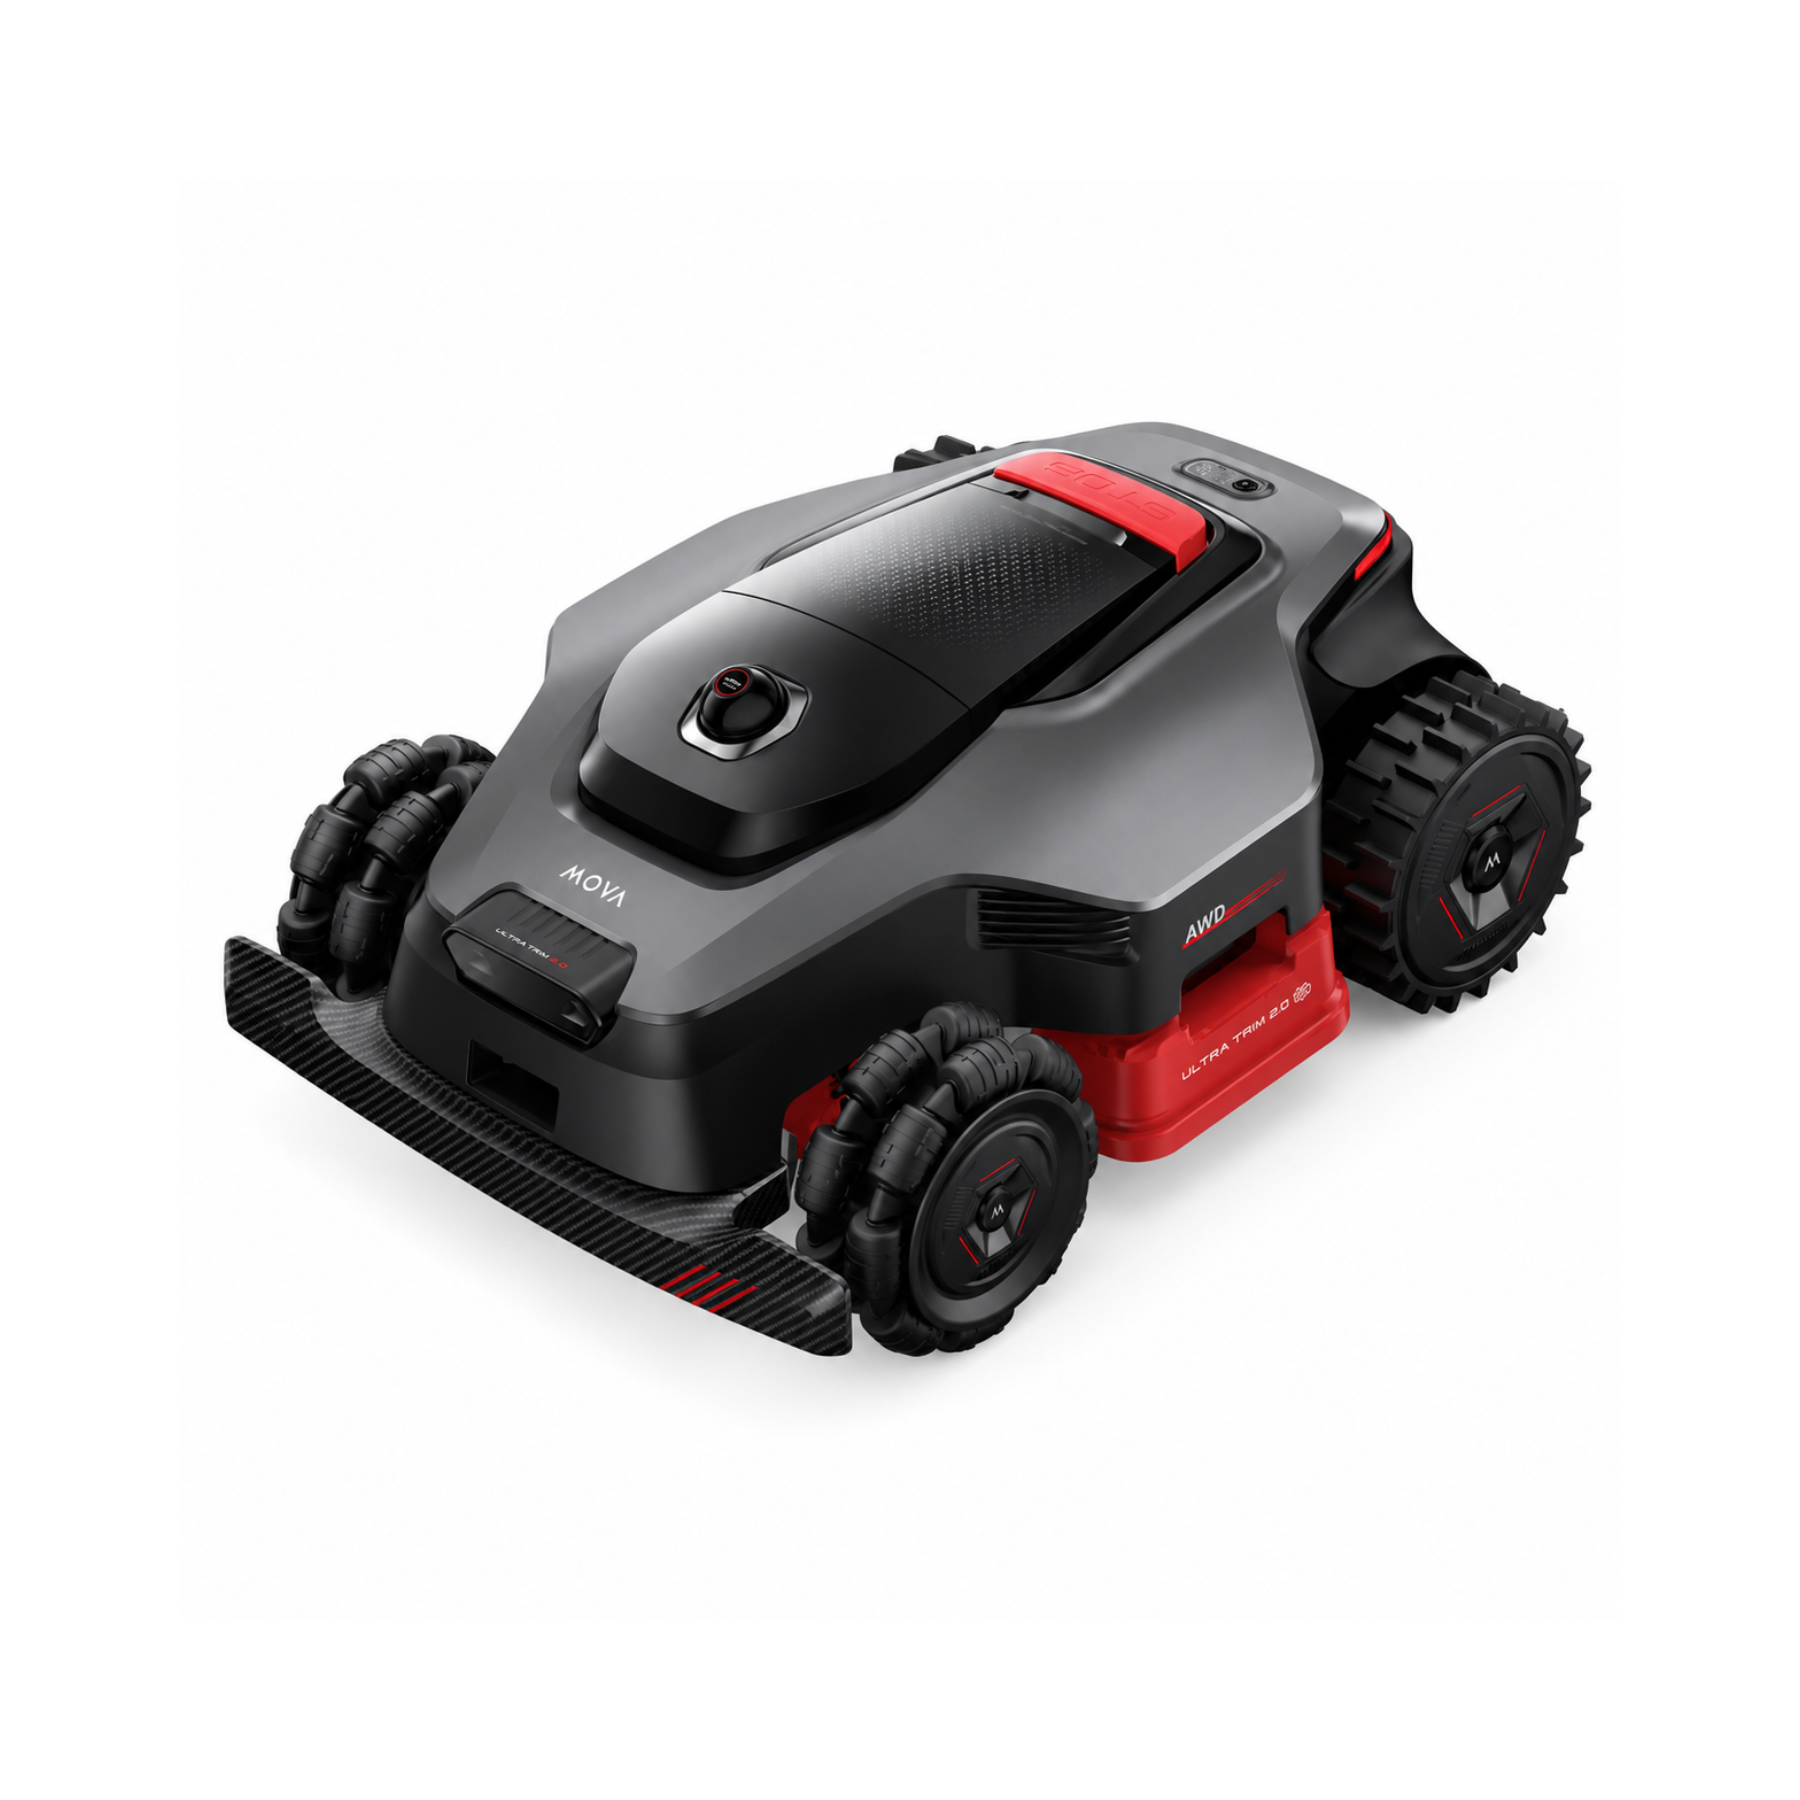
Robot cắt cỏ MOVA không cần ghi nhớ sân theo kiểu chụp một bức ảnh từ trên cao. Với các mẫu MOVA 600/1000, hệ thống UltraView sử dụng LiDAR 3D để liên tục quét môi trường xung quanh, tạo dữ liệu đám mây điểm và dùng dữ liệu đó cho lập bản đồ, định vị cũng như tránh vật cản. MOVA công bố cảm biến trên các mẫu này có góc quét 360° theo phương ngang, 59° theo phương dọc và phạm vi phát hiện tới 30 m.
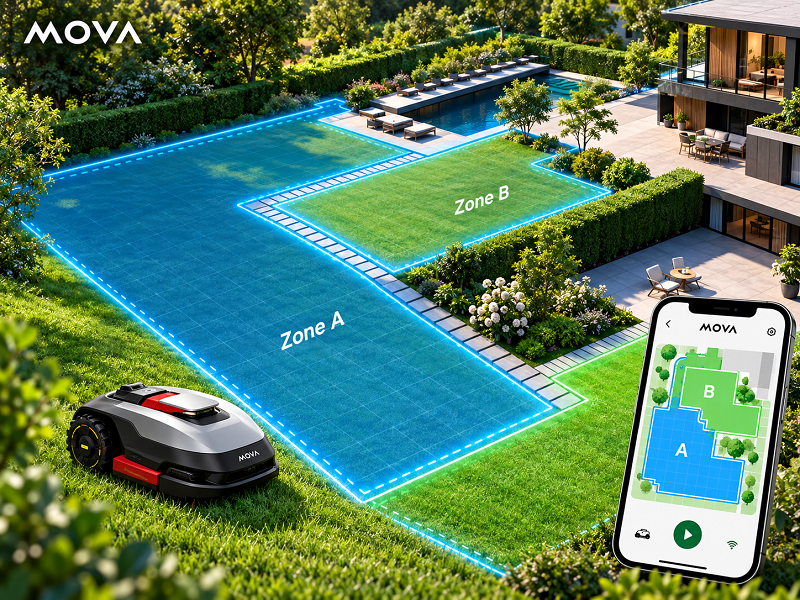
Phần quan trọng thứ hai là ranh giới ảo. Khi thiết lập lần đầu, người dùng điều khiển robot đi theo chu vi sân trên ứng dụng MOVAhome. Tuyến robot đi qua được dùng để xác định vùng làm việc. Sau đó có thể bổ sung vùng cấm, lối nối giữa các khu vực hoặc chia sân thành nhiều vùng mà không phải chôn dây giới hạn hay lắp trạm RTK cho MOVA 600/1000.
Robot MOVA tạo bản đồ sân dựa trên LiDAR và ranh giới ảo
Quá trình lập bản đồ gồm hai lớp thông tin khác nhau nhưng phối hợp với nhau: robot phải hiểu môi trường vật lý xung quanh và đồng thời phải biết đâu là phạm vi mà người dùng cho phép nó cắt.
LiDAR 3D giúp robot nhận biết cấu trúc môi trường
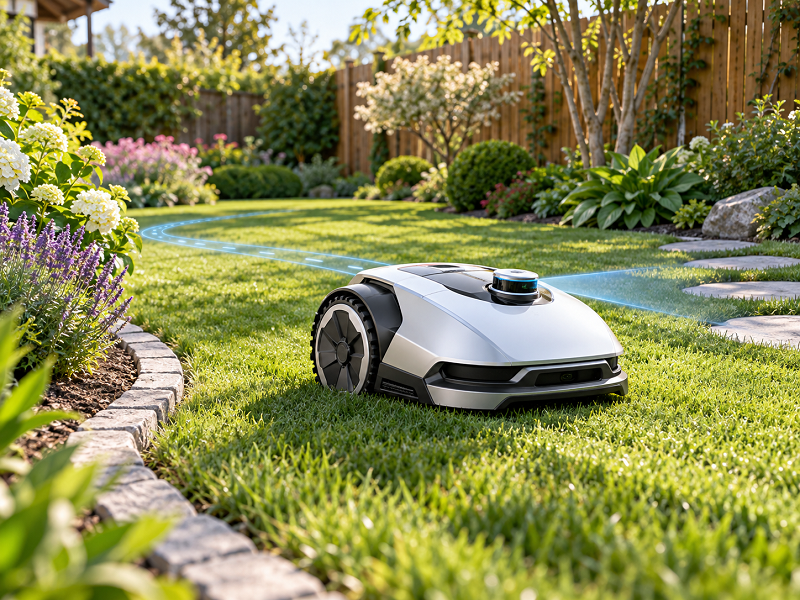
Khi robot di chuyển, LiDAR phát tín hiệu ra nhiều hướng và đo khoảng cách tới các bề mặt xung quanh. Các phép đo được tổng hợp thành dữ liệu không gian 3D, nhờ đó robot có thể nhận biết vị trí tương đối của các đặc điểm trong sân và duy trì khả năng định vị khi đang chạy.
Vì quá trình quét diễn ra liên tục, bản đồ không đơn thuần là đường viền của bãi cỏ. Robot còn có dữ liệu môi trường để phục vụ điều hướng và nhận biết vật thể. Với MOVA 600/1000, hãng mô tả UltraView là hệ thống tạo dữ liệu đám mây điểm phục vụ trực tiếp cho lập bản đồ và tránh vật cản.
Điều này cũng giải thích vì sao hệ thống không phụ thuộc hoàn toàn vào tín hiệu GPS. Robot có thể dựa vào những gì cảm biến quan sát được trong môi trường gần để xác định chuyển động và cập nhật vị trí của mình.
Ranh giới ảo xác định chính xác nơi robot được phép cắt
LiDAR có thể giúp robot hiểu môi trường, nhưng cảm biến không tự quyết định toàn bộ khu vực nào thuộc sân của chủ nhà. Ranh giới vận hành vẫn phải được xác lập trong quá trình tạo bản đồ.
Ở MOVA 600/1000, người dùng bắt đầu chức năng tạo bản đồ trong ứng dụng, điều khiển robot tới mép bãi cỏ rồi đặt điểm bắt đầu. Sau đó robot được điều khiển chạy dọc chu vi khu vực cần cắt. Khi quay trở lại gần điểm xuất phát, ranh giới được đóng lại để hình thành vùng làm việc hoàn chỉnh. Hướng dẫn của MOVA 1000 quy định có thể đóng ranh giới khi robot trở lại trong phạm vi khoảng 1 m so với điểm bắt đầu.
Như vậy, có thể hiểu ngắn gọn: LiDAR cung cấp khả năng nhận thức và định vị trong không gian, còn đường biên do người dùng xác lập quyết định phạm vi hoạt động của robot.
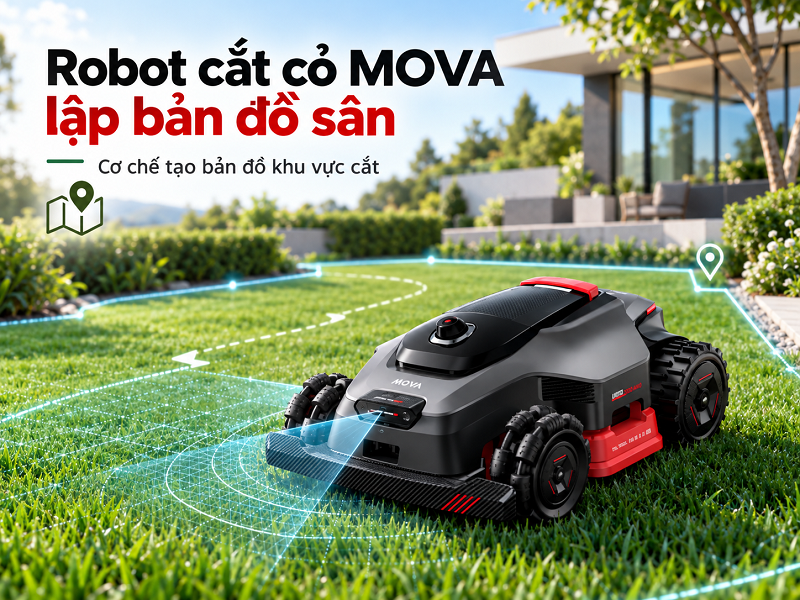
Quy trình robot cắt cỏ MOVA lập bản đồ khu vực cắt
Một bản đồ sử dụng được không chỉ phụ thuộc vào cảm biến. Cách người dùng dẫn robot quanh sân trong lần thiết lập đầu tiên ảnh hưởng trực tiếp đến hình dạng vùng cắt sau này.
Chuẩn bị robot trước khi bắt đầu tạo bản đồ
Trước khi lập bản đồ trên MOVA 600/1000, robot cần được đặt đúng tại trạm sạc và phần bảo vệ LiDAR phải được tháo ra. Hướng dẫn vận hành cũng yêu cầu mức pin trên 50% trước khi bắt đầu quá trình này.
Sau khi chọn chức năng tạo bản đồ trong ứng dụng, robot tiến hành kiểm tra trạng thái, hiệu chuẩn và rời trạm sạc. Người dùng tiếp tục điều khiển robot tới mép khu vực cỏ để đặt điểm bắt đầu.
Việc hiệu chuẩn và xuất phát đúng quy trình quan trọng bởi bản đồ được xây dựng dựa trên chuỗi chuyển động liên tục của robot. Nếu nhấc robot lên và đặt sang vị trí khác giữa quá trình tạo ranh giới, mối liên hệ giữa dữ liệu cảm biến và quãng đường robot đã đi có thể bị phá vỡ.
Điều khiển robot chạy hết chu vi sân
Sau khi đặt điểm đầu, robot được dẫn dọc theo mép khu vực cần cắt. Đường chạy này trở thành cơ sở của ranh giới ảo.
Với MOVA 1000, hướng dẫn khuyến nghị người điều khiển đi cách robot không quá 5 m trong lúc tạo ranh giới. Robot cũng không nên được nhấc hoặc di chuyển bằng tay giữa quá trình lập bản đồ.
Ở những mép sân có chênh cao, cần chừa khoảng an toàn thay vì cố đặt ranh giới sát mép. Chẳng hạn, tài liệu của MOVA 600/1000 hướng dẫn rằng nếu mặt cỏ cao hơn khu vực kế bên trên 3 cm thì nên để robot cách mép ít nhất 10 cm. Khi hai bề mặt bằng nhau, robot có thể đi qua đường biên nhiều hơn để xử lý phần cỏ sát cạnh.
Đóng ranh giới để hình thành khu vực làm việc
Khi robot hoàn thành một vòng và trở lại gần vị trí ban đầu, người dùng đóng ranh giới trong ứng dụng. Hệ thống lúc này có một vùng kín xác định nơi robot được phép thực hiện công việc cắt cỏ.
Đây là điểm khác với việc robot chỉ “quét thấy” bãi cỏ. Dữ liệu cảm biến mô tả môi trường, còn vùng kín trên bản đồ mới là giới hạn vận hành do người dùng xác nhận.
Bản đồ MOVA có thể chứa vùng cắt, vùng cấm và lối đi
Sân thực tế thường không phải một mặt cỏ hình chữ nhật duy nhất. Có thể tồn tại bồn hoa, hồ bơi, sân lát đá hoặc nhiều bãi cỏ tách rời. Vì vậy, sau khi có ranh giới chính, bản đồ có thể tiếp tục được cấu hình thành nhiều loại khu vực.
Vùng cấm loại bỏ những nơi robot không được đi vào
Một vật thể có thể được cảm biến nhận ra và tránh trong thời gian thực, nhưng điều đó không đồng nghĩa mọi khu vực nguy hiểm đều nên giao cho chức năng tránh vật cản.
Các vị trí như hồ bơi, hố cát hoặc khu vực có nguy cơ rơi nên được thiết lập thành vùng cấm. MOVA cũng cho phép dùng vùng cấm cho những nơi người dùng muốn chủ động bảo vệ như bồn hoa, vườn rau hoặc phần rễ cây nổi.
Điểm cần phân biệt là: tránh vật cản xử lý tình huống robot phát hiện một đối tượng trên đường đi, còn vùng cấm là quy tắc cố định đã được ghi trên bản đồ. Với khu vực mà robot tuyệt đối không được tiếp cận, ranh giới bản đồ đáng tin cậy hơn việc chỉ chờ cảm biến phản ứng khi tới gần.
Lối đi kết nối các khu vực cỏ tách rời
Nếu sân gồm nhiều vùng cỏ không liền nhau, người dùng có thể tạo các vùng làm việc riêng và thiết lập đường kết nối để robot di chuyển giữa chúng.
Đối với MOVA 600/1000, tài liệu hướng dẫn xem những đoạn hẹp dưới khoảng 1 m là lối đi thay vì coi chúng như một phần thông thường của vùng cắt.
Cách tổ chức này giúp bản đồ thể hiện đúng chức năng của từng phần sân: đâu là nơi cần cắt, đâu chỉ là hành lang để robot đi qua và đâu là khu vực phải tránh hoàn toàn.
Robot sử dụng bản đồ như thế nào sau khi thiết lập?
Sau khi hoàn tất bản đồ, robot không cần được người dùng dẫn quanh sân trong mỗi phiên cắt. Bản đồ trở thành lớp tham chiếu để hệ thống xác định khu vực hoạt động, lập đường di chuyển và quay lại trạm sạc.
LiDAR tiếp tục quét môi trường trong khi robot chạy. Vì thế bản đồ đã lưu và dữ liệu cảm biến thời gian thực đảm nhiệm hai nhiệm vụ khác nhau: bản đồ cho biết cấu trúc vận hành đã được thiết lập, còn cảm biến giúp robot nhận biết tình trạng thực tế đang xuất hiện trước mặt.
Sự kết hợp này đặc biệt hữu ích khi trên sân xuất hiện những vật không có trong bản đồ ban đầu, chẳng hạn ghế, đồ chơi hoặc một người đi ngang. Robot không cần tạo lại toàn bộ ranh giới chỉ vì môi trường có vật thể tạm thời; hệ thống tránh vật cản có thể xử lý những thay đổi đó trong quá trình vận hành.
Sau khi bản đồ được tạo, MOVA 600/1000 còn có thể sử dụng các vùng đã thiết lập để tạo lịch cắt và cho phép người dùng điều chỉnh kế hoạch theo nhu cầu.
Khi nào bản đồ sân cần được chỉnh sửa hoặc tạo lại?
Không phải mọi thay đổi nhỏ trên sân đều yêu cầu lập bản đồ lại. Bàn ghế được di chuyển hoặc một vật thể tạm thời xuất hiện thường thuộc phạm vi xử lý của hệ thống nhận biết vật cản.
Ngược lại, nên chỉnh bản đồ khi hình dạng khu vực vận hành thực sự thay đổi, chẳng hạn mở rộng bãi cỏ, bổ sung một khu vực mới, xây bồn hoa cố định hoặc thay đổi lối kết nối giữa hai vùng.
Chất lượng ranh giới ban đầu cũng cần được xem xét nếu robot thường xuyên cắt thiếu mép, tiến quá sát vị trí có chênh cao hoặc gặp khó khăn tại các góc hẹp. Hướng dẫn MOVA 600/1000 khuyến nghị góc quay trên ranh giới nên lớn hơn 90° để robot xử lý góc thuận lợi hơn.
Ngoài ra, cách tạo ranh giới không hoàn toàn giống nhau trên mọi thế hệ MOVA. MOVA 600/1000 chủ yếu yêu cầu người dùng điều khiển robot theo chu vi, trong khi một số dòng LiDAX Ultra mới hơn có thêm chế độ Auto Boundary Detection để robot nhận diện đường biên với sự hỗ trợ của thuật toán và camera; người dùng vẫn phải giám sát và chuyển sang điều khiển thủ công nếu hệ thống nhận ranh giới không chính xác.
Về bản chất, robot cắt cỏ MOVA lập bản đồ bằng cách kết hợp dữ liệu cảm biến môi trường với ranh giới ảo được thiết lập trên ứng dụng. LiDAR giúp robot nhận biết không gian và duy trì khả năng định vị, còn bản đồ quy định nơi được cắt, nơi phải tránh và cách di chuyển giữa các khu vực.
Với MOVA 600/1000, người dùng thường chỉ cần dẫn robot quanh chu vi sân trong lần thiết lập đầu tiên, sau đó bổ sung vùng cấm và lối đi nếu cần. Một ranh giới được tạo đúng ngay từ đầu sẽ giúp robot vận hành nhất quán hơn và giảm nhu cầu chỉnh sửa bản đồ về sau.
- 29/10/2026
-
Nam Vu