


CovertSense DToF trên MOVA dùng để làm gì?
- 1.Covertsense dtof đảm nhiệm vai trò gì trong hệ thống điều hướng?
- 2.Covertsense giúp mova tạo bản đồ và lập đường đi như thế nào?
- 3.Tại sao mova đặt cảm biến dtof ẩn trong thân robot?
- 4.Covertsense có giống hệ thống tránh chướng ngại vật không?
- 5.Covertsense khác gì với lidar dạng tháp truyền thống?
- 6.Covertsense mang lại lợi ích thực tế gì khi robot làm sạch?
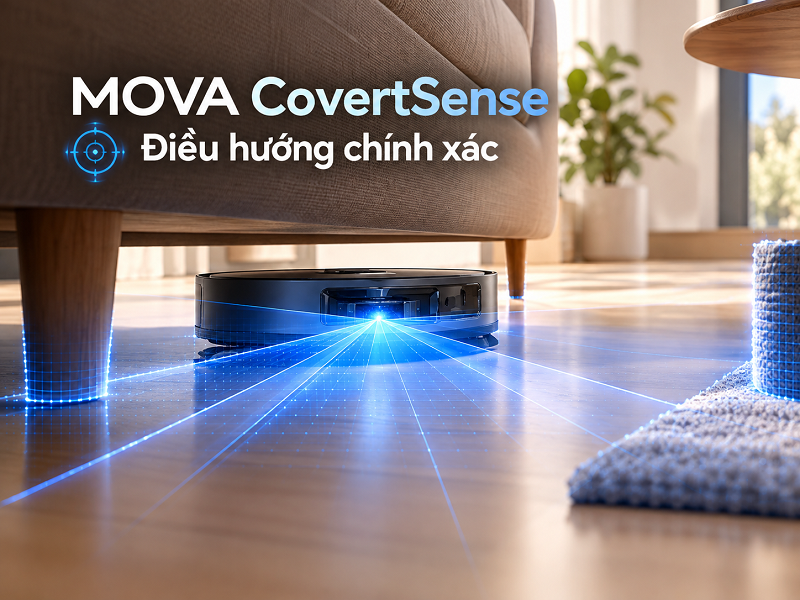
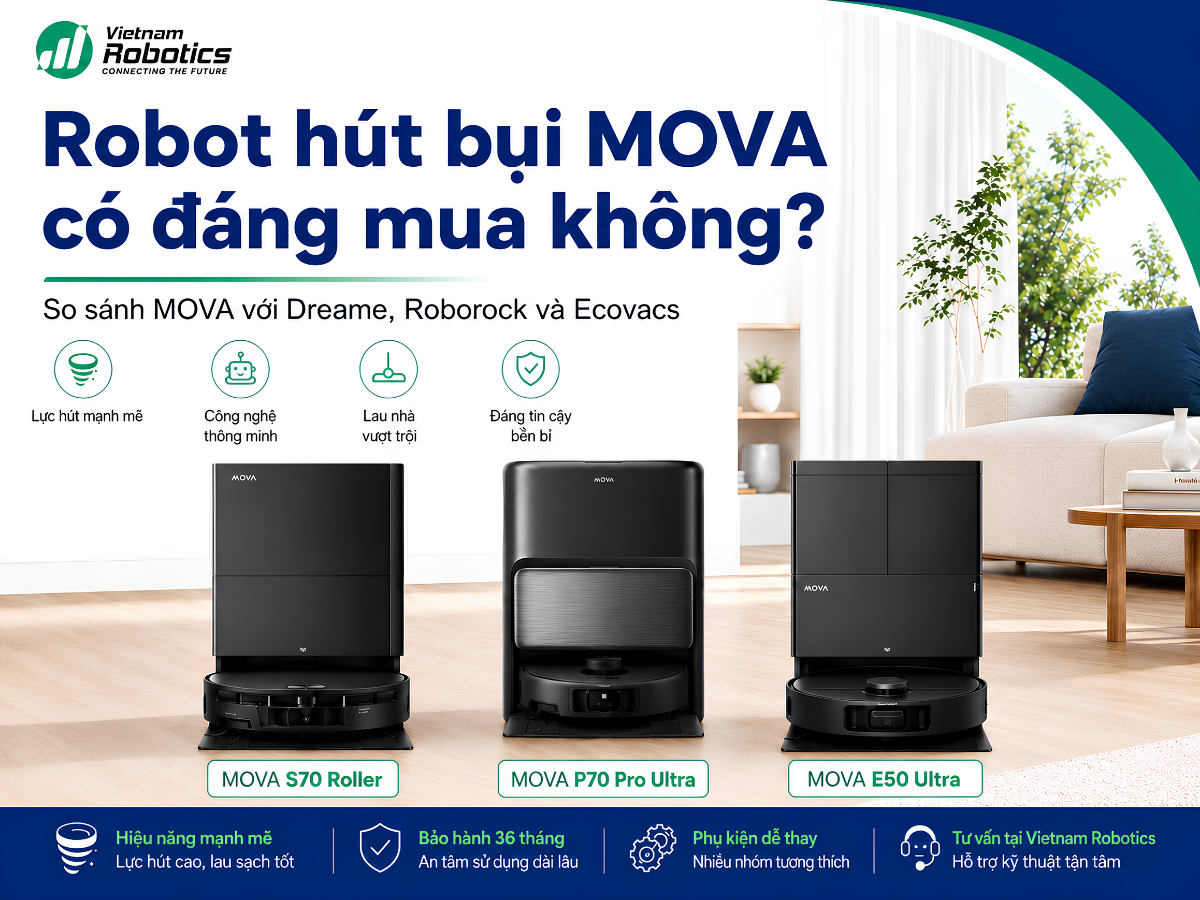
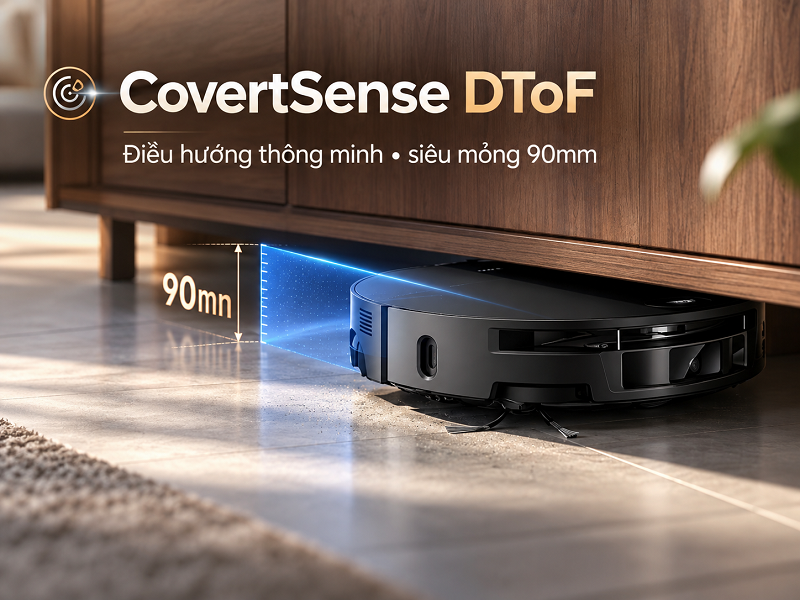
CovertSense DToF trên MOVA là hệ thống điều hướng laser được tích hợp ẩn trong thân robot, dùng để đo khoảng cách, xây dựng bản đồ và hỗ trợ lập đường đi mà không cần tháp LiDAR nhô trên đỉnh. Thiết kế này giúp robot duy trì thân máy mỏng khoảng 90 mm để tiếp cận khu vực dưới đồ nội thất thấp.
CovertSense là giải pháp điều hướng laser của MOVA sử dụng cảm biến dToF được bố trí ẩn trong thân robot. Thay vì đặt cụm LiDAR dạng tháp xoay nhô lên phía trên, hệ thống thu thập dữ liệu khoảng cách từ bên trong thân máy để robot nhận biết không gian, tạo bản đồ và xác định đường di chuyển.
Điểm đáng chú ý của CovertSense không chỉ nằm ở việc “giấu” cảm biến. Việc loại bỏ tháp LiDAR phía trên giúp một số robot MOVA thuộc dòng S70 duy trì chiều cao khoảng 90 mm, từ đó có thể đi vào những khu vực dưới sofa, giường hoặc tủ mà robot có cụm cảm biến nhô cao có thể khó tiếp cận hơn.
CovertSense DToF đảm nhiệm vai trò gì trong hệ thống điều hướng?
Vai trò chính của CovertSense DToF là cung cấp dữ liệu khoảng cách và hình học môi trường để robot biết mình đang ở đâu và nên di chuyển như thế nào.
DToF là viết tắt của Direct Time-of-Flight. Về nguyên lý, cảm biến phát tín hiệu laser và đo thời gian tín hiệu phản xạ từ bề mặt trở về cảm biến. Từ khoảng thời gian đó, hệ thống có thể ước tính khoảng cách giữa robot với các vật thể hoặc cấu trúc xung quanh.
Dữ liệu thu được được sử dụng cho ba nhiệm vụ có liên hệ trực tiếp với điều hướng:
- Xác định khoảng cách tới tường, đồ nội thất và các cấu trúc trong phòng
- Hỗ trợ xây dựng và cập nhật bản đồ không gian
- Cung cấp dữ liệu để robot tính toán, hiệu chỉnh và duy trì đường di chuyển khi làm sạch
Nhờ đó, robot không phải di chuyển hoàn toàn dựa trên va chạm hoặc một lộ trình cố định. Nó có thể hình thành mô hình không gian và chạy theo các tuyến làm sạch có tổ chức hơn.
CovertSense giúp MOVA tạo bản đồ và lập đường đi như thế nào?
Quá trình điều hướng có thể hiểu theo chuỗi: đo khoảng cách → xác định hình học không gian → định vị robot trên bản đồ → tính đường di chuyển.
Khi robot hoạt động, cảm biến DToF liên tục thu thập thông tin khoảng cách từ các bề mặt nằm trong vùng quét. Khi robot thay đổi vị trí, tập dữ liệu khoảng cách cũng thay đổi. Hệ thống điều hướng sử dụng các phép đo này để nhận biết ranh giới không gian và cập nhật vị trí tương đối của robot.
Sau khi có dữ liệu không gian, robot có thể phân chia khu vực cần làm sạch và lập đường đi có hệ thống thay vì chạy ngẫu nhiên. Trong quá trình hoạt động, thông tin cảm biến tiếp tục được dùng để hiệu chỉnh hành trình khi robot đến gần tường, chân bàn hoặc những vùng có bố cục phức tạp.
Điều này cũng giải thích vì sao CovertSense vẫn có giá trị khi môi trường thiếu sáng: phép đo khoảng cách của cảm biến laser không phụ thuộc vào ánh sáng phòng theo cách một camera quang học thông thường cần ánh sáng để ghi nhận hình ảnh rõ ràng.
Tại sao MOVA đặt cảm biến DToF ẩn trong thân robot?
Lợi ích trực tiếp nhất là giảm chiều cao tổng thể của robot.
Robot sử dụng LiDAR dạng tháp thường phải dành thêm không gian phía trên cho cụm cảm biến. Khi khoảng hở dưới sofa hoặc giường gần với chiều cao của robot, chính phần tháp này có thể trở thành điểm giới hạn khiến máy không thể đi vào.
Với CovertSense, MOVA chuyển hệ thống laser vào thân máy. Trên các mẫu S70 Roller sử dụng kiến trúc này, thân robot có chiều cao khoảng 90 mm. Vì vậy, lợi ích của CovertSense không chỉ là điều hướng mà còn liên quan trực tiếp tới phạm vi vật lý mà robot có thể tiếp cận.
Đây là một đánh đổi về kiến trúc cảm biến. Tháp LiDAR truyền thống có lợi thế về vị trí quan sát cao và khả năng quét bao quanh robot. Khi đưa cảm biến xuống thân máy, nhà sản xuất phải thiết kế vùng quét và phối hợp thêm các cảm biến khác để duy trì khả năng nhận biết môi trường.
CovertSense có giống hệ thống tránh chướng ngại vật không?
Không nên xem CovertSense và toàn bộ hệ thống tránh chướng ngại vật là cùng một chức năng.
CovertSense DToF chủ yếu cung cấp dữ liệu phục vụ nhận biết khoảng cách, lập bản đồ và điều hướng. Robot có thể dùng dữ liệu này để phát hiện cấu trúc hoặc vật thể nằm trên đường đi và điều chỉnh quỹ đạo, nhưng khả năng nhận dạng một vật cụ thể như dây điện, đồ chơi nhỏ hay vật dụng của thú cưng còn phụ thuộc vào hệ thống cảm biến bổ sung của từng model.
Đây là điểm quan trọng khi đánh giá một robot MOVA. Có CovertSense không đồng nghĩa robot sẽ nhận dạng mọi vật thể nhỏ với cùng mức độ chính xác. Hai model cùng sử dụng điều hướng DToF vẫn có thể khác nhau đáng kể nếu một model được bổ sung camera AI, laser tránh vật cản hoặc hệ thống nhận dạng đối tượng cao cấp hơn.
Vì vậy, nên tách hai nhiệm vụ:
Điều hướng trả lời câu hỏi robot đang ở đâu, không gian có hình dạng thế nào và nên đi theo tuyến nào.
Tránh chướng ngại vật trả lời câu hỏi phía trước là vật gì, có thể đi qua hay phải né và nên né theo cách nào.
CovertSense đóng vai trò nền tảng mạnh ở nhiệm vụ thứ nhất và có thể hỗ trợ nhiệm vụ thứ hai, nhưng không phải lúc nào cũng là toàn bộ hệ thống tránh vật cản.
CovertSense khác gì với LiDAR dạng tháp truyền thống?
Khác biệt dễ nhận thấy nhất nằm ở cách bố trí cảm biến.
LiDAR truyền thống trên robot hút bụi thường được đặt trong một cụm hình tròn nhô lên phía trên. Vị trí cao giúp hệ thống quan sát không gian thuận lợi, nhưng làm tăng chiều cao máy.
CovertSense đưa cảm biến DToF vào bên trong thân robot. Việc này làm giảm phần nhô phía trên và tạo thân máy phẳng hơn. Đổi lại, vùng quan sát không hoàn toàn giống kiến trúc LiDAR tháp 360 độ, nên hành vi điều hướng thực tế còn phụ thuộc cách MOVA bố trí cảm biến và thuật toán trên từng model.
Trong thử nghiệm thực tế với S70 Roller, robot có thể tạo bản đồ sử dụng được và chạy theo đường làm sạch có hệ thống. Tuy nhiên, trong một số tình huống, thiết kế không có tháp LiDAR quan sát toàn vòng có thể khiến robot cần điều chỉnh hoặc tái định hướng nhiều hơn so với một số hệ thống LiDAR truyền thống.
Do đó, CovertSense nên được hiểu là một cách giải quyết bài toán cân bằng giữa khả năng điều hướng và thiết kế thân máy thấp, chứ không đơn giản là LiDAR truyền thống được đổi tên.
CovertSense mang lại lợi ích thực tế gì khi robot làm sạch?
Giá trị rõ nhất xuất hiện ở những ngôi nhà có nhiều đồ nội thất thấp.
Nếu khoảng trống dưới giường hoặc sofa lớn hơn chiều cao khoảng 90 mm của robot nhưng không đủ cho một robot có tháp LiDAR cao hơn, thiết kế CovertSense có thể giúp MOVA tiếp cận được khu vực đó. Đây là lợi ích mà phần mềm điều hướng đơn thuần không thể bù lại nếu kích thước vật lý của robot không cho phép đi vào.
Dữ liệu DToF đồng thời hỗ trợ robot duy trì bản đồ và đường chạy có tổ chức, đặc biệt khi làm sạch nhiều khu vực liên tiếp. Robot có cơ sở để xác định ranh giới, theo dõi vị trí và điều chỉnh hướng thay vì phụ thuộc vào việc chạm vật cản mới đổi hướng.
Tuy nhiên, hiệu quả cuối cùng vẫn phải đánh giá ở cấp độ từng model. CovertSense quyết định một phần quan trọng của kiến trúc điều hướng, nhưng chất lượng di chuyển thực tế còn chịu ảnh hưởng bởi thuật toán, cảm biến tránh vật cản, camera hoặc laser bổ sung và bố cục của căn phòng.
CovertSense DToF trên MOVA về bản chất là hệ thống cảm biến laser phục vụ đo khoảng cách, lập bản đồ và định hướng đường đi được tích hợp ẩn vào thân robot. Lợi ích đặc trưng của cách thiết kế này là MOVA có thể duy trì khả năng điều hướng bằng laser trong khi loại bỏ tháp LiDAR nhô cao, giúp một số model S70 có thân máy chỉ khoảng 90 mm.
Điểm cần phân biệt là CovertSense không đồng nghĩa với toàn bộ hệ thống nhận dạng và tránh mọi chướng ngại vật. Nó tạo dữ liệu nền cho điều hướng; khả năng xử lý dây điện, đồ vật nhỏ hoặc các tình huống phức tạp còn phụ thuộc vào những cảm biến và công nghệ nhận diện được trang bị thêm trên từng robot.
- 23/10/2026
-
Nam Vu